Póngase en contacto con Zhenling

Actualizado en agosto de 2026
El mecanizado CNC de 5 ejes coordina tres direcciones lineales y dos grados de libertad rotacionales de movimiento relativo entre la herramienta de corte y la pieza de trabajo. Una vez seleccionado un proceso de cinco ejes, esa denominación todavía no demuestra que el programa posprocesado corresponda a la máquina, que el volumen de trabajo cargado esté libre de colisiones ni que la característica terminada cumpla los requisitos. El control de liberación debe vincular el modelo de máquina, el posprocesador, el programa, el montaje y el registro de inspección.
Esta guía comienza después de seleccionar la familia de procesos.
Explica cómo validar el movimiento indexado y simultáneo en una máquina identificada, controlar los errores del eje rotativo y de sincronización, calificar la cadena de posprocesamiento y simulación, y vincular la revisión liberada del plano con la evidencia de la pieza. No determina si las piezas complejas deben fabricarse en equipos de 3 ejes, compara tiempos de ciclo automotrices, estima ahorros por trabajar en un solo montaje o por reducir el tiempo de montaje, compara secuencias de fabricación con menos ejes ni normaliza los costos de cotización. Aquí ya se seleccionaron los cinco ejes; la tarea consiste en demostrar el proceso liberado para esa máquina específica.
Qué controla realmente el mecanizado CNC de 5 ejes
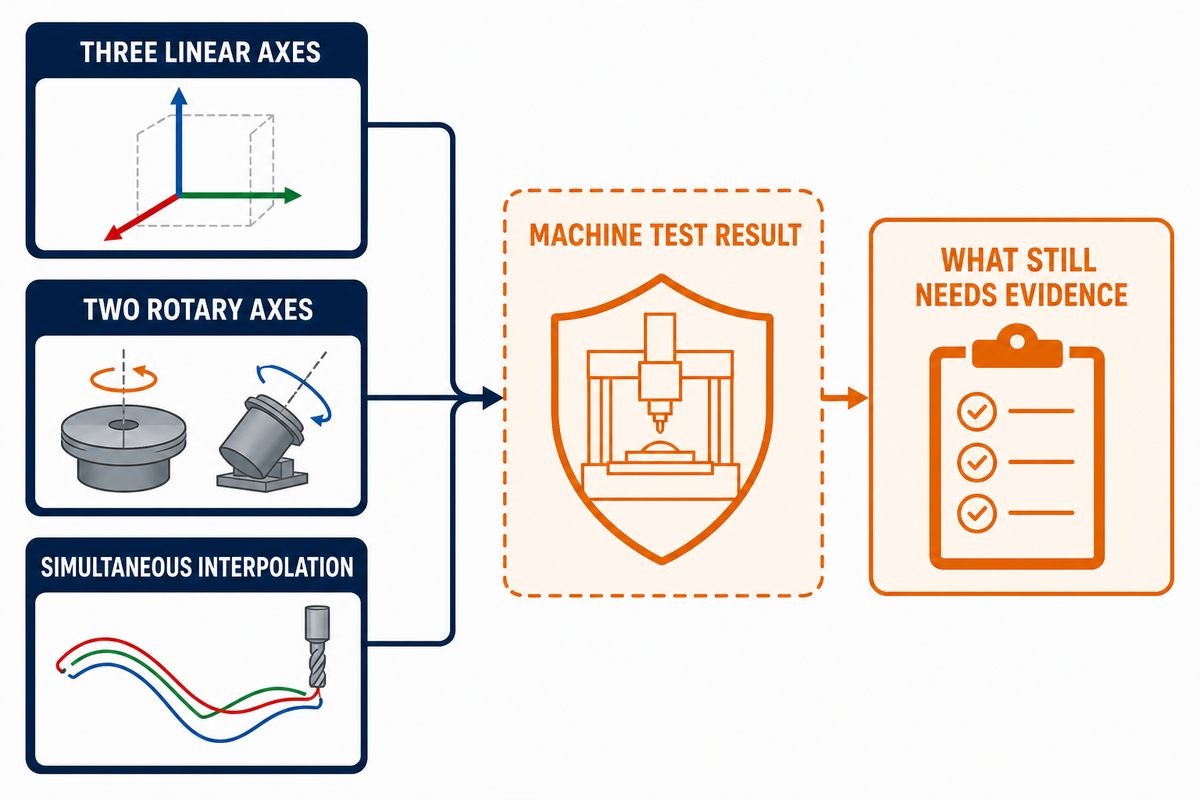
La expresión «cinco ejes» describe un movimiento relativo coordinado, no una forma fija de máquina. Tres ejes lineales ubican el punto de corte en X, Y y Z. Dos ejes rotativos cambian la orientación entre la herramienta y la pieza de trabajo. Estos ejes pueden estar en la mesa, en el cabezal o uno a cada lado de la cadena cinemática.
ISO 10791-6 se aplica a centros de mecanizado con tres ejes lineales y uno o dos ejes rotativos, y aborda la precisión cinemática del movimiento simultáneo. Ese alcance importa: una prueba de movimiento coordinado aporta información sobre la máquina bajo condiciones definidas. Por sí sola, no demuestra que todas las características de la pieza del comprador cumplan los requisitos del plano.
El trabajo de metrología coordinada de cinco ejes de NIST también considera los modelos cinemáticos, los artefactos de prueba y los métodos de medición como elementos distintos de la evidencia sobre el desempeño de la máquina. Por ello, los compradores deben entender «cinco ejes» como una capacidad de movimiento que aún requiere un plan de proceso específico para la pieza.
La terminología varía. Una máquina CNC de cinco ejes, una fresadora CNC de 5 ejes o una fresadora de 5 ejes también pueden llamarse máquina de 5 ejes. En ocasiones, el lenguaje comercial afirma que estas máquinas desplazan las herramientas a lo largo de cinco ejes distintos o simultáneamente por cinco ejes. El lenguaje de ingeniería es más preciso: el control numérico por computadora coordina tres ejes lineales y dos rotativos como movimiento relativo de la herramienta de corte o de la pieza de trabajo. El control puede accionar dos ejes rotativos adicionales en una mesa giratoria; las designaciones pueden incluir A y C o B y C, y el eje C suele ser la rotación de la mesa llamada informalmente 5.º eje.
Los términos de búsqueda y ventas son menos precisos. Las descripciones pueden contrastar el fresado de 5 ejes, el mecanizado simultáneo de 5 ejes o el mecanizado de 5 caras con el mecanizado tradicional, los procesos de mecanizado tradicionales y las máquinas de 3 ejes. Pueden prometer la capacidad de mecanizar formas complejas, mecanizado complejo, mecanizado de piezas complejas o geometrías intrincadas, cinco caras de una pieza en una sola sujeción, tolerancias estrechas, mecanizado preciso, eficiencia de mecanizado, o precisión y eficiencia. Esas expresiones no identifican el modelo de máquina, el volumen de trabajo cargado, la revisión del posprocesador ni el método de aceptación. Todo centro de mecanizado requiere evidencia de una configuración identificada.
| Afirmación | Qué demuestra | Qué aún requiere evidencia |
|---|---|---|
| Tres grados de movimiento lineal y dos rotativos | La máquina puede ordenar posicionamiento relativo de cinco ejes | Acceso con la pieza cargada, interferencias y límites rotativos utilizables |
| Interpolación simultánea | El movimiento lineal y rotativo puede ocurrir durante el corte | Precisión del posprocesador, gestión de singularidades y resultado superficial |
| Propuesta de un solo montaje | El proveedor tiene previsto reducir las transferencias | Recuperación de referencias, estabilidad de sujeción y acceso para inspección |
| Resultado de prueba de máquina | Desempeño según el método de prueba indicado | Conformidad de las características y el material reales del comprador |
Por lo tanto, el plan de proceso de cinco ejes requiere una cadena de evidencia específica para la máquina, no una afirmación genérica sobre la cantidad de ejes. Como contexto previo, el flujo de fresado desde el plano hasta la pieza inspeccionada explica el recorrido desde la definición hasta la inspección, sin sustituir los controles de cinco ejes que se describen a continuación.
Validar el movimiento indexado y simultáneo en el modelo de máquina
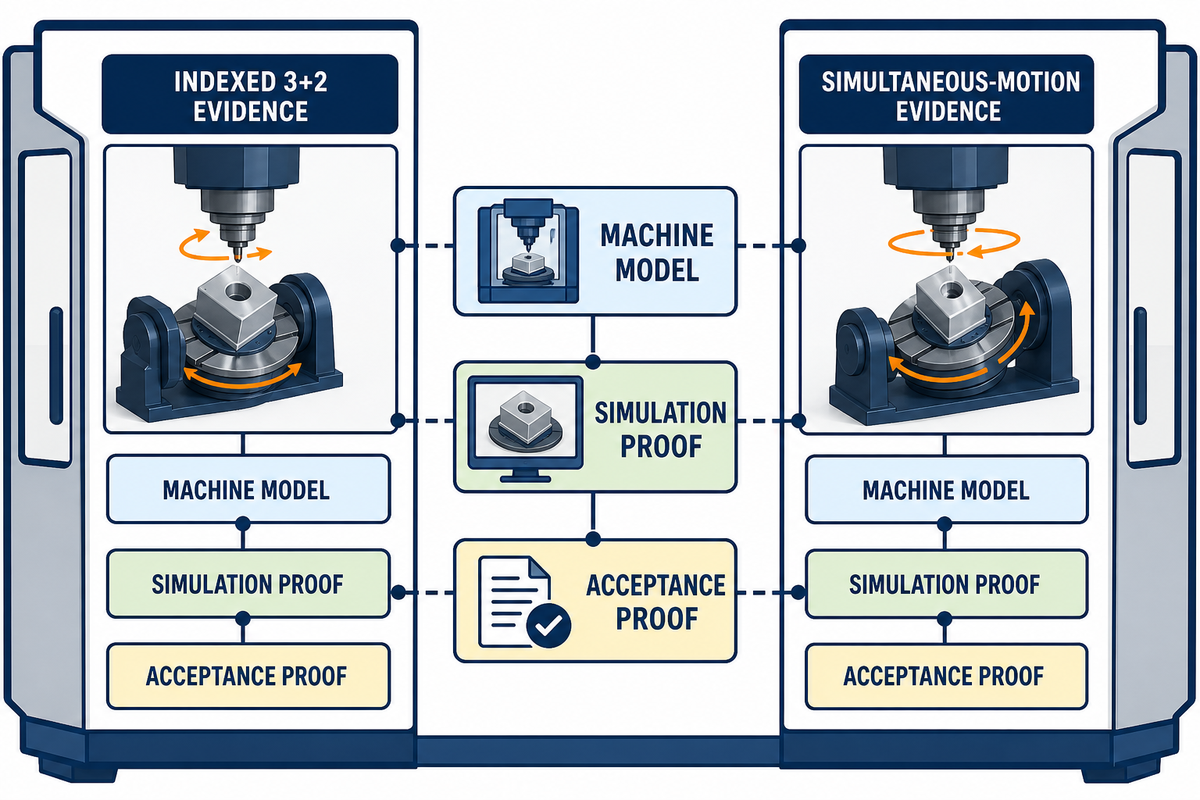
El mecanizado indexado 3+2 y el mecanizado simultáneo de cinco ejes son dos modos de operación dentro de un proceso de cinco ejes ya seleccionado. En el trabajo 3+2, los ejes rotativos orientan la pieza o la herramienta, se detienen y mantienen ese ángulo mientras cortan los ejes lineales. En el trabajo simultáneo, los ejes lineales y rotativos se mueven juntos durante el corte para mantener un vector de herramienta cambiante.
La liberación no depende de qué modo parezca más avanzado. Hay que determinar si el movimiento posprocesado es válido para la máquina identificada y si el plan de aceptación puede detectar los errores que ese modo podría generar.
| Punto de control | Evidencia para el mecanizado indexado 3+2 | Evidencia del movimiento simultáneo |
|---|---|---|
| Estado rotativo durante el corte | Ángulo ordenado, estado de bloqueo y lectura de orientación | Trayectoria coordinada lineal y rotativa obtenida del código posprocesado |
| Modelo de máquina | Centro rotativo, límites, dispositivo de sujeción, material en bruto, herramienta y portaherramientas | El mismo modelo completo, más el comportamiento cinemático y de singularidades |
| Control de transiciones | Retirada segura, reorientación, estado de sujeción y continuidad de referencias | Entrada y salida, inversión del eje rotativo, comportamiento del avance y holgura |
| Evidencia de simulación | Salida real del posprocesador en cada movimiento indexado | Salida real del posprocesador en toda la trayectoria coordinada |
| Evidencia de aceptación | Relación entre orientaciones vinculada a las referencias del plano | Resultado de contorno u orientación vinculado al modelo y al sistema de referencias |
Una pieza puede requerir ambos modos. La liberación del programa debe identificar el modo para cada operación, conservar la misma identidad de máquina y posprocesador, y mantener una vía de medición para cada característica creada por las operaciones.
Crear un modelo completo de la máquina cargada
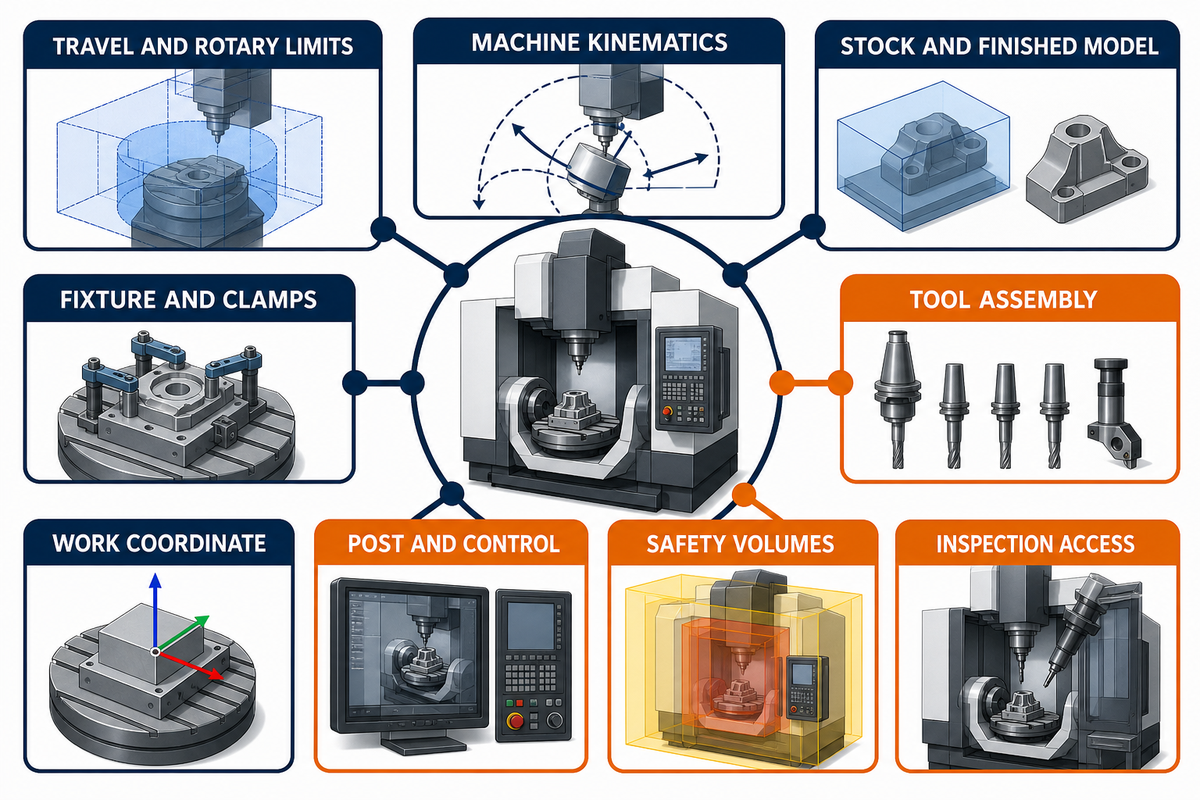
La calidad de una simulación de cinco ejes depende de que incluya todos los componentes y límites necesarios. El conjunto de la máquina, los centros rotativos, el material en bruto, el dispositivo de sujeción, las abrazaderas, las herramientas, los portaherramientas, las compensaciones, los límites de recorrido y el comportamiento del control deben representar la configuración de producción liberada, no un modelo genérico conveniente. La lista de verificación de liberación que sigue sintetiza de forma práctica las relaciones entre máquina, control y medición documentadas en el informe del programa de metrología de cinco ejes de NIST.
Use dimensiones en lugar del adjetivo «complejo». El ejemplo hipotético del soporte Orion especifica un volumen cargado de 160 mm, un alojamiento de 85 mm, un conjunto de herramienta de 125 mm, una holgura mínima de 12 mm respecto del portaherramientas, un puerto de 35°, una pieza en bruto de 20 kg, una tolerancia de posición de 0,05 mm y una tolerancia de perfil de 0,02 mm. Estos datos permiten comprobar las colisiones y la medición sin convertir el ejemplo en una recomendación de secuencia de fabricación.
| Elemento del modelo | Dato requerido para la liberación | Falla si se omite | Evidencia |
|---|---|---|---|
| Cinemática de la máquina | Direcciones de los ejes, centros rotativos, pivotes y signos | Los ángulos posprocesados o el movimiento del centro de herramienta no corresponden a la máquina real | Identidad del modelo de máquina y registro de verificación |
| Límites de recorrido y rotación | Recorridos lineales, rangos angulares, velocidad y límites de aceleración | Exceso de recorrido, inversión o una orientación inalcanzable | Coincidencia de límites entre el control y la simulación |
| Material en bruto y modelo terminado | Geometría liberada, sobrematerial y revisión | Holgura falsa o material sin cortar | Par correspondiente de revisiones del modelo y del plano |
| Dispositivo de sujeción y abrazaderas | Cuerpos, elementos de fijación, posiciones de las abrazaderas y estados permitidos | Colisión u orientación inaccesible | Modelo de montaje liberado y secuencia de sujeción |
| Conjunto de herramienta | Herramienta de corte, extensión, portaherramientas, longitud de calibración y volumen de holgura | La punta de la herramienta pasa libre, pero el portaherramientas colisiona | Revisión de la lista de herramientas y conjunto medido |
| Coordenada de trabajo | Origen y orientación de las referencias, secuencia de palpado y compensaciones | El movimiento válido se ejecuta con una transformación equivocada | Hoja de montaje y calificación del palpador |
| Posprocesador y control | Versión identificada del posprocesador, opciones del control y modo de transformación | La intención de CAM se convierte en movimientos de ejes distintos | Calificación del posprocesador para el control identificado |
| Volúmenes de seguridad | Husillo, cabezal, mesa, palpadores, puertas y conjuntos móviles | Las colisiones sin corte siguen sin detectarse | Simulación completa de la máquina |
| Acceso para inspección | Geometría del palpador o calibrador y alineación de referencias | Es posible mecanizar la característica, pero no demostrar su conformidad | Plan de inspección y registro entregado |
Asigne una versión al modelo junto con el programa posprocesado. Un resultado sin colisiones obtenido con un dispositivo de sujeción anterior, un portaherramientas más corto, una calibración distinta del centro rotativo o una configuración genérica del control no constituye evidencia de liberación para la pieza actual.
La configuración de la máquina cambia el volumen de trabajo cargado
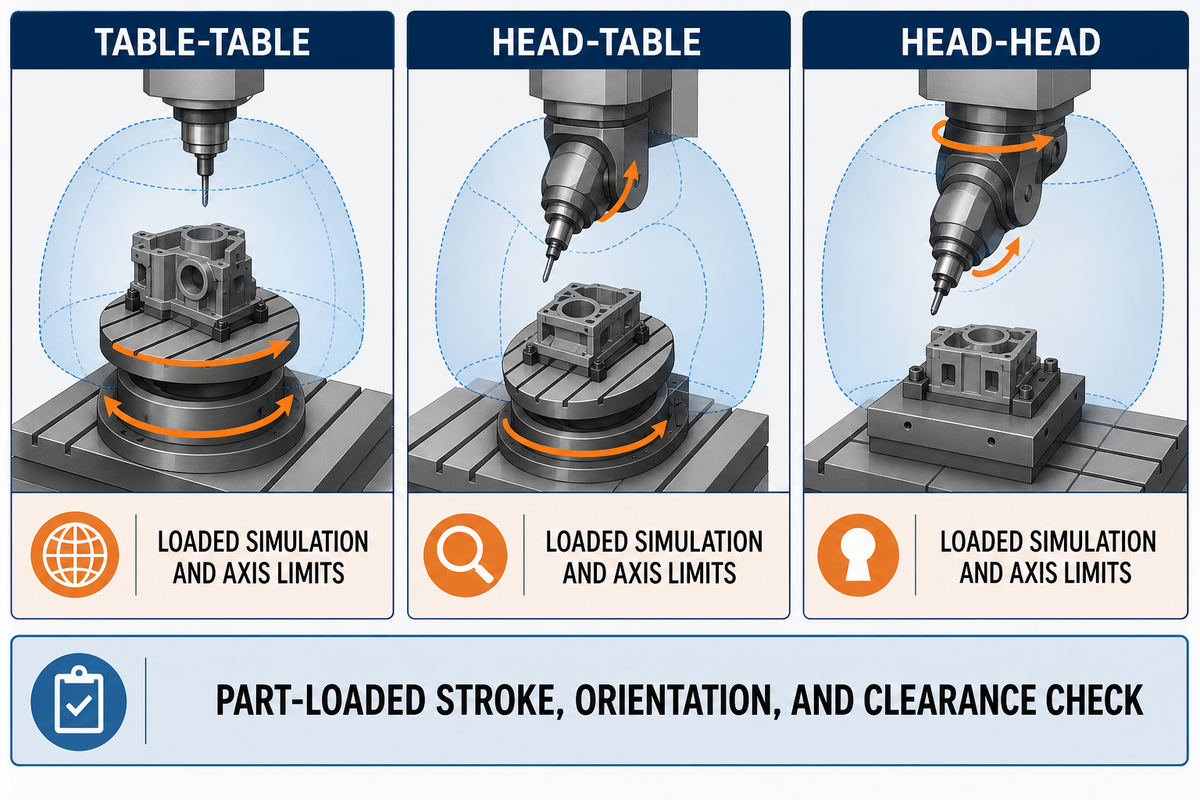
Las máquinas de mesa-mesa, cabezal-mesa y cabezal-cabezal sitúan los dos ejes rotativos en distintas partes de la cadena cinemática. Esa ubicación cambia qué gira, dónde se concentra la masa y qué combinaciones de pieza, dispositivo de sujeción, portaherramientas y herramienta pueden moverse sin exceder el recorrido ni causar interferencias.
La investigación revisada por pares sobre posiciones de montaje deriva transformaciones cinemáticas distintas para las tres familias de arquitectura. Su caso físico también demuestra por qué la etiqueta de la máquina no basta: el dominio mecanizable tuvo que excluir el exceso de recorrido de los ejes y las interferencias. Los resultados de movimiento y tiempo corresponden solo a la máquina y a la característica de canal probadas, por lo que aquí no se usan como valores predeterminados para compradores.
Un estudio en coautoría con Siemens que usa SinuTrain informa datos de «80.000» simulaciones —80,000 con el separador de millares inglés— para una familia de piezas en una máquina de cinco ejes. El espacio libre de colisiones cambió según la geometría, la ubicación X/Y/Z y la orientación rotativa. La alta puntuación del modelo validó la aproximación de ese estudio; no estableció una regla universal para el volumen de trabajo.
Por lo tanto, para el ejemplo del soporte Orion, la decisión de configuración debería contrastar el volumen cargado de 160 mm, la pieza en bruto de 20 kg, el dispositivo de sujeción, el conjunto de herramienta de 125 mm y el puerto de 35° con los límites rotativos reales y el modelo de colisiones. El nombre de una familia de máquinas no basta para completar esa verificación.
| Familia de arquitectura | Qué se mueve | Pregunta de acceso | Evidencia |
|---|---|---|---|
| Mesa-mesa | Ambos ejes rotativos mueven la pieza de trabajo | ¿La masa de la pieza, la altura del dispositivo de sujeción y la inclinación consumirán el volumen útil? | Simulación con la pieza cargada y límites de los ejes |
| Cabezal-mesa | Un eje rotativo mueve la herramienta y el otro, la pieza de trabajo | ¿Dónde pueden interferir el cabezal, el portaherramientas, el dispositivo de sujeción y la mesa? | Modelo completo de la máquina y del conjunto de herramienta |
| Cabezal-cabezal | Ambos ejes rotativos mueven la herramienta | ¿Puede el cabezal rodear la pieza sin perder recorrido ni rigidez? | Verificación del recorrido, la orientación y la holgura con la pieza cargada |
No suponga que dos máquinas de la misma arquitectura tienen el mismo volumen de trabajo con la pieza cargada. Verifique el plano, el material en bruto, el dispositivo de sujeción, el conjunto de herramienta, los límites rotativos, las compensaciones y el método de aceptación de la configuración de producción identificada. La protección de la máquina, el aislamiento de energía, el mantenimiento y los procedimientos del operador siguen siendo responsabilidad del propietario de la máquina y de las instalaciones; un modelo digital no los sustituye.
Verificación de coherencia entre máquina, posprocesador y programa
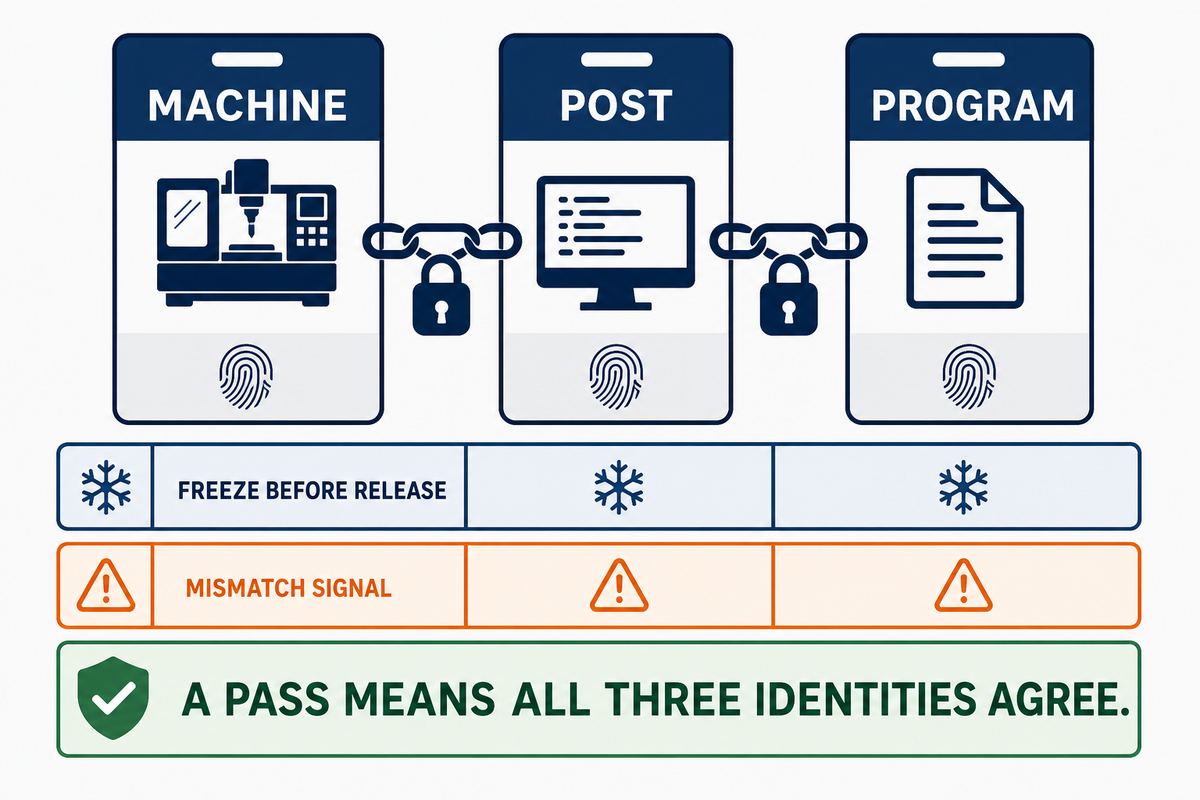
La verificación de coherencia entre máquina, posprocesador y programa comprueba si tres identidades de liberación describen el mismo proceso físico. La identidad de la máquina establece la cinemática y las opciones del control. La del posprocesador determina cómo se convierten las instrucciones sobre el centro de herramienta en órdenes para los ejes. La del programa identifica el código ejecutable que se simuló, se probó y se aprobó. Esta distinción sigue la separación entre programas ligados a la máquina y programas del centro de herramienta que se analiza en la validación conjunta de portabilidad STEP-NC de Boeing y NIST.
| Identidad | Fijar antes de la liberación | Señal de incompatibilidad | Registro requerido |
|---|---|---|---|
| Máquina | Modelo, número de serie o identidad del activo, control, opciones, estado de calibración y definición del centro rotativo | La simulación usa límites, signos, pivotes o comportamiento de transformación distintos | Versión aprobada del modelo de máquina y fecha de verificación |
| Posprocesador | Nombre y versión del posprocesador, configuración y control de destino | La misma trayectoria CAM genera movimientos rotativos o compensaciones de trabajo distintos | Prueba de calificación del posprocesador y suma de verificación o revisión aprobada |
| Programa | Código liberado, lista de herramientas, montaje, compensaciones de trabajo y revisión del plano vinculada | En producción se ejecuta un código distinto del archivo simulado o probado | Registro de liberación del programa e historial de cambios |
Un resultado APROBADO significa que las tres identidades coinciden y que su evidencia está vigente. Una actualización del posprocesador, un cambio en la calibración de la máquina, una modificación de las opciones del control o una edición del programa rompe la cadena y exige una revalidación proporcional antes de reanudar la producción.
Conclusión clave
Un programa de cinco ejes está listo para liberarse solo cuando el modelo de máquina, el posprocesador, el código ejecutable y la ruta de inspección corresponden a la misma configuración controlada.
La programación es una cadena de control, no un botón de CAM
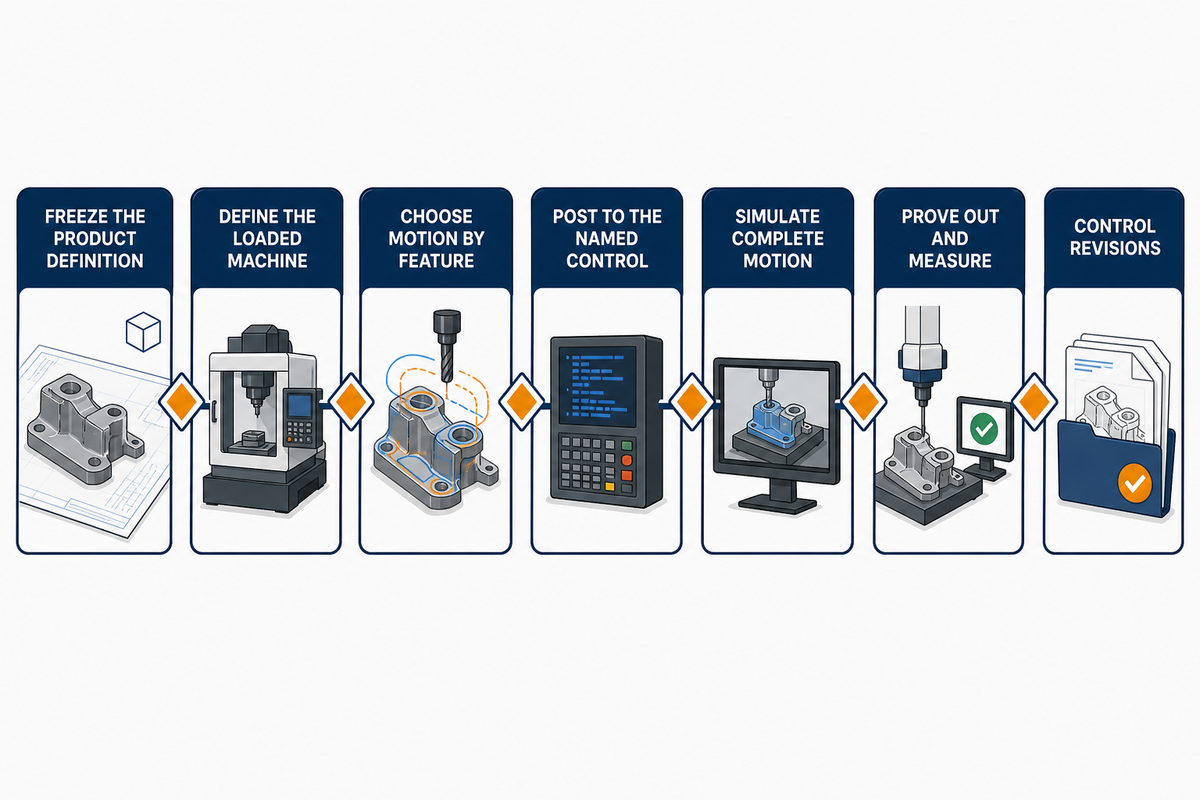
Las trayectorias de herramienta que parecen válidas aún pueden fallar en la máquina. Los vectores de herramienta programados deben pasar por una transformación cinemática específica para la máquina, un posprocesador calificado, el comportamiento del control, los límites reales de los ejes y el modelo completo de colisiones. Cada transferencia puede cambiar el resultado.
La validación conjunta de portabilidad STEP-NC de Boeing y NIST distingue los programas de movimiento de ejes vinculados a la máquina de la información de nivel superior sobre el centro de herramienta. Esa distinción explica por qué no se puede evaluar un programa solo en la pantalla de CAM: el posprocesador y el modelo de máquina convierten las instrucciones en movimientos ejecutables de los ejes.
US12001188B2, concedida en 2024, también demuestra que la compensación del error volumétrico de cinco ejes puede formar parte de la cadena de control. La entidad cesionaria indicada es Chengdu Aircraft Industrial Group Co., Ltd.; el registro se cita como evidencia tecnológica atribuida y no implica que Zhenling sea su propietaria, tenga licencia o la utilice.
- Fije la definición del producto: vincule el modelo, la revisión del plano, la condición del material, las referencias y las notas de aceptación.
- Defina la máquina cargada: incluya la dirección de los ejes, los centros rotativos, los recorridos, los límites de la mesa o del cabezal, el dispositivo de sujeción, el material en bruto, las herramientas y los portaherramientas.
- Elija el movimiento según la característica: indique dónde basta con un indexado fijo y dónde se requiere un vector de herramienta cambiante.
- Posprocese para el control identificado: califique el posprocesador para la configuración de la máquina y del control.
- Simule todo el movimiento: compruebe el material en bruto, el portaherramientas, el dispositivo de sujeción, el husillo o cabezal, las piezas móviles de la máquina, los excesos de recorrido y las transiciones.
- Realice una prueba y mida: use una liberación controlada, verifique las características de riesgo y registre las desviaciones antes de la producción.
- Controle las revisiones: vincule el programa, el posprocesador, la lista de herramientas, el montaje y la evidencia de inspección con una misma revisión aprobada.
Pregunte qué evidencia cierra cada etapa. «Lo simulamos» no es suficiente si la simulación no usó la salida real del posprocesador y un modelo de máquina vigente. «Lo palpamos» tampoco es suficiente si la estrategia de palpado no está vinculada a la referencia del plano y al resultado entregado.
Las operaciones avanzadas de mecanizado CNC también dependen de las personas y de los límites establecidos. Los mecánicos deben saber qué controles de los ejes están activos; los programadores necesitan componentes y capacidad actualizados de la máquina en el modelo; y producción necesita una persona responsable de las revisiones. Los datos de la máquina en el sistema CNC deben coincidir con la configuración liberada. La automatización o las soluciones de automatización pueden transferir datos entre sistemas, pero no hacen segura una solución de 5 ejes sin calificar. La regla se aplica a las afirmaciones sobre capacidades de 5 ejes, a las fresadoras CNC de 5 ejes y a cualquier tecnología de mecanizado más reciente: demuestre la cadena en la configuración identificada.
La tolerancia es un presupuesto de error específico para la máquina
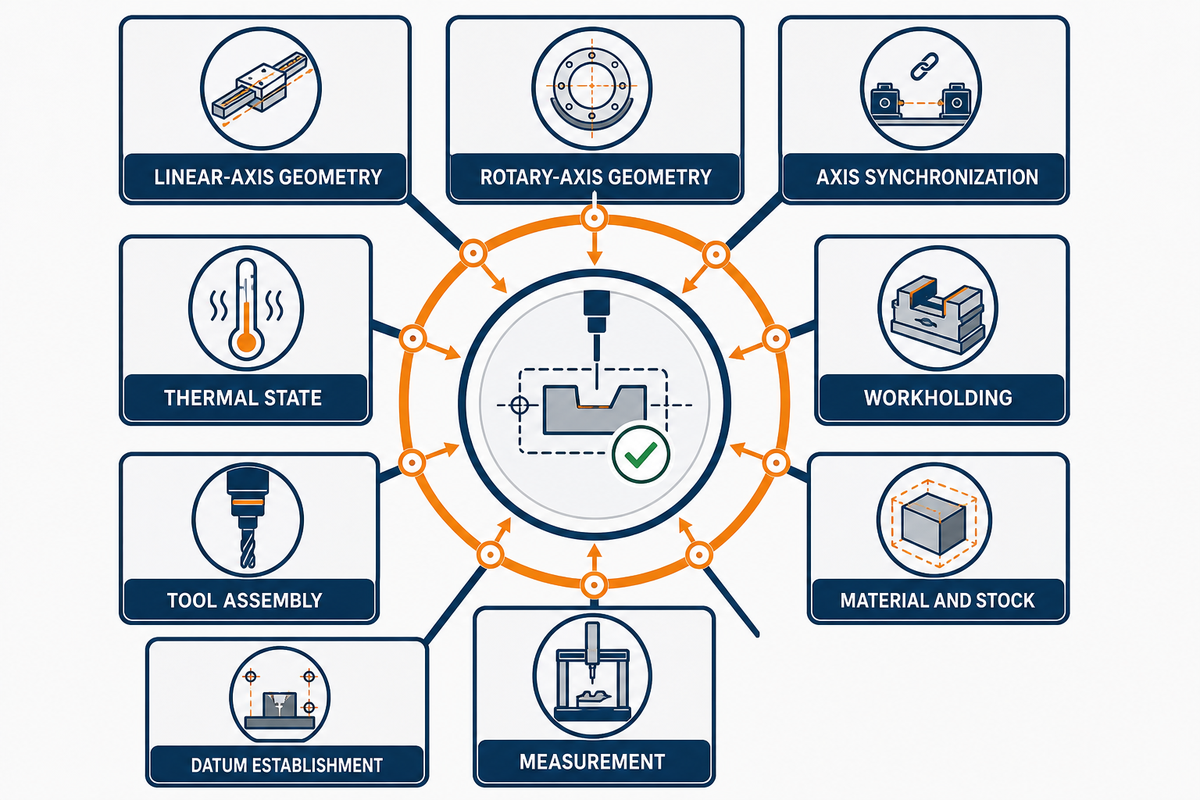
Reducir las resujeciones puede eliminar un error de transferencia, pero el movimiento de cinco ejes no garantiza la precisión en todos los casos. La geometría del eje rotativo, el movimiento sincronizado, el estado térmico, el alcance de la herramienta, la sujeción de la pieza, la respuesta del material, el palpado y la medición externa pueden influir en el resultado aceptado de la característica.
ISO 230-12:2022 identifica los errores geométricos de los ejes lineales y rotativos, la sincronización, el contorneado dinámico y el comportamiento térmico como posibles causas de errores observados en piezas de prueba terminadas. ISO 230-1 tiene un alcance geométrico más limitado y sin carga, y excluye varios efectos de operación. Estos límites hacen que el método de prueba sea tan importante como el valor informado.
La evidencia comprende tres niveles. Primero, las pruebas cinemáticas o sin carga caracterizan el comportamiento de la máquina. Segundo, ISO 10791-7 utiliza piezas de prueba terminadas estandarizadas, incluida una pieza de prueba de cinco ejes de forma libre, para evaluar la precisión de corte en condiciones especificadas. Tercero, la pieza real del comprador requiere evidencia de conformidad específica para su plano. Este nivel intermedio aporta más que una prueba sin carga, pero sigue sin ser la pieza del comprador.
| Factor contribuyente | Mecanismo | Punto de control | Evidencia y límite |
|---|---|---|---|
| Geometría de los ejes lineales | Error de posición, rectitud y escuadría | Calibración y estado de la máquina | Prueba de máquina; la transferencia a la pieza sigue sujeta a condiciones |
| Geometría del eje rotativo | Error de ubicación y orientación del eje | Medición cinemática y compensación | Prueba del eje rotativo o del movimiento coordinado |
| Sincronización de ejes | Error de seguimiento y contorneado durante el movimiento | Control, trayectoria y estrategia de avance | Prueba dinámica o resultado de un corte con límites definidos |
| Estado térmico | Deriva de la máquina y de la pieza de trabajo | Calentamiento inicial, entorno y tiempos del proceso | Condición registrada; no existe una corrección universal |
| Sujeción de la pieza | Distorsión o movimiento causado por las abrazaderas | Apoyo del dispositivo de sujeción, secuencia de sujeción y fuerza | Registro de montaje y verificaciones de características |
| Conjunto de herramienta | Deflexión, descentramiento, desgaste e interferencia del portaherramientas | Alcance, portaherramientas, condiciones de corte y control de vida útil | Lista de herramientas, compensaciones y resultado monitoreado |
| Material y material en bruto | Tensiones residuales, dureza y secuencia de remoción | Condición del material y plan de desbaste | Registro del material y verificaciones intermedias |
| Establecimiento de referencias | Inconsistencia del palpador, la compensación o la transferencia | Estrategia de referencias y calificación del palpador | Registro de montaje y palpado |
| Medición | Método, acceso, alineación e incertidumbre | Plan de inspección y regla de decisión | Resultado de la característica con método y límites especificados |
La aceptación de una característica se basa en un presupuesto de error bajo control y una decisión de medición adecuada. Las pruebas de máquina pueden caracterizar un factor contribuyente, pero no demuestran la conformidad de una pieza de producción sin evidencia adicional del proceso y la medición.
Hacer coincidir la evidencia de inspección con el riesgo del eje rotativo
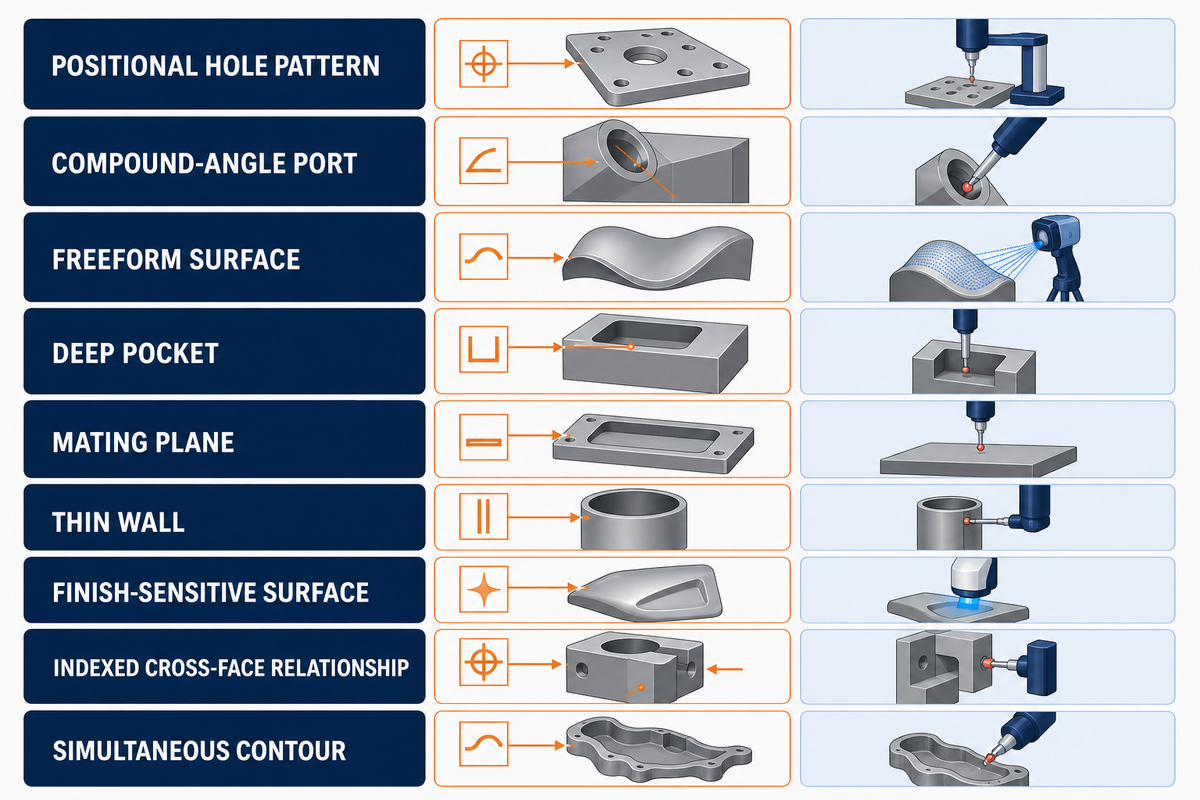
La inspección debe planificarse según la relación entre características que puede provocar el rechazo de la pieza. Los informes genéricos pueden enumerar dimensiones y pasar por alto la referencia compartida, la orientación compuesta, la desviación de forma libre o la condición superficial que determina el ensamble. Defina el método y el registro que se entregará antes de iniciar la producción. La guía de validación de características aeroespaciales muestra cómo el riesgo de la aplicación determina el nivel de detalle de esa evidencia.
El trabajo actual de NIST sobre gemelos digitales de máquinas de medición por coordenadas considera la información de movimiento e inspección como datos estructurados basados en normas. Ese enfoque es útil, pero el comprador aún necesita el método apropiado para la característica. El palpado durante el proceso puede ayudar a controlar el montaje, pero no sustituye una medición final independiente cuando el contrato la exige.
| Característica o relación | Enfoque de referencias | Método posible | Registro y limitación |
|---|---|---|---|
| Patrón de agujeros con tolerancia de posición | Sistema de referencias del plano | Medición por coordenadas o calibrador adecuado y calibrado | Resultado de posición; confirme el acceso del palpador y la alineación |
| Puerto de ángulo compuesto | Eje e intersección respecto de las referencias | Medición por coordenadas o dispositivo dedicado | Orientación y ubicación; el acceso interno puede limitar el muestreo |
| Superficie de forma libre | Sistema de referencias alineado con el modelo | Escaneo o conjunto de puntos definido | Mapa de desviaciones; importan la densidad de puntos y la regla de alineación |
| Alojamiento profundo | Relación entre el fondo y la pared | Medición por coordenadas con palpador largo o calibrador calificado | Resultado de profundidad y pared; el acceso del palpador puede aumentar la incertidumbre |
| Plano de acoplamiento | Referencia primaria y características de acoplamiento | Placa de superficie, medición por coordenadas o sistema de medición de forma | Planitud u orientación; la condición de apoyo debe coincidir con el plan |
| Pared delgada | Condición libre o restringida | Contacto de baja fuerza o método óptico cuando sea adecuado | Espesor y forma; la condición de restricción puede cambiar el resultado |
| Superficie sensible al acabado | Dirección y área de muestreo especificadas | Medición superficial calibrada | Parámetro y trazado; deben definirse el límite y la ubicación |
| Relación entre caras mecanizadas mediante indexado | Referencia compartida entre orientaciones | Un solo montaje de medición por coordenadas alineado, cuando sea posible | Resultado de la relación; evite verificaciones aisladas que pierdan el vínculo con la referencia |
| Contorno simultáneo | Referencias funcionales y del modelo | Escaneo, verificaciones de secciones o calibrador funcional | Evidencia del contorno; defina la regla de alineación y aceptación |
Para resultados cercanos al límite de especificación, el comprador y el proveedor también deberían acordar cómo se incorpora la incertidumbre de medición en la decisión de conformidad. Los valores medidos por sí solos no siempre bastan para decidir si se acepta o se rechaza la pieza. Cuando el riesgo lo justifique, especifique en el plan de inspección el método, la incertidumbre prevista y la regla de decisión. Para estructurar la transferencia, el generador de transferencia de características críticas puede ayudar a identificar qué relaciones del plano requieren un registro bajo control; es una herramienta de entrada, no evidencia de que una característica cumpla.
Verificación de liberación de 7 puntos para errores rotativos
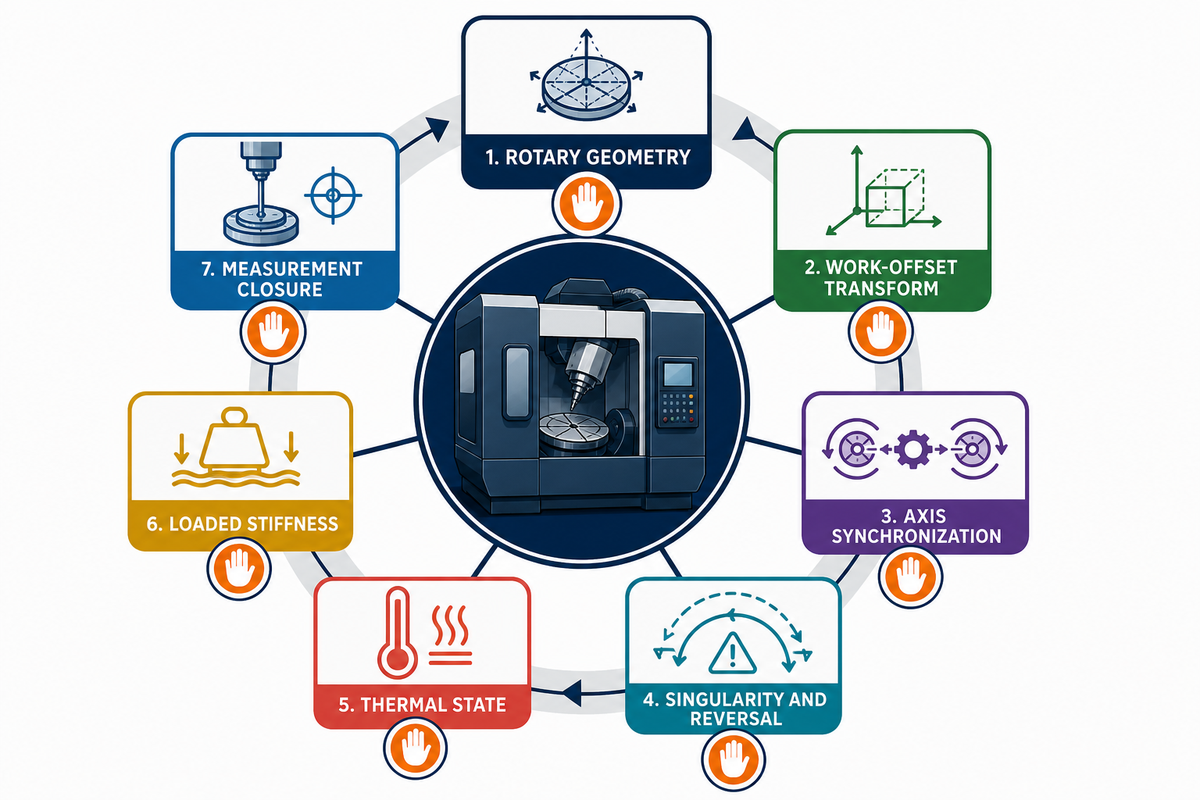
La verificación de liberación de errores rotativos en 7 puntos convierte una afirmación general sobre la precisión en siete preguntas específicas para cada máquina. Se utiliza después de identificar el proceso y la máquina, y antes de liberar un programa de producción. Para aprobar, se necesitan pruebas de cada punto aplicable; un único valor de prueba satisfactorio no puede sustituir la cadena completa. Estos siete puntos son una síntesis orientada a la liberación, basada en las pruebas de movimiento de máquinas herramienta catalogadas en ISO 10791-6 y el alcance de las pruebas con piezas patrón de ISO 230-12.
| Punto de liberación | Pregunta | Evidencia | Criterio para revalidar |
|---|---|---|---|
| 1. Geometría rotativa | ¿Se caracterizaron los errores de ubicación y orientación de los ejes rotativos para la máquina especificada? | Prueba cinemática, calibración y estado de compensación actuales | Calibración, servicio, colisión o desviación geométrica |
| 2. Transformación del cero de trabajo | ¿La referencia medida con la sonda genera la misma transformación que utilizan el posprocesador y el control? | Hoja de montaje, rutina de palpado, compensaciones y característica de prueba | Cambio de dispositivo de sujeción, referencia, sonda o compensación |
| 3. Sincronización de ejes | ¿Los errores de contorno y de seguimiento son aceptables durante el movimiento coordinado? | Prueba dinámica o corte acotado en condiciones similares a las de producción | Cambio en el ajuste del control, la estrategia de avance o el perfil de movimiento |
| 4. Singularidad e inversión | ¿Los cambios de orientación provocan una aceleración o inversión de los ejes rotativos, o un comportamiento del avance que ponga en riesgo la característica? | Revisión de la trayectoria posprocesada, simulación y validación controlada | Cambio de estrategia del eje de herramienta, posprocesador u orientación |
| 5. Estado térmico | ¿Las condiciones de la máquina y la pieza de trabajo concuerdan con la ventana de proceso calificada? | Registro de calentamiento, entorno, tiempos y desviación | Inactividad prolongada, cambio ambiental o modificación del ciclo de trabajo |
| 6. Rigidez bajo carga | ¿La inclinación de la pieza, el alcance de la herramienta, la sujeción y la carga de corte cambian el resultado? | Registro del dispositivo de sujeción, ensamble de la herramienta, condiciones de corte y resultado de la característica de riesgo | Cambio de material en bruto, dispositivo de sujeción, herramienta, portaherramientas o condiciones de corte |
| 7. Cierre de la medición | ¿El método de inspección puede detectar el error de la característica aplicando una regla de decisión acordada? | Método, incertidumbre prevista, alineación de referencias y resultado obtenido | Cambio de característica, tolerancia, método o regla de aceptación |
Esta verificación no establece un intervalo de calibración universal ni garantiza tolerancias. Su propósito es determinar qué pruebas siguen vigentes, qué condiciones cambiaron y en qué punto debe detenerse la liberación para producción y realizarse una revalidación.
Cierre el ciclo de prueba desde la revisión hasta la pieza
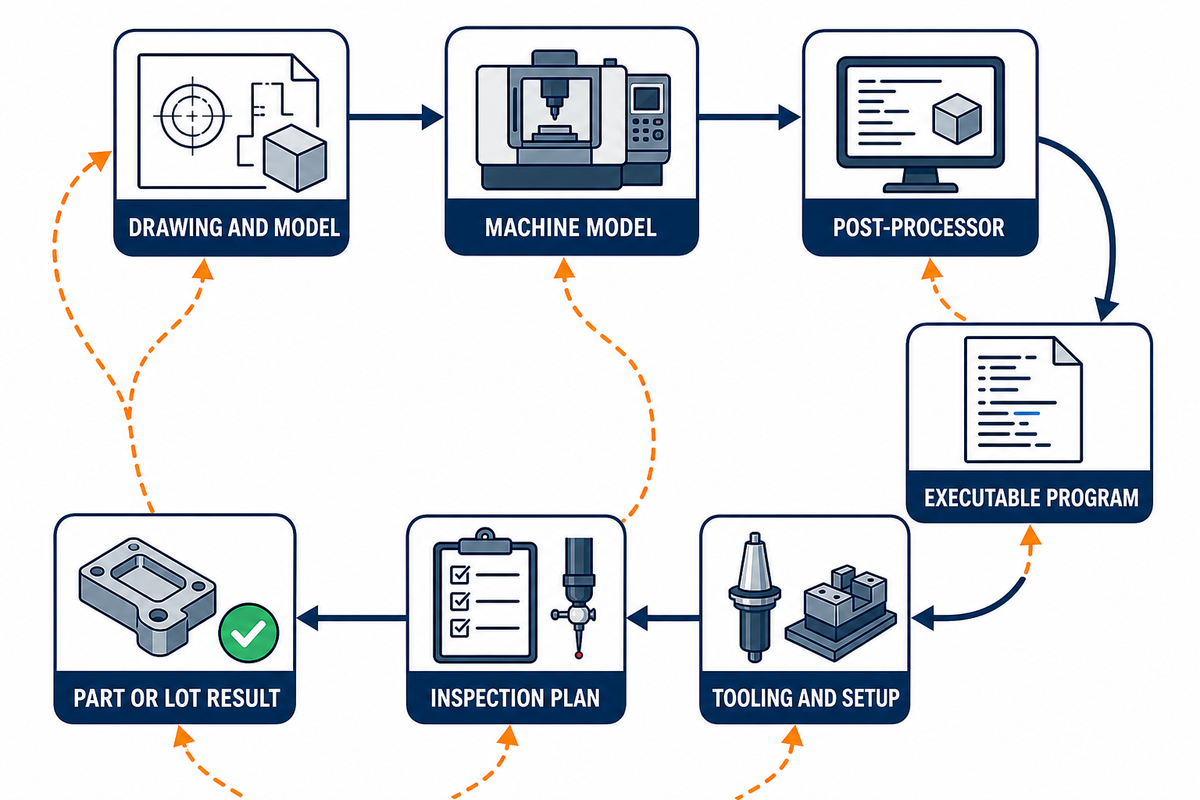
El ciclo de prueba desde la revisión hasta la pieza evita que un proceso de 5 ejes aprobado se desvíe después de su validación inicial. Comienza con la definición aprobada del producto, continúa con la máquina, el posprocesador, el programa, las herramientas, el montaje y el plan de inspección exactos, y termina con un resultado trazable a la pieza o al lote producido.
| Vínculo controlado | Identidad que debe conservarse | Prueba para la liberación | Respuesta ante cambios |
|---|---|---|---|
| Plano y modelo | Revisión, condición del material, referencias geométricas y notas de aceptación | Definición aprobada del producto | Reevaluar las operaciones y la inspección afectadas |
| Modelo de máquina | Equipo de la máquina, cinemática, límites, control y estado de calibración | Versión del modelo verificada | Revalidar después de cambios de configuración o geometría |
| Posprocesador | Nombre y versión del posprocesador, opciones y control de destino | Resultado de calificación y revisión aprobada | Volver a probar las transformaciones y los movimientos afectados |
| Programa ejecutable | Revisión o suma de verificación del archivo y plan de operaciones vinculado | Registro de simulación y validación inicial correspondiente a ese archivo | Invalidar la simulación anterior cuando cambie el código |
| Herramental y montaje | Revisión del dispositivo de sujeción, abrazaderas, ensambles de herramientas, compensaciones y rutina de palpado | Hoja de montaje liberada y datos medidos de las herramientas | Repetir las verificaciones de holgura y de características de riesgo |
| Plan de inspección | Método, alineación de referencias, muestreo, incertidumbre prevista y regla de decisión | Plan aprobado y capacidad del método | Confirmar nuevamente la idoneidad del método tras un cambio de característica o tolerancia |
| Resultado de la pieza o del lote | Identificadores de la pieza, el lote, el programa, el montaje, la máquina y la inspección | Registro de aceptación trazable y desviaciones | Contener la producción afectada y reabrir el vínculo pertinente |
Las organizaciones no necesitan usar el mismo software para cerrar el ciclo. Sin embargo, las identidades y los cambios deben poder reconstruirse. Un informe PDF sin vínculos con el programa, el montaje, la máquina, la pieza y el método documenta un resultado, pero no ofrece una trazabilidad completa del proceso. Para las primeras fabricaciones, la herramienta de planificación de pruebas para prototipos ofrece otra forma de organizar los datos de validación sin sustituir los registros controlados.
La evidencia conectada para 5 ejes es una oportunidad en 2026, no un sistema terminado
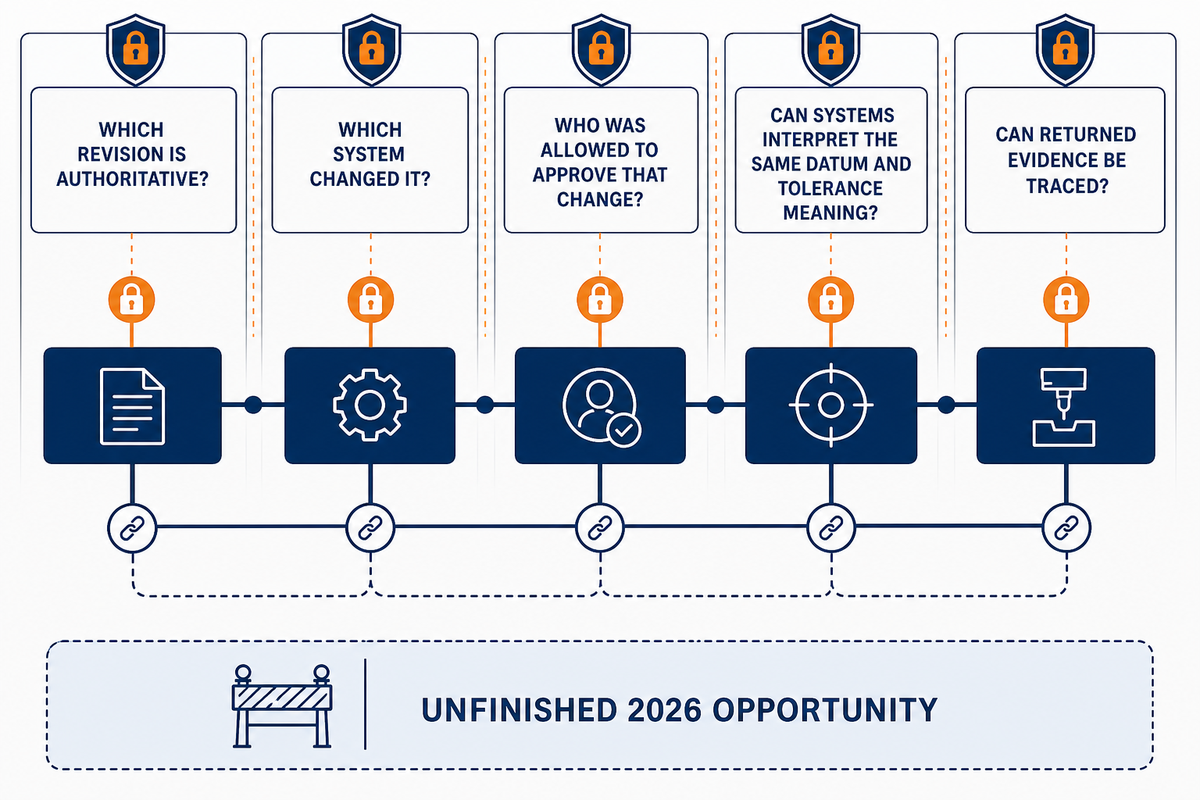
Una tendencia útil de 2026 es avanzar hacia pruebas de proceso conectadas, aunque el sistema aún no está terminado. Los controles, modelos de máquina, sistemas CAD/CAM, posprocesadores, simulación, telemetría, palpado e inspección pueden compartir más contexto que antes. Los compradores deben comprobar si esos vínculos siguen siendo comprensibles, trazables y confiables.
El modelo de 5 ejes de MTConnect muestra las posiciones lineales y rotativas junto con la carga, la temperatura, el husillo, la trayectoria, la herramienta, el refrigerante y los estados de producción. El trabajo de NIST sobre medición de coordenadas apunta a vínculos estructurados entre los datos de movimiento y los de inspección. En conjunto, muestran una dirección técnica que permite conectar los eventos del proceso con las pruebas.
NIST también documenta los factores que contrarrestan esta tendencia. Las normas y herramientas todavía presentan deficiencias de representación y conformidad semántica. Los datos de producto requieren autorización, autenticación, trazabilidad y protección contra alteraciones intencionales o accidentales. Si los controles de confianza son débiles, las cadenas conectadas pueden propagar revisiones incorrectas con mayor rapidez.
Por eso, los compradores deben plantear cinco preguntas: ¿Qué revisión es la oficial? ¿Qué sistema la modificó? ¿Quién tenía autorización para aprobar ese cambio? ¿Los sistemas de fabricación e inspección pueden interpretar de la misma manera la referencia y la tolerancia? ¿Se pueden vincular las pruebas recibidas con el programa liberado, el montaje y el lote de piezas?
Por ello, la evidencia conectada debe tratarse como un problema de implementación controlada, no como una afirmación de que el producto está terminado. Un resultado útil es un vínculo reconstruible entre la definición aprobada, el movimiento posprocesado y la pieza medida; la simple presencia de un tablero o flujo de telemetría no basta.
Preguntas frecuentes
Estas respuestas breves aplican el mismo criterio de evidencia específica para cada máquina descrito arriba; la validación conjunta de portabilidad STEP-NC de Boeing y NIST documenta la distinción subyacente entre la trayectoria prevista por el centro de herramienta y su ejecución en una máquina específica.
¿Qué debe incluir un modelo de máquina de 5 ejes?
Incluya las direcciones de los ejes de la máquina especificada, los centros de rotación, los recorridos y límites angulares, la geometría de la mesa o el cabezal, el comportamiento del control, el material en bruto, el dispositivo de sujeción, las abrazaderas, los ensambles completos de herramientas, las compensaciones de trabajo, las sondas y los demás elementos móviles que puedan colisionar. La revisión del modelo debe estar vinculada al programa posprocesado y al montaje liberado. La geometría genérica no es prueba suficiente para la liberación.
¿Cómo se valida un posprocesador de 5 ejes?
Califique el posprocesador para la máquina especificada y la configuración del control. Pruebe posiciones indexadas representativas, trayectorias simultáneas, transformaciones de compensaciones de trabajo, límites rotativos, inversiones, retracciones y manejo de errores. Compare el movimiento de los ejes generado por el posprocesador con la trayectoria prevista del centro de herramienta, y luego conserve la revisión aprobada del posprocesador junto con el registro de liberación del programa. La calificación también debe abarcar transiciones seguras, transformaciones del control, comportamiento en los límites y alarmas previstas. Una muestra aprobada en una combinación de máquina y control no se aplica automáticamente a otra configuración. Repita las pruebas afectadas después de un cambio de configuración.
¿Qué es una singularidad de eje rotativo en el mecanizado de 5 ejes?
Una singularidad es una condición cinemática en la que pequeños cambios de orientación de la herramienta pueden exigir movimientos amplios o inestables de los ejes rotativos. Cerca de esa condición, la máquina puede invertir el movimiento, acelerar, reducir el avance o elegir otra solución de orientación. No existe un umbral angular universal porque interactúan la arquitectura, los límites de los ejes, la lógica del control, los ajustes del posprocesador y la estrategia del eje de herramienta. Revise la velocidad rotativa, las inversiones, el comportamiento del avance, las holguras y las soluciones de orientación alternativas en el código posprocesado real. Si una trayectoria se aproxima a una condición problemática, puede que el programador deba cambiar la estrategia del eje de herramienta, dividir la operación o calificar una transición controlada. El posprocesador, el control y la validación inicial deben gestionar el comportamiento específico de la máquina.
¿Una simulación CAM sin colisiones demuestra que el programa posprocesado es seguro?
No. Las pruebas para la liberación deben simular la salida real del posprocesador con el modelo de máquina, los límites, el dispositivo de sujeción, el material en bruto, las herramientas, los portaherramientas, las compensaciones y las transiciones sin corte actuales. Una vista que solo muestre la trayectoria de herramienta puede pasar por alto excesos de recorrido rotativo, colisiones con el cabezal o el portaherramientas, estados de las abrazaderas, transformaciones del control y problemas de retracción segura. Antes de producir, siguen siendo necesarias una validación inicial controlada y las protecciones de la máquina.
¿Qué cambios en un proceso de 5 ejes requieren revalidación?
La revalidación debe ser proporcional al vínculo afectado. Los cambios en el plano, la geometría de la máquina, la calibración, las opciones del control, la versión del posprocesador, el código del programa, el dispositivo de sujeción, el ensamble de la herramienta, las compensaciones, el palpado, las condiciones de corte o el método de inspección pueden invalidar pruebas anteriores. Un cambio en el plano quizá solo requiera revisar las operaciones y características afectadas, mientras que un cambio en la definición de los centros de rotación o en la transformación del posprocesador puede afectar todo el programa. Los cambios en el dispositivo de sujeción o el portaherramientas exigen repetir las verificaciones del espacio bajo carga y de colisiones. Los cambios de calibración o control exigen repetir las pruebas cinemáticas y de movimiento sincronizado. Los cambios de inspección exigen volver a verificar la alineación de referencias, la idoneidad del método y la regla de aceptación. Use el ciclo de prueba desde la revisión hasta la pieza para determinar qué verificaciones de simulación, validación inicial o medición deben repetirse; luego registre el motivo, el alcance, el resultado y la aprobación de la nueva liberación.
¿Qué registro de inspección cierra una cadena de pruebas de 5 ejes?
El registro de inspección debe identificar la pieza o el lote, la revisión del plano y el modelo, la alineación de referencias, el método de medición, el muestreo, la incertidumbre pertinente o la regla de decisión, el resultado, la máquina, el montaje, el programa y cualquier desviación. Según el riesgo, también puede ser necesario identificar la sonda o el instrumento de medición, el estado de calibración, la regla de alineación, la estrategia de puntos, las condiciones ambientales y la autoridad responsable de la disposición. Los campos exactos dependen del contrato, pero el resultado debe seguir siendo trazable al mismo proceso controlado que produjo la pieza.
Referencias
Las referencias y fuentes utilizadas en esta guía se enumeran a continuación según el orden en que aparecen por primera vez.
- ISO 10791-6:2014, Precisión de velocidades e interpolaciones.
- ISO 230-12:2022, Precisión de piezas patrón terminadas.
- ISO 10791-7:2020, Precisión de piezas patrón terminadas.
- Informe del programa de metrología de 5 ejes de NIST.
- Comandos canónicos de mecanizado de NIST.
- Estudio sobre la posición de montaje de piezas de trabajo en 5 ejes.
- Estudio sobre el montaje de piezas de trabajo y el espacio de colisión en 5 ejes.
- Validación conjunta de portabilidad STEP-NC de Boeing y NIST.
- Registro de patente US12001188B2 sobre compensación de errores volumétricos en 5 ejes.
- Investigación de NIST sobre gemelos digitales para máquinas de medición por coordenadas.
- Hilo digital de fabricación de NIST.
- Entorno de pruebas del modelo de dispositivo de 5 ejes de MTConnect.
Libere una configuración específica, no solo un nombre de eje
Vincule el modelo de la máquina cargada, el posprocesador, el programa ejecutable, el montaje, las verificaciones de errores rotativos y el registro de inspección a una misma revisión. Si necesita una revisión comercial después de esa preparación técnica, utilice el siguiente enlace de contacto.
Solicite una revisión de un plan de proceso de 5 ejes específico para su máquina