Contacter Zhenling Company

Mis à jour en août 2026
L’usinage CNC 5 axes consiste à coordonner trois directions linéaires et deux degrés de liberté rotatifs du mouvement relatif entre l’outil de coupe et la pièce. Le choix d’un procédé 5 axes ne prouve toutefois pas que le programme post-traité correspond à la machine, que l’enveloppe de travail chargée est exempte de collisions ou que l’élément géométrique usiné sera conforme. La maîtrise de la libération doit relier le modèle machine, le postprocesseur, le programme, le montage et le dossier de contrôle.
Ce guide intervient après le choix de la famille de procédés.
Il explique comment valider les mouvements indexés et simultanés sur une machine donnée, maîtriser les erreurs d’axe rotatif et de synchronisation, qualifier la chaîne postprocesseur-simulation et relier un plan libéré aux preuves concernant la pièce. Il ne détermine pas si des pièces complexes doivent être usinées sur une machine 3 axes, ne compare pas les temps de cycle automobiles, n’estime pas les gains de temps liés à un montage unique ou au temps de montage, ne compare pas les gammes utilisant moins d’axes et ne normalise pas le coût du devis. Ici, les cinq axes ont déjà été sélectionnés ; il s’agit de démontrer la validité du procédé libéré pour une machine précise.
Ce que maîtrise réellement l’usinage CNC 5 axes
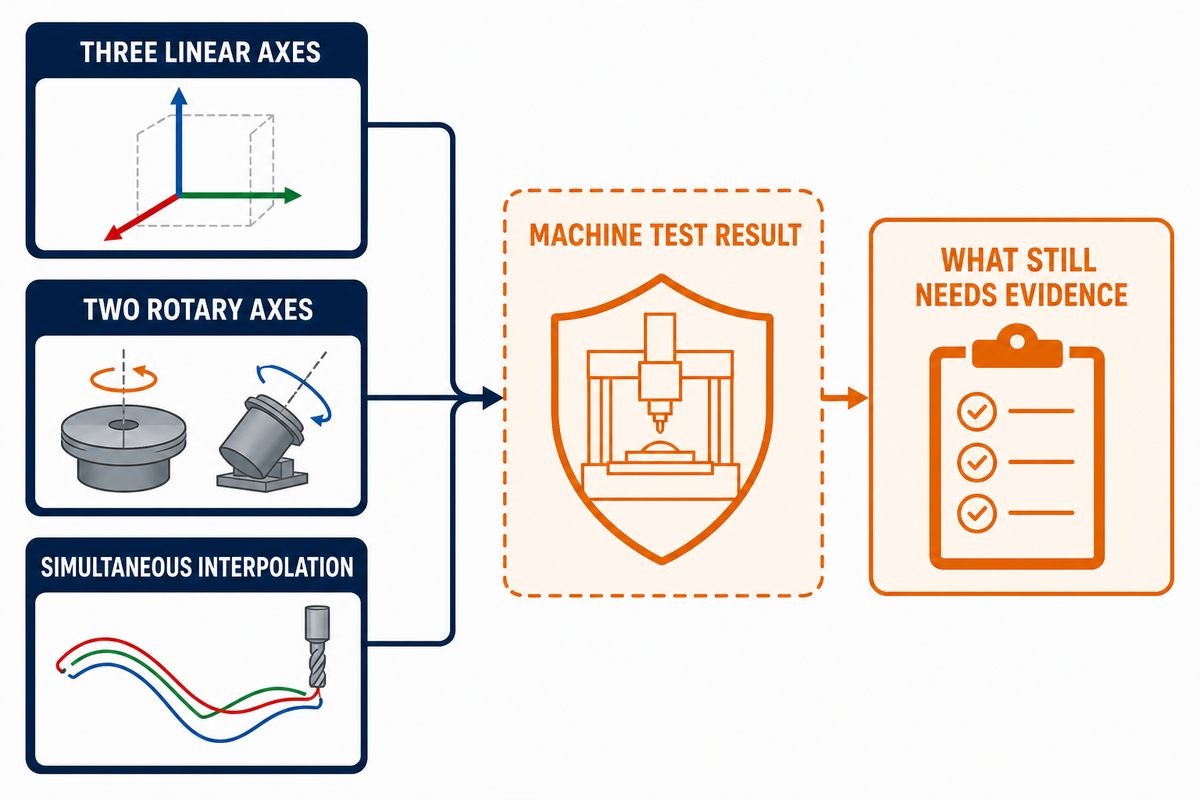
La désignation 5 axes décrit un mouvement relatif coordonné, et non une forme de machine unique. Trois axes linéaires positionnent le point de coupe selon X, Y et Z. Deux axes rotatifs modifient l’orientation relative de l’outil et de la pièce. Ces axes rotatifs peuvent se trouver sur la table, sur la tête ou de part et d’autre de la chaîne cinématique.
La norme ISO 10791-6 s’applique aux centres d’usinage dotés de trois axes linéaires et d’un ou deux axes rotatifs ; elle traite de la précision cinématique en mouvement simultané. Ce champ d’application est important : un essai de mouvement coordonné renseigne sur la machine dans des conditions définies. À lui seul, il ne prouve pas que chaque élément géométrique de la pièce du client satisfera aux exigences du plan.
Les travaux métrologiques du NIST sur la coordination de mouvements 5 axes distinguent également les modèles cinématiques, les artefacts d’essai et les méthodes de mesure comme autant d’éléments de preuve des performances machine. Les acheteurs doivent donc considérer la désignation « 5 axes » comme une capacité de mouvement qui nécessite encore un plan de procédé adapté à la pièce.
Les termes varient. Une machine CNC cinq axes, une fraiseuse CNC 5 axes ou une fraiseuse 5 axes peut aussi être appelée machine 5 axes. Le marketing affirme parfois que ces machines déplacent les outils selon cinq axes différents, ou simultanément selon cinq axes différents. Le langage technique est plus précis : la commande numérique coordonne trois axes linéaires et deux axes rotatifs pour produire un mouvement relatif de l’outil de coupe ou de la pièce. La commande numérique peut piloter deux axes rotatifs supplémentaires dans une table rotative ; les désignations peuvent inclure A et C ou B et C, et l’axe C correspond souvent à la rotation de la table, appelée de manière informelle 5e axe.
Les termes employés dans les recherches et les ventes sont moins précis. Les descriptions peuvent opposer le fraisage 5 axes, l’usinage 5 axes simultanés ou l’usinage sur 5 faces à l’usinage traditionnel, aux procédés d’usinage traditionnels et aux machines 3 axes. Elles peuvent promettre la capacité à usiner des formes complexes, l’usinage de géométries complexes ou détaillées, l’usinage de pièces complexes, l’usinage de cinq faces d’une pièce en un seul montage, des tolérances serrées, un usinage précis, une meilleure efficacité d’usinage, ou encore précision et efficacité. Ces expressions ne précisent ni le modèle machine, ni l’enveloppe chargée, ni l’indice de révision du postprocesseur, ni la méthode d’acceptation. Chaque centre d’usinage nécessite des preuves concernant sa configuration exacte.
| Énoncé | Ce qu’il établit | Ce qui nécessite encore des preuves |
|---|---|---|
| Trois axes linéaires et deux degrés de liberté rotatifs | La machine peut commander un positionnement relatif sur cinq axes | Accès une fois la pièce chargée, interférences et limites rotatives utilisables |
| Interpolation simultanée | Les mouvements linéaires et rotatifs peuvent avoir lieu pendant la coupe | Précision du postprocesseur, gestion des singularités et résultat de surface |
| Proposition d’un montage unique | Le fournisseur prévoit de réduire les transferts | Reprise des références, stabilité du bridage et accès pour le contrôle |
| Résultat d’un essai machine | Performances selon la méthode d’essai indiquée | Conformité des éléments géométriques et du matériau de la pièce réelle du client |
Par conséquent, le plan de procédé 5 axes nécessite une chaîne de preuves propre à la machine, et non une simple indication générique du nombre d’axes. Pour le contexte en amont, le flux de fraisage, du plan à la pièce contrôlée décrit le parcours de la définition au contrôle, sans remplacer les vérifications 5 axes présentées ci-dessous.
Valider les mouvements indexés et simultanés dans le modèle machine
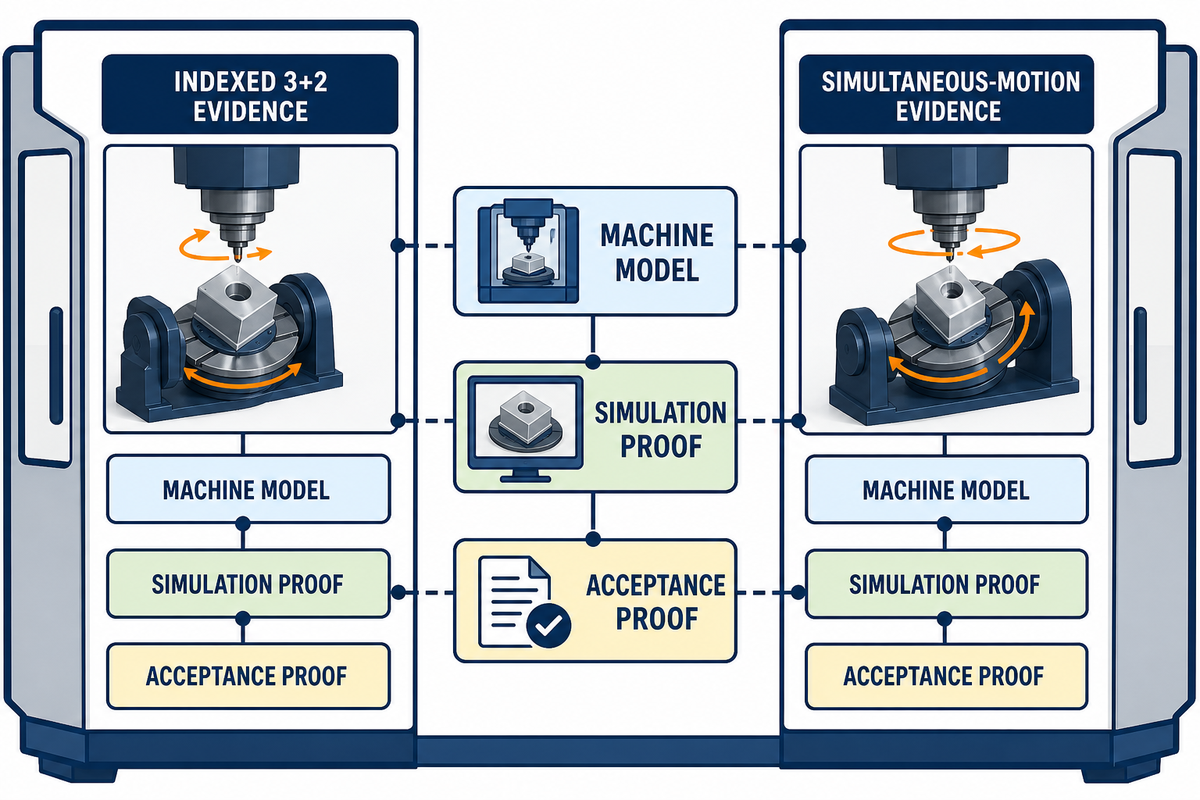
L’usinage indexé 3+2 et l’usinage 5 axes simultanés sont deux modes de fonctionnement d’un procédé 5 axes déjà sélectionné. En 3+2, les axes rotatifs orientent la pièce ou l’outil, s’arrêtent et maintiennent cet angle pendant que les axes linéaires coupent. En simultané, les axes linéaires et rotatifs se déplacent ensemble pendant la coupe pour maintenir un vecteur outil évolutif.
La libération ne dépend pas du mode qui paraît le plus avancé. Il faut déterminer si le mouvement post-traité est valide sur la machine spécifiée et si le plan d’acceptation peut détecter les erreurs que ce mode est susceptible de générer.
| Point de contrôle | Preuves pour l’usinage indexé 3+2 | Preuves pour le mouvement simultané |
|---|---|---|
| État des axes rotatifs pendant la coupe | Angle commandé, état de verrouillage et retour de l’orientation | Trajectoire coordonnée des axes linéaires et rotatifs issue du code post-traité |
| Modèle machine | Centre rotatif, limites, montage d’usinage, brut, outil et porte-outil | Même modèle complet, avec le comportement cinématique et la gestion des singularités |
| Maîtrise des transitions | Retrait sûr, réorientation, état du bridage et continuité des références | Entrée en matière, sortie, inversion rotative, comportement de l’avance et dégagement |
| Preuve par simulation | Sortie réelle du postprocesseur pour chaque mouvement indexé | Sortie réelle du postprocesseur pour toute la trajectoire coordonnée |
| Preuve d’acceptation | Relation entre orientations, rattachée aux références du plan | Résultat du contour ou de l’orientation, rattaché au modèle et au système de références |
Une pièce peut faire appel aux deux modes. La libération du programme doit préciser le mode utilisé pour chaque opération, conserver l’identité de la même machine et du même postprocesseur, et prévoir un moyen de mesurer l’élément géométrique créé par chaque opération.
Construire un modèle complet de la machine en configuration chargée
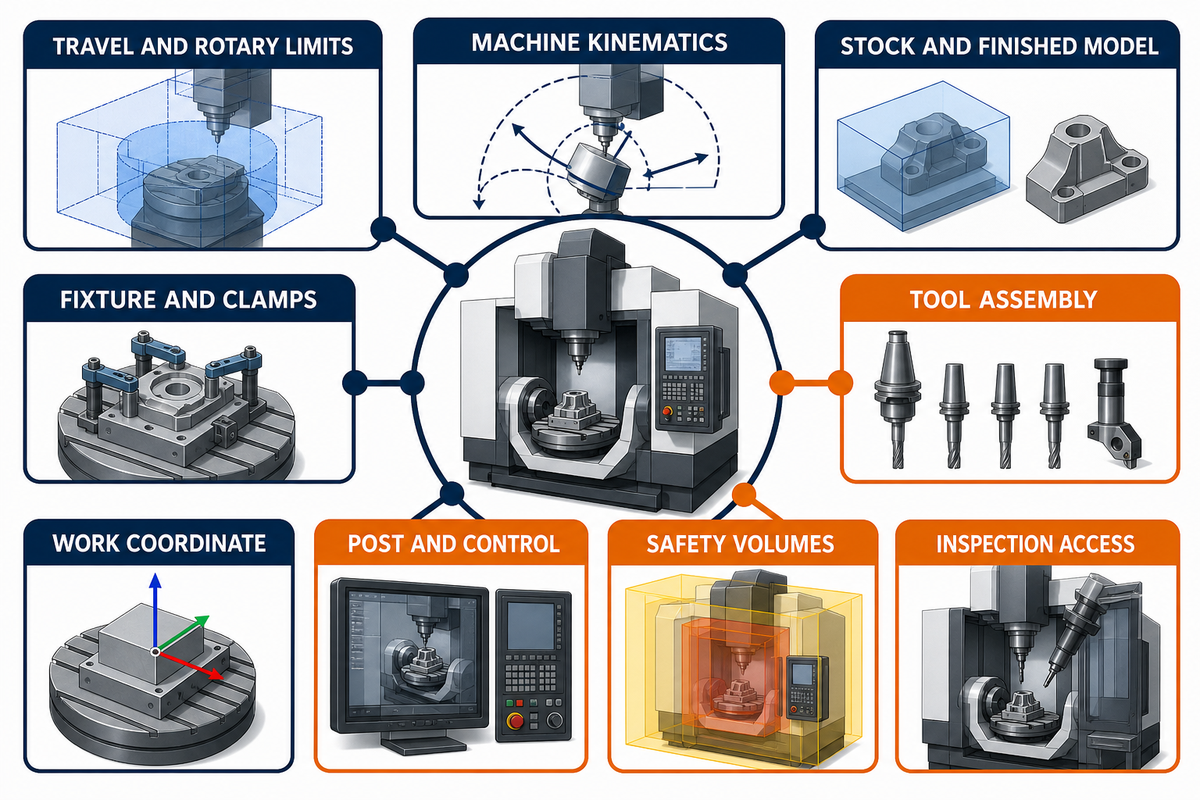
Une simulation 5 axes n’est complète que dans la mesure où elle comprend les objets et les limites nécessaires. L’assemblage machine, les centres rotatifs, le brut, le montage d’usinage, les brides, les outils, les porte-outils, les décalages, les limites de course et le comportement de la commande doivent représenter la configuration de production libérée, et non un modèle générique choisi par commodité. La liste de contrôle ci-dessous synthétise de façon pratique les relations entre machine, commande et mesure documentées dans le rapport du programme de métrologie 5 axes du NIST.
Utilisez des dimensions plutôt que l’adjectif « complexe ». L’exemple hypothétique du support Orion spécifie une enveloppe chargée de 160 mm, une poche de 85 mm, un assemblage outil de 125 mm, un dégagement minimal de porte-outil de 12 mm, un orifice à 35°, un brut de 20 kg, une tolérance de position de 0,05 mm et une tolérance de profil de 0,02 mm. Ces données permettent de vérifier les risques de collision et les possibilités de mesure sans transformer l’exemple en recommandation de gamme de fabrication.
| Élément du modèle | Donnée requise pour la libération | Défaillance en cas d’omission | Preuve |
|---|---|---|---|
| Cinématique de la machine | Directions des axes, centres rotatifs, pivots et signes | Les angles post-traités ou le mouvement du centre outil ne correspondent pas à la machine réelle | Identité du modèle machine et dossier de vérification |
| Limites de course et des axes rotatifs | Courses linéaires, plages angulaires, vitesses et limites d’accélération | Dépassement de course, inversion ou orientation inaccessible | Concordance des limites de la commande et de la simulation |
| Brut et modèle fini | Géométrie libérée, surépaisseur et indice de révision | Dégagement fictif ou matière non usinée | Paire d’indices de révision du modèle et du plan |
| Montage d’usinage et brides | Corps, éléments de fixation, positions des brides et états autorisés | Collision ou orientation inaccessible | Modèle de montage libéré et séquence de bridage |
| Assemblage outil | Outil coupant, rallonge, porte-outil, longueur de jauge et volume de dégagement | La pointe de l’outil passe sans collision, mais le porte-outil heurte un obstacle | Indice de révision de la liste d’outils et assemblage mesuré |
| Coordonnée de travail | Origine des références, orientation, séquence de palpage et décalages | Un mouvement valide est exécuté à partir d’une mauvaise transformation | Fiche de montage et qualification du palpeur |
| Postprocesseur et commande | Version du postprocesseur spécifiée, options de la commande et mode de transformation | La trajectoire prévue dans la FAO produit des mouvements d’axes différents | Qualification du postprocesseur sur la commande spécifiée |
| Volumes de sécurité | Broche, tête, table, palpeurs, portes et ensembles mobiles | Les collisions hors coupe restent invisibles | Simulation complète de la machine |
| Accès pour le contrôle | Géométrie du palpeur ou du calibre et alignement des références | L’élément géométrique peut être usiné, mais pas contrôlé | Plan de contrôle et rapport retourné |
Gérez les versions du modèle avec celles du programme post-traité. Un résultat sans collision obtenu avec un ancien montage d’usinage, un porte-outil plus court, un autre étalonnage des centres rotatifs ou une configuration de commande générique ne constitue pas une preuve de libération pour la pièce actuelle.
La configuration machine modifie l’enveloppe de travail chargée
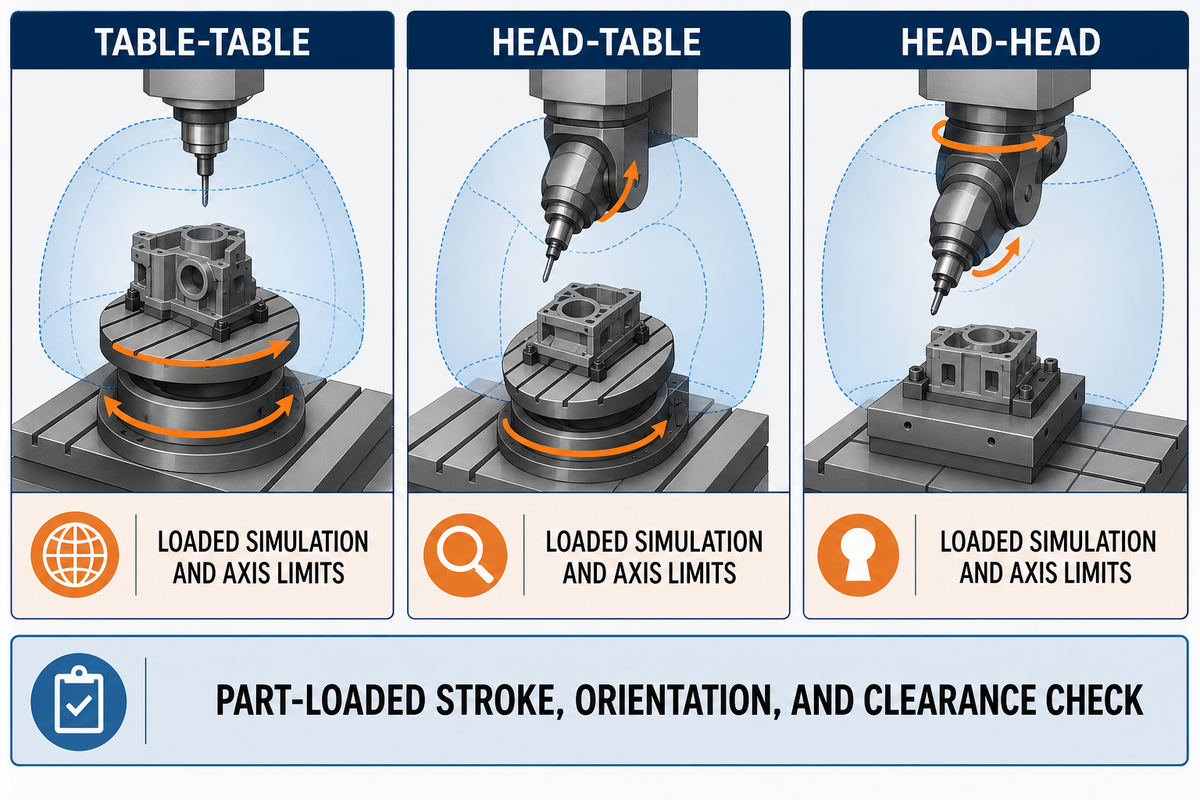
Les machines à table-table, tête-table et tête-tête placent les deux axes rotatifs à différents endroits de la chaîne cinématique. Cela détermine ce qui tourne, où se trouve la masse et quelles combinaisons de pièce, montage d’usinage, porte-outil et outil peuvent se déplacer sans dépasser les courses ni provoquer d’interférences.
Une étude évaluée par les pairs sur le positionnement des montages établit des transformations cinématiques distinctes pour les trois familles d’architecture. Son cas pratique montre également pourquoi une simple désignation de machine ne suffit pas : il a fallu exclure du domaine usinable les dépassements de course et les interférences. Les résultats de déplacement et de durée ne valent que pour la machine et l’élément de caractéristique testés ; ils ne servent donc pas ici de valeurs par défaut pour les acheteurs.
Une étude cosignée par Siemens, fondée sur SinuTrain, présente les données de « 80.000 » simulations — 80 000 selon le séparateur de milliers anglais — pour une famille de pièces sur une machine 5 axes. L’espace sans collision variait selon la géométrie, le positionnement selon X/Y/Z et l’orientation rotative. Le score élevé du modèle validait l’approximation de cette étude ; il n’établissait pas une règle universelle pour l’enveloppe de travail.
Dans l’exemple du support Orion, le choix de configuration doit donc confronter l’enveloppe chargée de 160 mm, le brut de 20 kg, le montage d’usinage, l’assemblage outil de 125 mm et l’orifice à 35° aux limites rotatives réelles et au modèle de collision. Le nom d’une famille de machines ne permet pas, à lui seul, de conclure cette vérification.
| Famille d’architecture | Éléments mobiles | Question d’accès | Preuve |
|---|---|---|---|
| Table-table | Les deux axes rotatifs déplacent la pièce | La masse de la pièce, la hauteur du montage d’usinage et l’inclinaison réduisent-elles l’enveloppe utilisable ? | Simulation en configuration chargée et limites des axes |
| Tête-table | Un axe rotatif déplace l’outil, l’autre la pièce | Où la tête, le porte-outil, le montage d’usinage et la table risquent-ils d’interférer ? | Modèle complet de la machine et de l’assemblage outil |
| Tête-tête | Les deux axes rotatifs déplacent l’outil | La tête peut-elle contourner la pièce sans perte de course ni de rigidité ? | Vérification de la course, de l’orientation et du dégagement avec la pièce chargée |
Ne partez pas du principe que deux machines de même architecture offrent la même enveloppe en configuration chargée. Vérifiez le plan, le brut, le montage d’usinage, l’assemblage outil, les limites rotatives, les décalages et la méthode d’acceptation sur la configuration de production spécifiée. La protection de la machine, l’isolation des énergies, la maintenance et les procédures opérateur restent sous la responsabilité du propriétaire de la machine et de l’établissement ; un modèle numérique ne les remplace pas.
Vérification de cohérence machine–postprocesseur–programme
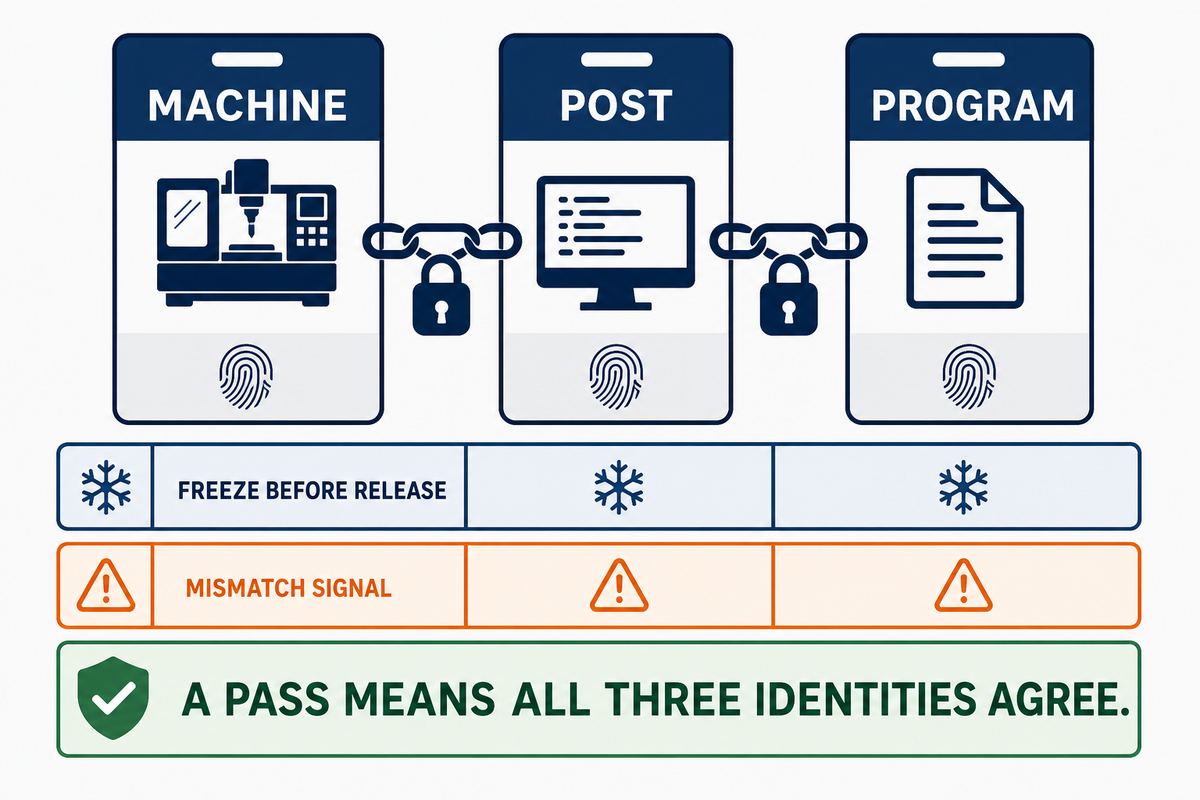
La vérification de cohérence machine–postprocesseur–programme détermine si les trois identités définies pour la libération décrivent le même procédé physique. L’identité de la machine fixe la cinématique et les options de commande. Celle du postprocesseur détermine comment l’intention relative au centre outil devient des commandes d’axes. Celle du programme fixe le code exécutable qui a été simulé, validé sur machine et approuvé. Cette distinction reprend la différence entre programme lié à la machine et programme au centre outil étudiée dans la validation conjointe de la portabilité STEP-NC par Boeing et le NIST.
| Identité | À figer avant la libération | Signal de non-concordance | Dossier requis |
|---|---|---|---|
| Machine | Modèle, numéro de série ou identité de l’équipement, commande, options, état d’étalonnage et définition des centres rotatifs | La simulation utilise d’autres limites, signes, pivots ou comportements de transformation | Version approuvée du modèle machine et date de vérification |
| Postprocesseur | Nom, version et configuration du postprocesseur, et commande cible | La même trajectoire FAO génère des mouvements rotatifs ou des décalages de travail différents | Essai de qualification du postprocesseur et somme de contrôle ou indice de révision approuvé |
| Programme | Code libéré, liste d’outils, montage, décalages de travail et indice de révision du plan associé | La production exécute un autre code que le fichier simulé ou validé sur machine | Dossier de libération du programme et historique des modifications |
Le statut « PASS » signifie que les trois identités concordent et que leurs preuves sont à jour. Une mise à jour du postprocesseur, une modification de l’étalonnage machine ou des options de commande, ou une modification du programme rompt la chaîne et nécessite une revalidation proportionnée avant la reprise de la production.
À retenir
Un programme 5 axes est prêt à être libéré uniquement lorsque son modèle machine, son postprocesseur, son code exécutable et son parcours de contrôle se rapportent à la même configuration maîtrisée.
La programmation est une chaîne de maîtrise, pas un bouton de FAO
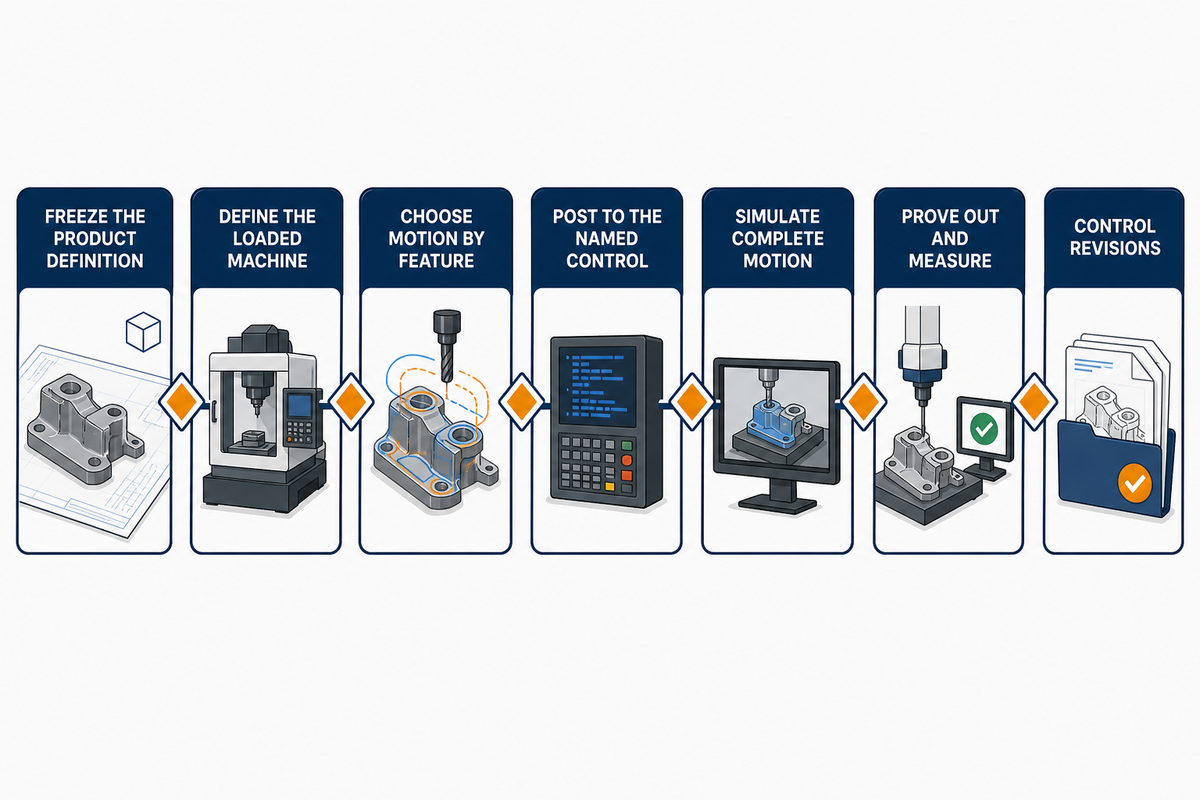
Même des trajectoires outil qui semblent valides peuvent échouer sur la machine. Les vecteurs outil programmés doivent passer par une transformation cinématique propre à la machine, un postprocesseur qualifié, le comportement de la commande, les limites réelles des axes et le modèle de collision complet. Chaque étape de transfert peut modifier le résultat.
La validation conjointe de la portabilité STEP-NC par Boeing et le NIST distingue les programmes de déplacements d’axes liés à la machine des informations de niveau supérieur sur le centre outil. Cette distinction explique pourquoi un programme ne peut pas être évalué à partir du seul écran de FAO : le postprocesseur et le modèle machine convertissent l’intention en mouvements d’axes exécutables.
US12001188B2, délivré en 2024, montre également que la compensation des erreurs volumiques sur cinq axes peut intervenir dans la chaîne de commande. Chengdu Aircraft Industrial Group Co., Ltd. figure comme cessionnaire dans le dossier ; cette référence témoigne d’une technologie attribuée à cette entité et n’implique ni propriété, ni licence, ni utilisation par Zhenling.
- Figer la définition du produit — associer le modèle, l’indice de révision du plan, l’état du matériau, les références et les notes d’acceptation.
- Définir la machine en configuration chargée — inclure les directions des axes, les centres rotatifs, les courses, les limites de la table ou de la tête, le montage d’usinage, le brut, les outils et les porte-outils.
- Choisir le mouvement en fonction de l’élément géométrique — préciser quand un indexage fixe suffit et quand un vecteur outil évolutif est nécessaire.
- Post-traiter pour la commande spécifiée — qualifier le postprocesseur en fonction de la configuration de la machine et de sa commande.
- Simuler l’ensemble des mouvements — vérifier le brut, le porte-outil, le montage d’usinage, la broche ou la tête, les pièces mobiles de la machine, les dépassements de course et les transitions.
- Valider sur machine et mesurer — procéder à une libération maîtrisée, vérifier les éléments géométriques à risque et consigner les écarts avant la production.
- Maîtriser les indices de révision — rattacher le programme, le postprocesseur, la liste d’outils, le montage et les preuves de contrôle au même indice de révision approuvé.
Demandez quelles preuves valident chaque étape. « Nous l’avons simulé » ne suffit pas si la simulation n’utilisait pas la sortie réelle du postprocesseur et un modèle machine à jour. « Nous l’avons palpé » ne suffit pas si la stratégie de palpage n’est pas liée à la référence du plan et au résultat retourné.
Les opérations avancées d’usinage CNC dépendent également des personnes et de règles clairement définies. Les usineurs doivent savoir quelles commandes d’axes sont actives, les programmeurs doivent disposer des composants et de la capacité de la machine à jour dans le modèle, et la production doit savoir qui maîtrise les indices de révision. Les données machine dans le système CNC doivent correspondre à la configuration libérée. L’automatisation et ses solutions peuvent transférer des données entre systèmes, mais elles ne rendent pas sûre une solution 5 axes non qualifiée. Cette règle s’applique aux affirmations de capacité 5 axes, aux fraiseuses CNC 5 axes et à toute nouvelle technologie d’usinage : il faut démontrer la validité de la chaîne sur la configuration spécifiée.
La tolérance est un budget d’erreurs propre à la machine
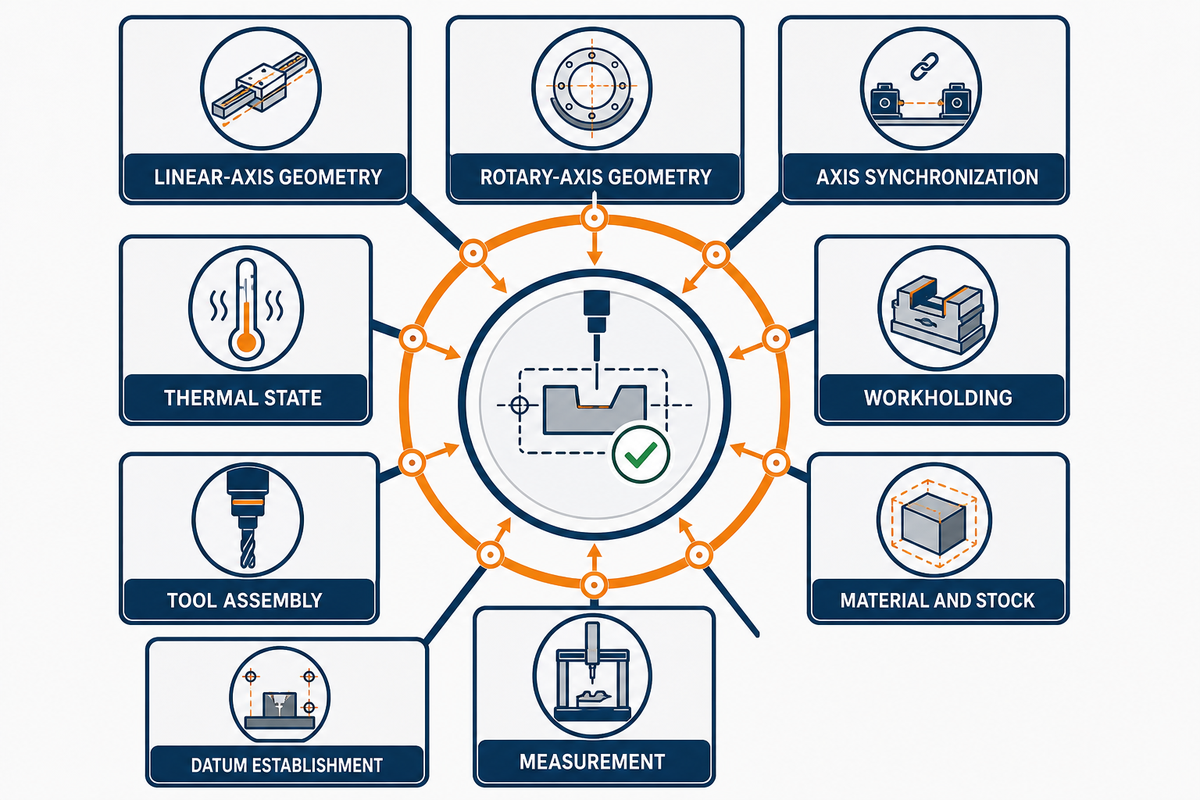
La réduction des reprises de bridage peut éliminer une erreur de transfert, mais le mouvement 5 axes ne garantit pas automatiquement la précision. La géométrie des axes rotatifs, le mouvement synchronisé, l’état thermique, la portée de l’outil, le maintien de la pièce, le comportement du matériau, le palpage et les mesures externes peuvent tous influer sur le résultat accepté pour l’élément géométrique.
La norme ISO 230-12:2022 recense les erreurs géométriques des axes linéaires et rotatifs, la synchronisation, le contournage dynamique et le comportement thermique parmi les causes potentielles d’erreurs observées sur les pièces d’essai usinées. La norme ISO 230-1 porte sur un champ géométrique plus restreint, à vide, et exclut plusieurs effets liés au fonctionnement. Ces limites rendent la méthode d’essai aussi importante que la valeur annoncée.
Les preuves s’organisent en trois niveaux. Premièrement, les essais cinématiques ou à vide caractérisent le comportement de la machine. Deuxièmement, la norme ISO 10791-7 s’appuie sur des pièces d’essai usinées normalisées, dont une pièce d’essai 5 axes à forme libre, pour évaluer la précision de coupe dans les conditions spécifiées. Troisièmement, la pièce réelle du client nécessite des preuves de conformité propres aux exigences du plan. Ce niveau intermédiaire est plus probant qu’un essai à vide, mais il ne porte toujours pas sur la pièce du client.
| Facteur contributif | Mécanisme | Point de contrôle | Preuve et limite |
|---|---|---|---|
| Géométrie des axes linéaires | Erreurs de positionnement, de rectitude et d’équerrage | Étalonnage et état de la machine | Essai machine ; le transfert au résultat sur pièce reste conditionnel |
| Géométrie des axes rotatifs | Erreur de position et d’orientation des axes | Mesure cinématique et compensation | Essai rotatif ou de mouvement coordonné |
| Synchronisation des axes | Erreur de poursuite et de contour pendant le mouvement | Stratégie de commande, de trajectoire et d’avance | Essai dynamique ou résultat d’une coupe délimitée |
| État thermique | Dérive de la machine et de la pièce | Préchauffage, environnement et durée du procédé | État consigné ; aucune correction universelle |
| Maintien de la pièce | Déformation ou mouvement dû au bridage | Appui du montage d’usinage, séquence et force de bridage | Dossier de montage et vérifications des éléments géométriques |
| Assemblage outil | Fléchissement, faux-rond, usure et interférence du porte-outil | Portée, porte-outil, conditions de coupe et maîtrise de la durée de vie | Liste d’outils, décalages et résultat suivi |
| Matériau et brut | Contraintes résiduelles, dureté et séquence d’enlèvement de matière | État du matériau et plan d’ébauche | Dossier matière et contrôles intermédiaires |
| Établissement des références | Incohérence du palpeur, du décalage ou du transfert | Stratégie de référence et qualification du palpeur | Dossier de montage et de palpage |
| Mesure | Méthode, accès, alignement et incertitude | Plan de contrôle et règle de décision | Résultat de l’élément géométrique, avec méthode et limites indiquées |
L’acceptation d’un élément géométrique repose sur un budget d’erreurs maîtrisé et une décision de mesure adaptée. Un essai machine peut caractériser un facteur contributif, mais il ne permet pas de transférer la conformité à une pièce de production sans les autres preuves relatives au procédé et aux mesures.
Adapter les preuves de contrôle aux risques des axes rotatifs
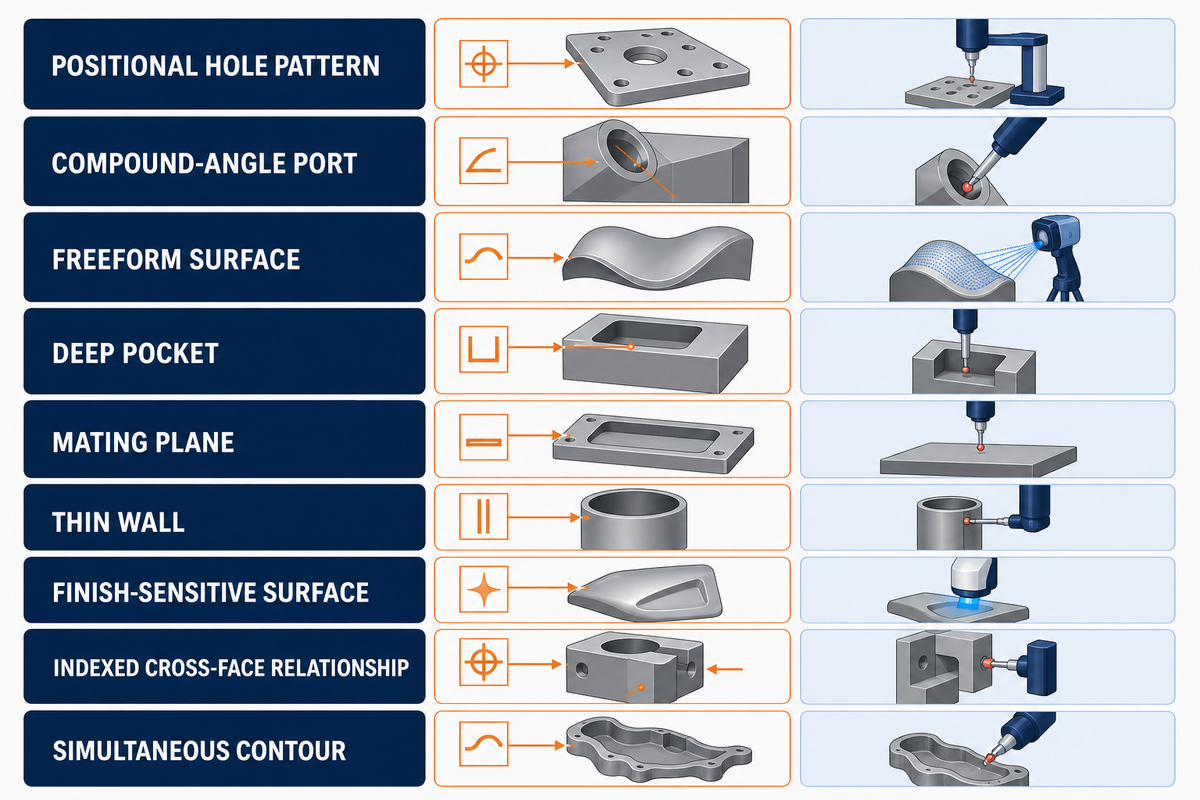
Le contrôle doit être planifié en fonction de la relation entre éléments géométriques susceptible d’entraîner le rejet de la pièce. Des rapports génériques peuvent répertorier les dimensions tout en omettant la référence commune, l’orientation composée, l’écart de forme libre ou l’état de surface déterminant pour l’assemblage. Définissez la méthode et le rapport attendu avant le début de la production. Le guide de vérification des éléments géométriques aéronautiques montre comment le risque lié à l’application détermine le niveau de détail des preuves.
Les travaux actuels du NIST sur les jumeaux numériques de machines à mesurer tridimensionnelles traitent les informations de mouvement et de contrôle comme des données structurées fondées sur des normes. Cette orientation est utile, mais le client doit toujours choisir la méthode adaptée à l’élément géométrique. Le palpage en cours de procédé peut contribuer à la maîtrise du montage sans remplacer une mesure finale indépendante lorsque le contrat l’exige.
| Élément géométrique ou relation | Référence à privilégier | Méthode possible | Rapport et limite |
|---|---|---|---|
| Motif de trous positionnés | Système de références du plan | Mesure tridimensionnelle ou calibre adapté et étalonné | Résultat de position ; confirmer l’accès du palpeur et l’alignement |
| Orifice à angle composé | Axe et intersection par rapport aux références | Mesure tridimensionnelle ou montage dédié | Orientation et position ; l’accès interne peut limiter l’échantillonnage |
| Surface à forme libre | Système de références aligné sur le modèle | Balayage ou ensemble de points défini | Carte des écarts ; la densité des points et la règle d’alignement sont déterminantes |
| Poche profonde | Relation entre le fond et la paroi | Mesure tridimensionnelle à stylet long ou calibre qualifié | Résultat de profondeur et de paroi ; l’accès du stylet peut accroître l’incertitude |
| Plan d’appui | Référence primaire et éléments géométriques d’assemblage | Marbre, mesure tridimensionnelle ou système de mesure de forme | Planéité ou orientation ; les conditions d’appui doivent correspondre au plan |
| Paroi mince | État libre ou bridé | Méthode optique ou contact à faible effort, si adaptée | Épaisseur et forme ; la condition de bridage peut modifier le résultat |
| Surface sensible à l’état de surface | Direction et zone d’échantillonnage spécifiées | Mesure de surface étalonnée | Paramètre et trace ; définir le filtre et l’emplacement |
| Relation transversale entre faces indexées | Référence commune entre les orientations | Un seul montage de mesure tridimensionnelle aligné, si possible | Résultat de la relation ; éviter les contrôles isolés qui rompent le lien avec la référence |
| Contour usiné en simultané | Modèle et références fonctionnelles | Balayage, contrôles de sections ou calibre fonctionnel | Preuve du contour ; définir l’alignement et la règle d’acceptation |
Lorsque les résultats sont proches d’une limite de spécification, le client et le fournisseur doivent également convenir de la manière dont l’incertitude de mesure intervient dans la décision de conformité. Les valeurs mesurées ne suffisent pas toujours à déterminer l’acceptation ou le rejet. Lorsque le risque le justifie, indiquez la méthode, l’incertitude attendue et la règle de décision dans le plan de contrôle. Pour structurer le transfert, le outil de définition des éléments géométriques critiques peut aider à repérer les relations du plan qui nécessitent un dossier maîtrisé ; il s’agit d’un outil d’aide, et non d’une preuve de conformité d’un élément géométrique.
Contrôle de libération en 7 points des erreurs rotatives
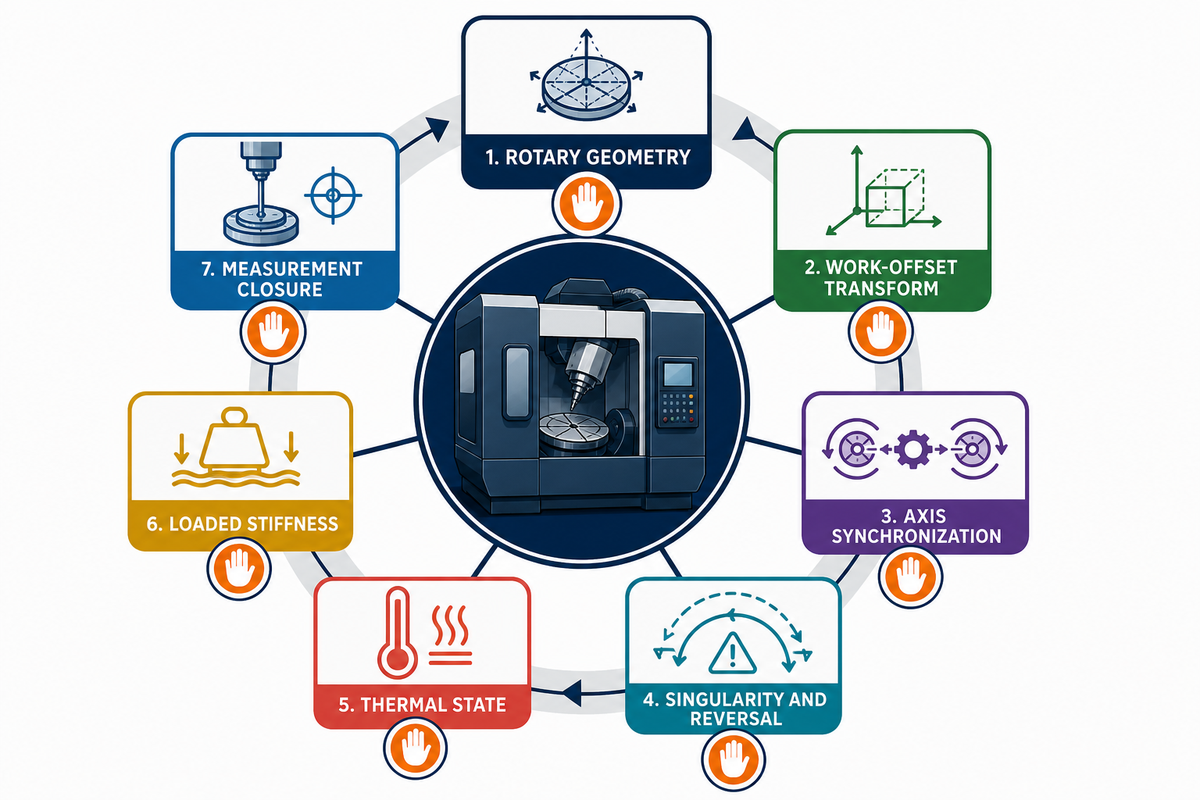
Le contrôle en 7 points des erreurs rotatives avant lancement transforme une affirmation générale sur la précision en sept questions propres à la machine. Il intervient une fois le procédé et la machine définis, avant la validation du programme de production. La validation exige des preuves pour chaque point applicable ; une seule valeur de test satisfaisante ne peut remplacer l’ensemble de la chaîne. Ces sept points constituent une synthèse orientée vers la validation, inspirée des essais de mouvements des machines-outils répertoriés dans ISO 10791-6 et du périmètre des preuves sur pièces d’essai défini par ISO 230-12.
| Point de validation | Question | Preuve | Déclencheur de revalidation |
|---|---|---|---|
| 1. Géométrie des axes rotatifs | Les erreurs de position et d’orientation des axes rotatifs sont-elles caractérisées pour la machine concernée ? | État actuel des essais cinématiques, de l’étalonnage et de la compensation | Étalonnage, maintenance, collision ou dérive géométrique |
| 2. Transformation du décalage d’origine pièce | La référence palpée produit-elle la même transformation que celle utilisée par le postprocesseur et la commande numérique ? | Fiche de réglage, routine de palpage, décalages et élément géométrique de contrôle | Modification du montage d’usinage, de la référence, du palpeur ou du décalage |
| 3. Synchronisation des axes | Les erreurs de contour et de poursuite restent-elles acceptables pendant les mouvements coordonnés ? | Essai dynamique ou coupe limitée représentative de la production | Modification du réglage de la commande, de la stratégie d’avance ou du profil de mouvement |
| 4. Singularité et inversion de sens | Les changements d’orientation entraînent-ils une accélération des axes rotatifs, une inversion de sens ou un comportement d’avance susceptible de compromettre l’élément géométrique ? | Examen de la trajectoire post-traitée, simulation et validation contrôlée | Modification de la stratégie d’orientation de l’outil, du postprocesseur ou de l’orientation |
| 5. État thermique | L’état de la machine et de la pièce est-il conforme à la plage de fonctionnement qualifiée du procédé ? | Préchauffage, environnement, durée et relevé de dérive | Longue période d’inactivité, changement d’environnement ou modification du cycle de fonctionnement |
| 6. Rigidité en charge | L’inclinaison de la pièce, la portée de l’outil, le bridage et l’effort de coupe modifient-ils le résultat ? | Relevé du montage d’usinage, assemblage d’outils, conditions de coupe et résultat sur l’élément géométrique critique | Modification du brut, du montage d’usinage, de l’outil, du porte-outil ou des conditions de coupe |
| 7. Clôture du contrôle | La méthode de contrôle permet-elle de détecter l’erreur de l’élément géométrique selon une règle de décision convenue ? | Méthode, incertitude attendue, alignement des références et résultat obtenu | Modification de l’élément géométrique, de la tolérance, de la méthode ou de la règle d’acceptation |
Ce contrôle ne définit ni un intervalle d’étalonnage universel ni une garantie de tolérance. Il vise à déterminer quelles preuves sont à jour, quelles conditions ont changé et à quel moment la validation de la production doit être suspendue pour revalidation.
Boucler la traçabilité de l’indice de révision à la pièce
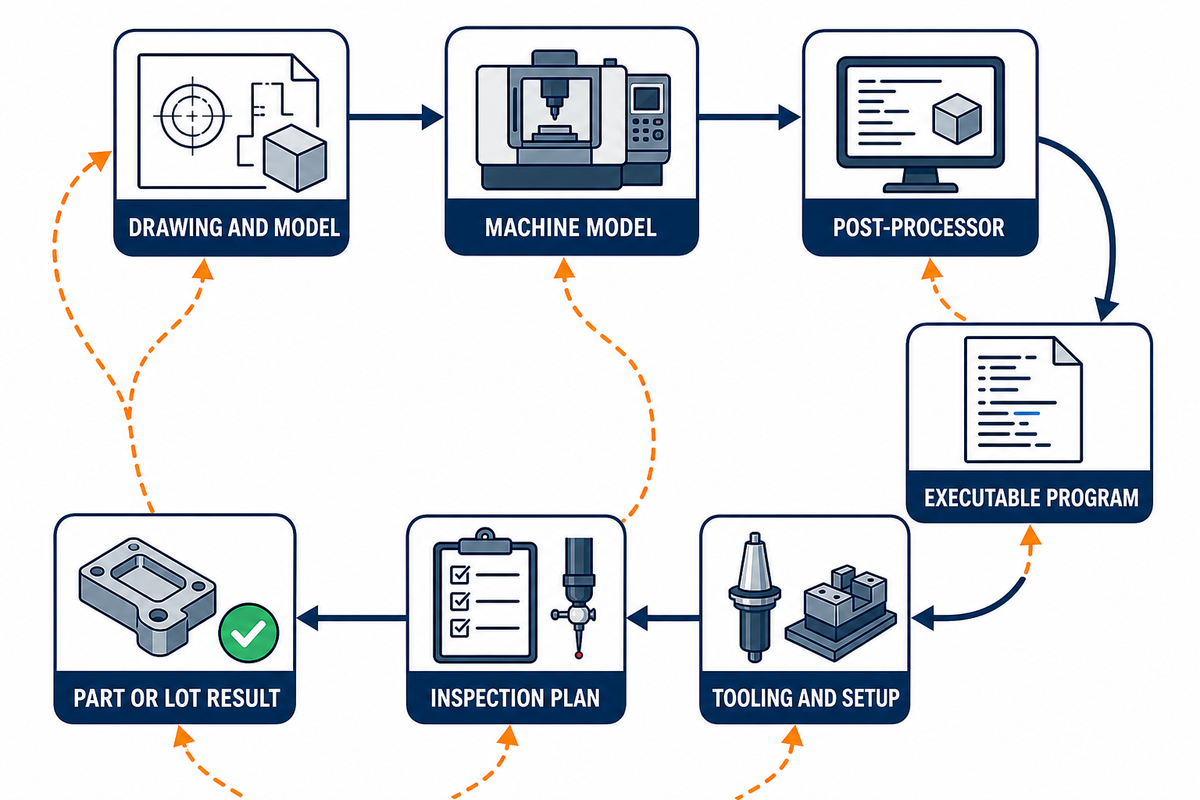
La boucle de traçabilité de l’indice de révision à la pièce évite qu’un procédé cinq axes approuvé ne dérive après sa validation initiale. Elle part de la définition produit approuvée, passe par la machine, le postprocesseur, le programme, les outils, le réglage et le plan de contrôle exacts, puis aboutit à un résultat traçable à la pièce ou au lot fabriqué.
| Lien maîtrisé | Éléments à conserver pour l’identification | Preuve de validation | Réponse aux modifications |
|---|---|---|---|
| Plan et modèle | Indice de révision, état du matériau, références spécifiées et notes d’acceptation | Définition produit approuvée | Réévaluer les opérations et le contrôle concernés |
| Modèle machine | Équipement machine, cinématique, limites, commande et état d’étalonnage | Version vérifiée du modèle | Revalider après toute modification de configuration ou de géométrie |
| Postprocesseur | Nom et version du postprocesseur, options et commande cible | Résultat de qualification et indice de révision approuvé | Répéter les essais sur les transformations et mouvements concernés |
| Programme exécutable | Indice de révision du fichier ou somme de contrôle et plan des opérations associé | Compte rendu de simulation et de validation pour ce fichier | Invalider la simulation précédente en cas de modification du code |
| Outillage et réglage | Indice de révision du montage d’usinage, brides, assemblages d’outils, décalages et routine de palpage | Fiche de réglage validée et données mesurées des outils | Répéter les contrôles de dégagement et des éléments géométriques critiques |
| Plan de contrôle | Méthode, alignement des références, échantillonnage, incertitude attendue et règle de décision | Plan approuvé et capacité de la méthode | Confirmer à nouveau la pertinence de la méthode après toute modification d’élément géométrique ou de tolérance |
| Résultat par pièce ou par lot | Identifiants de la pièce, du lot, du programme, du réglage, de la machine et du contrôle | Enregistrement d’acceptation traçable et écarts | Isoler les pièces concernées et rouvrir le lien pertinent |
Les organisations n’ont pas besoin d’utiliser le même logiciel pour boucler la traçabilité. Les identifiants et les modifications doivent toutefois rester reconstituables. Un rapport PDF sans liens vers le programme, le réglage, la machine, la pièce et la méthode est un document de résultats, pas une traçabilité complète du procédé. Pour les premières fabrications, l’outil de planification des preuves de validation des prototypes offre un moyen distinct d’organiser les données de validation, sans remplacer les enregistrements maîtrisés.
Les preuves connectées de l’usinage 5 axes représentent une opportunité en 2026, pas un système abouti
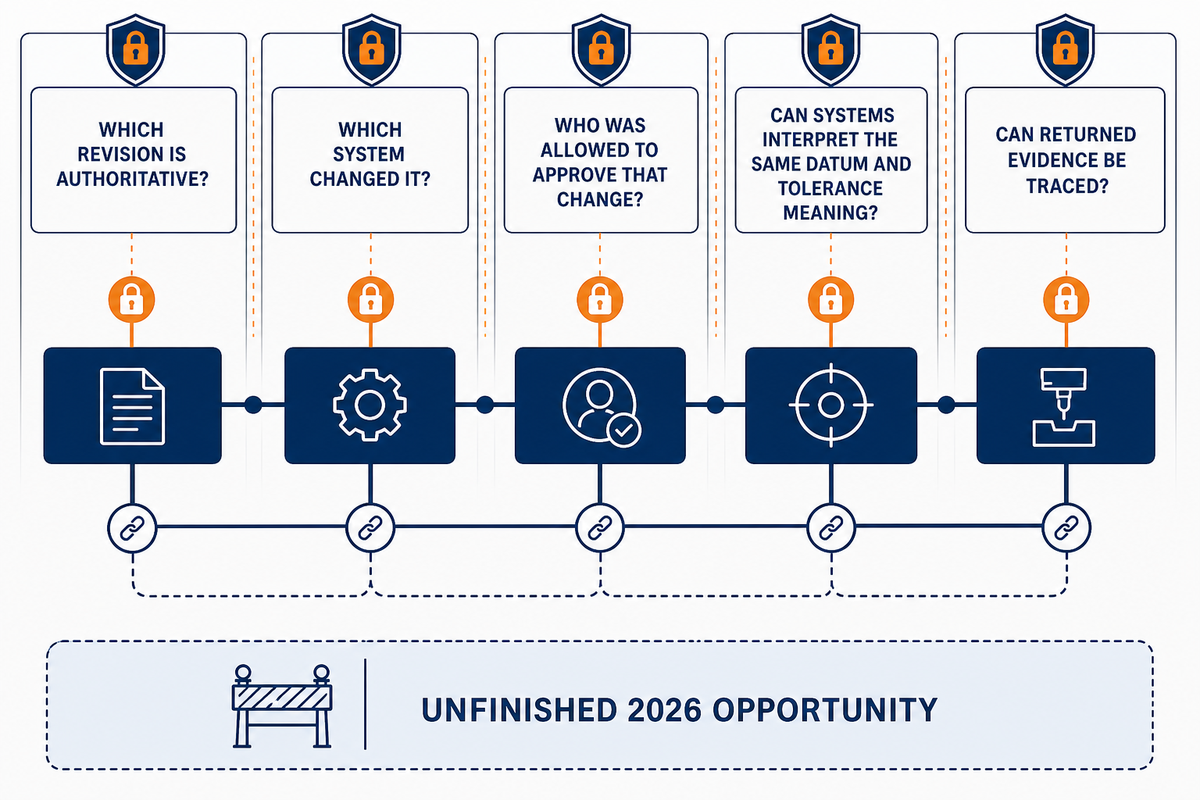
Une évolution intéressante en 2026 consiste à connecter davantage les preuves du procédé, mais le système reste inachevé. Les commandes, modèles de machine, systèmes de CAO/FAO, postprocesseurs, simulations, données de télémétrie, palpage et contrôle peuvent partager davantage de contexte qu’auparavant. Les acheteurs doivent vérifier que ces liens restent compréhensibles, traçables et fiables.
Le modèle cinq axes de MTConnect expose les positions linéaires et rotatives, ainsi que les charges, températures, états de broche, trajectoire, outil, arrosage et production. Les travaux du NIST sur la mesure des coordonnées tendent vers des liens structurés entre les données de mouvement et de contrôle. Ensemble, ils illustrent une orientation technique où les événements du procédé peuvent être reliés aux preuves.
Le NIST décrit également les limites qui contrebalancent ces avancées. Les normes et les outils présentent encore des lacunes en matière de représentation et de conformité sémantique. Les données produit doivent être soumises à des contrôles d’autorisation et d’authentification, rester traçables et être protégées contre toute altération intentionnelle ou accidentelle. Si les contrôles de fiabilité sont faibles, les chaînes connectées peuvent propager plus rapidement des indices de révision erronés.
L’acheteur devrait donc poser cinq questions : quel indice de révision fait foi ? Quel système l’a modifié ? Qui était autorisé à approuver cette modification ? Les systèmes de fabrication et de contrôle peuvent-ils interpréter de la même manière les références et les tolérances ? Les preuves obtenues peuvent-elles être reliées au programme, au réglage et au lot de pièces approuvés ?
Les preuves connectées doivent donc être considérées comme un enjeu de mise en œuvre maîtrisée, et non comme une promesse de produit abouti. Un résultat utile consiste à pouvoir reconstituer le lien entre la définition approuvée, les mouvements issus du postprocesseur et la pièce mesurée ; la simple présence d’un tableau de bord ou d’un flux de télémétrie ne suffit pas.
Foire aux questions
Ces réponses concises appliquent la même limite de preuve propre à chaque machine que celle décrite ci-dessus ; la distinction fondamentale entre l’intention au centre outil et l’exécution liée à la machine est documentée dans la validation de portabilité STEP-NC conjointe de Boeing et du NIST.
Que doit inclure un modèle de machine cinq axes ?
Il doit inclure les directions des axes de la machine concernée, les centres de rotation, les courses et limites angulaires, la géométrie de la table ou de la tête, le comportement de la commande, le brut, le montage d’usinage, les brides, les assemblages d’outils complets, les décalages d’origine pièce, les palpeurs et les autres éléments mobiles susceptibles d’entrer en collision. L’indice de révision du modèle doit être lié au programme post-traité et au réglage validé. Une géométrie générique ne constitue pas une preuve suffisante pour la validation.
Comment valider un postprocesseur cinq axes ?
Qualifiez le postprocesseur sur la configuration de la machine et de la commande concernées. Testez des positions indexées représentatives, des trajectoires simultanées, les transformations des décalages d’origine pièce, les limites des axes rotatifs, les inversions de sens, les rétractations et la gestion des erreurs. Comparez les mouvements d’axes post-traités à la trajectoire prévue du centre outil, puis conservez l’indice de révision approuvé du postprocesseur avec l’enregistrement de validation du programme. La qualification doit également couvrir les transitions sécurisées, les transformations de la commande, le comportement aux limites et les alarmes attendues. La réussite d’un essai sur un ensemble machine-commande ne vaut pas automatiquement pour une autre configuration. Répétez les essais concernés après toute modification de configuration.
Qu’est-ce qu’une singularité d’axe rotatif en usinage cinq axes ?
Une singularité est une condition cinématique dans laquelle de faibles changements d’orientation de l’outil peuvent exiger des mouvements importants ou instables des axes rotatifs. À proximité de cette condition, la machine peut inverser le sens de rotation, accélérer, ralentir l’avance ou choisir une autre solution d’orientation. Aucun seuil angulaire universel ne s’applique, car l’architecture, les limites des axes, la logique de la commande, les réglages du postprocesseur et la stratégie d’orientation de l’outil interagissent. Examinez la vitesse de rotation, les inversions de sens, le comportement de l’avance, les dégagements et les autres solutions d’orientation dans le code post-traité réel. Si une trajectoire s’approche d’une condition problématique, le programmeur peut devoir modifier la stratégie d’orientation de l’outil, fractionner l’opération ou qualifier une transition maîtrisée. Le postprocesseur, la commande et la validation doivent gérer le comportement propre à la machine.
Une simulation FAO sans collision prouve-t-elle que le programme post-traité est sûr ?
Non. Les preuves de validation doivent inclure la simulation de la sortie réelle du postprocesseur avec le modèle actuel de la machine, ses limites, le montage d’usinage, le brut, les outils, les porte-outils, les décalages et les transitions sans coupe. Une visualisation limitée à la trajectoire d’outil peut ne pas révéler un dépassement de course rotative, une collision avec la tête ou le porte-outil, l’état des brides, les transformations de la commande ou des problèmes de rétractation sécurisée. Une validation contrôlée et les dispositifs de sécurité de la machine restent nécessaires avant la production.
Quelles modifications d’un procédé cinq axes nécessitent une revalidation ?
La revalidation doit être proportionnée au lien concerné. Toute modification du plan, de la géométrie de la machine, de l’étalonnage, des options de la commande, de la version du postprocesseur, du code du programme, du montage d’usinage, de l’assemblage d’outils, des décalages, du palpage, des conditions de coupe ou de la méthode de contrôle peut invalider des preuves antérieures. Une modification du plan peut exiger uniquement l’examen des opérations et des éléments géométriques concernés, tandis qu’une nouvelle définition des centres de rotation ou une transformation différente du postprocesseur peut affecter l’ensemble du programme. Une modification du montage d’usinage ou du porte-outil impose de reprendre les contrôles du volume occupé en charge et des risques de collision. Une modification de l’étalonnage ou de la commande impose de reprendre les preuves cinématiques et de mouvements synchronisés. Une modification du contrôle impose de réexaminer l’alignement des références, la pertinence de la méthode et la règle d’acceptation. Utilisez la boucle de traçabilité de l’indice de révision à la pièce pour déterminer quels contrôles de simulation, de validation ou de mesure doivent être répétés, puis consignez la raison, le périmètre, le résultat et l’approbation de la nouvelle validation.
Quel enregistrement de contrôle clôt une chaîne de preuves cinq axes ?
Un enregistrement de contrôle doit identifier la pièce ou le lot, l’indice de révision du plan et du modèle, l’alignement des références, la méthode de mesure, l’échantillonnage, l’incertitude pertinente ou la règle de décision, le résultat, la machine, le réglage, le programme et tout écart. Selon le niveau de risque, il peut aussi devoir préciser l’identité du palpeur ou du calibre, l’état d’étalonnage, la règle d’alignement, la stratégie de palpage, les conditions environnementales et l’autorité chargée de statuer. Les champs exacts dépendent du contrat, mais le résultat doit rester traçable au même procédé maîtrisé que celui qui a produit la pièce.
Références
Les références et sources utilisées dans ce guide sont indiquées ci-dessous, dans leur ordre d’apparition.
- ISO 10791-6:2014, précision des vitesses et des interpolations.
- ISO 230-12:2022, précision des pièces d’essai finies.
- ISO 10791-7:2020, précision des pièces d’essai finies.
- Rapport du programme du NIST sur la métrologie cinq axes.
- Commandes canoniques d’usinage du NIST.
- Étude de la position de réglage de la pièce en usinage cinq axes.
- Étude du réglage de la pièce et de l’espace de collision en usinage cinq axes.
- Validation conjointe de la portabilité STEP-NC par Boeing et le NIST.
- Fiche de brevet US12001188B2 sur la compensation des erreurs volumiques en usinage cinq axes.
- Recherche du NIST sur le jumeau numérique des machines à mesurer tridimensionnelles.
- Fil numérique du NIST pour la fabrication.
- Environnement de test du modèle d’appareil cinq axes MTConnect.
Validez une configuration identifiée, pas une désignation d’axe
Associez le modèle de la machine configurée, le postprocesseur, le programme exécutable, le réglage, les contrôles des erreurs rotatives et l’enregistrement de contrôle au même indice de révision. Si vous souhaitez un examen commercial après cette préparation technique, utilisez le formulaire de contact ci-dessous.
Demander l’examen d’un plan de procédé cinq axes adapté à votre machine