Skontaktuj się z firmą Zhenling

Aktualizacja: sierpień 2026
Obróbka CNC 5-osiowa polega na skoordynowanym sterowaniu trzema kierunkami liniowymi i dwoma obrotowymi stopniami swobody ruchu względnego między narzędziem skrawającym a przedmiotem obrabianym. Sam wybór procesu 5-osiowego nie dowodzi jeszcze, że wygenerowany program odpowiada maszynie, załadowana przestrzeń robocza jest wolna od kolizji ani że gotowa cecha spełni wymagania. Kontrola procesu przed zwolnieniem do produkcji musi łączyć model maszyny, postprocesor, program, ustawienie i zapis z kontroli.
Ten poradnik zaczyna się po wyborze rodziny procesów.
Wyjaśnia, jak zweryfikować ruch indeksowany i jednoczesny na konkretnej maszynie, kontrolować błędy osi obrotowych i synchronizacji, zakwalifikować łańcuch postprocesora i symulacji oraz powiązać zwolniony rysunek techniczny z dowodami dotyczącymi detalu. Nie rozstrzyga, czy złożone detale powinny być obrabiane na maszynach 3-osiowych, nie porównuje czasu cyklu w motoryzacji, nie szacuje oszczędności czasu dzięki jednemu mocowaniu ani nie porównuje przebiegów procesu z mniejszą liczbą osi lub nie normalizuje kosztu oferty. W tym przypadku wybrano już wszystkie pięć osi; zadaniem jest udowodnienie, że zwolniony do produkcji proces odpowiada konkretnej maszynie.
Co naprawdę kontroluje obróbka CNC 5-osiowa
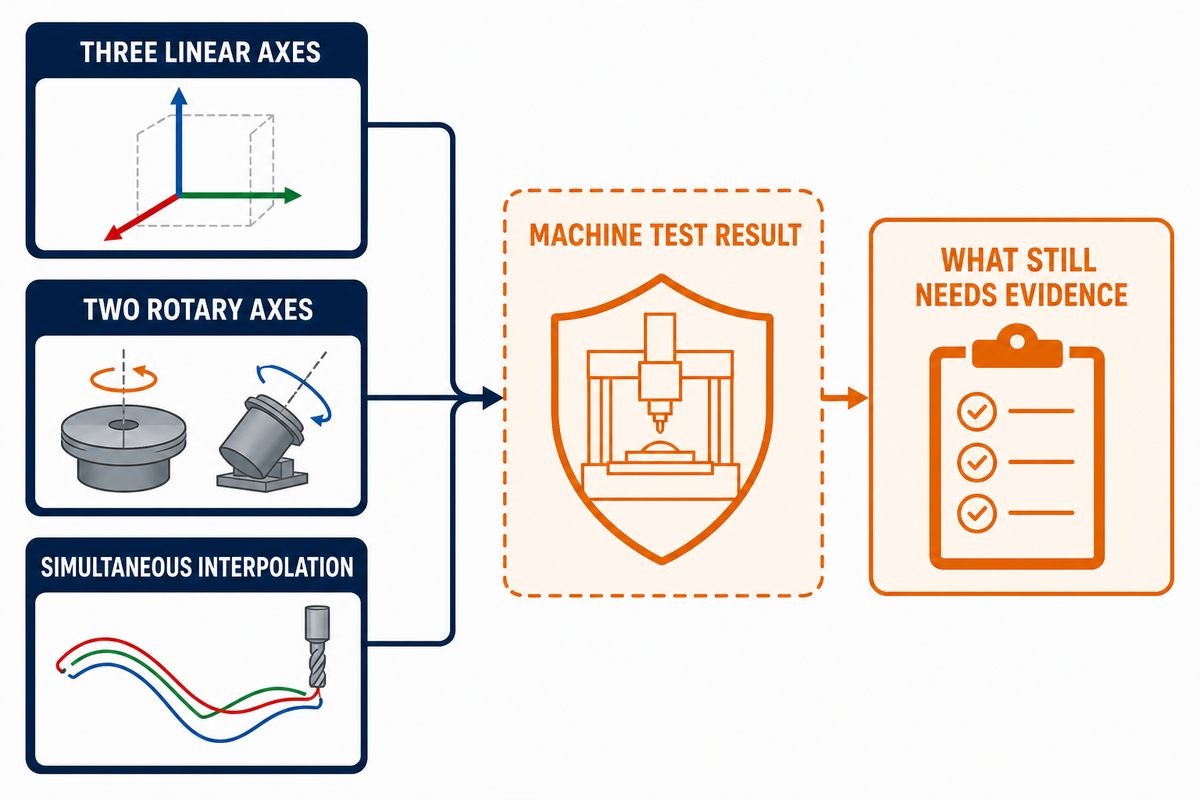
Obróbka 5-osiowa opisuje skoordynowany ruch względny, a nie jeden stały kształt maszyny. Trzy osie liniowe określają położenie punktu skrawania w osiach X, Y i Z. Dwie osie obrotowe zmieniają orientację narzędzia względem przedmiotu obrabianego. Osie obrotowe mogą znajdować się w stole, głowicy albo po jednej stronie łańcucha kinematycznego każda.
ISO 10791-6 dotyczy centrów obróbkowych z trzema osiami liniowymi oraz jedną lub dwiema osiami obrotowymi, a także dokładności kinematycznej ruchu jednoczesnego. Zakres tej normy ma znaczenie: test ruchu skoordynowanego dostarcza informacji o zachowaniu maszyny w określonych warunkach. Sam w sobie nie dowodzi, że każda cecha detalu klienta spełni wymagania rysunku technicznego.
Badania metrologiczne NIST dotyczące skoordynowanego ruchu 5-osiowego również traktują modele kinematyczne, artefakty testowe i metody pomiarowe jako odrębne elementy dowodów dotyczących pracy maszyny. Dlatego określenie „5-osiowa” należy rozumieć jako zdolność ruchową, która nadal wymaga planu procesu dla konkretnego detalu.
Terminologia bywa różna. 5-osiowa maszyna CNC, 5-osiowa frezarka CNC lub 5-osiowa frezarka mogą być również określane jako maszyna 5-osiowa. W materiałach marketingowych mówi się czasem, że maszyny te przemieszczają narzędzie wzdłuż pięciu różnych osi lub jednocześnie wzdłuż pięciu osi. Język techniczny jest bardziej precyzyjny: sterowanie numeryczne koordynuje trzy osie liniowe i dwie osie obrotowe jako ruch względny narzędzia skrawającego lub przedmiotu obrabianego. Sterowanie może obsługiwać dwie dodatkowe osie obrotowe w stole obrotowym; ich oznaczenia obejmują A i C albo B i C, a oś C to często potocznie nazywany 5. osią obrót stołu.
Określenia używane w wyszukiwarkach i sprzedaży są mniej precyzyjne. Opisy mogą przeciwstawiać frezowanie 5-osiowe, jednoczesną obróbkę 5-osiową lub obróbkę 5 stron tradycyjnej obróbce, tradycyjnym procesom obróbki i maszynom 3-osiowym. Mogą obiecywać możliwość obróbki złożonych kształtów, złożoną obróbkę, obróbkę złożonych detali lub skomplikowanych geometrii, obróbkę pięciu stron detalu w jednym mocowaniu, wąskie tolerancje, precyzyjną obróbkę, wydajność obróbki albo precyzję i wydajność. Takie sformułowania nie określają modelu maszyny, załadowanej przestrzeni roboczej, rewizji postprocesora ani metody odbioru. Każde centrum obróbkowe wymaga udokumentowania konkretnej konfiguracji.
| Stwierdzenie | Co potwierdza | Co nadal wymaga potwierdzenia |
|---|---|---|
| Trzy liniowe i dwa obrotowe stopnie swobody ruchu | Maszyna może realizować względne pozycjonowanie 5-osiowe | Dostęp przy załadowanym detalu, kolizje i użyteczne zakresy osi obrotowych |
| Interpolacja jednoczesna | Podczas skrawania mogą odbywać się ruchy liniowe i obrotowe | Dokładność postprocesora, obsługa osobliwości i jakość powierzchni |
| Propozycja jednego mocowania | Dostawca zamierza ograniczyć liczbę przełożeń | Odtworzenie baz odniesienia, stabilność mocowania i dostęp podczas kontroli |
| Wynik testu maszyny | Parametry uzyskane w określonej metodzie testowej | Zgodność rzeczywistych cech i materiału detalu klienta |
Dlatego plan procesu 5-osiowego wymaga łańcucha dowodów dla konkretnej maszyny, a nie ogólnej informacji o liczbie osi. Szerszy kontekst przedstawia przebieg frezowania od rysunku technicznego do skontrolowanego detalu, opisujący drogę od definicji do kontroli bez zastępowania omówionych poniżej wymagań dla obróbki 5-osiowej.
Weryfikacja ruchu indeksowanego i jednoczesnego w modelu maszyny
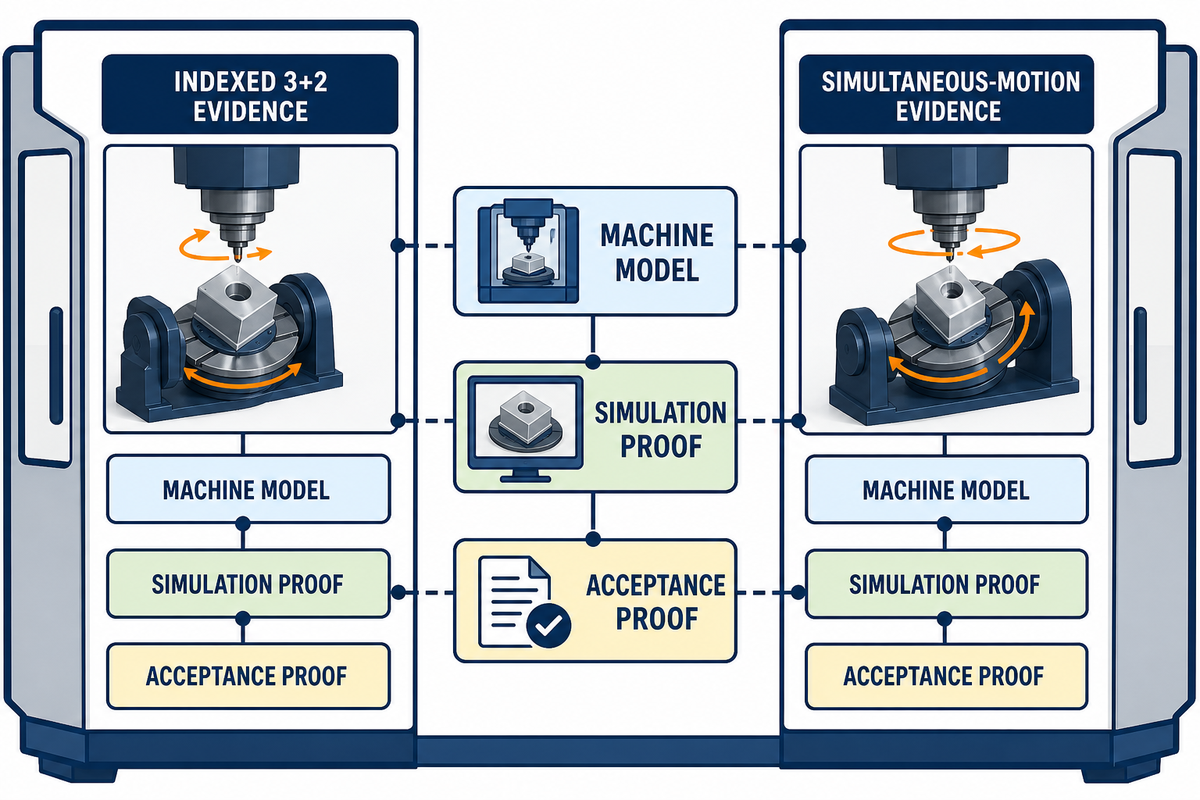
Obróbka indeksowana 3+2 i jednoczesna obróbka 5-osiowa to dwa tryby pracy w ramach wybranego już procesu 5-osiowego. Przy obróbce 3+2 osie obrotowe ustawiają detal lub narzędzie pod określonym kątem, zatrzymują się i utrzymują ten kąt, podczas gdy osie liniowe wykonują skrawanie. W obróbce jednoczesnej osie liniowe i obrotowe poruszają się równocześnie podczas skrawania, aby utrzymać zmieniający się wektor narzędzia.
Zwolnienie programu do produkcji nie zależy od tego, który tryb brzmi bardziej zaawansowanie. Trzeba ustalić, czy wygenerowany ruch jest prawidłowy na wskazanej maszynie i czy plan odbioru wykryje błędy, które może powodować dany tryb.
| Punkt kontroli | Dowody dla obróbki indeksowanej 3+2 | Dowody dla ruchu jednoczesnego |
|---|---|---|
| Stan osi obrotowych podczas skrawania | Zadany kąt, stan blokady i odczyt orientacji | Skoordynowana ścieżka liniowa i obrotowa wynikająca z wygenerowanego kodu |
| Model maszyny | Środek obrotu, ograniczenia, przyrząd mocujący, półfabrykat, narzędzie i oprawka | Ten sam kompletny model wraz z kinematyką i zachowaniem w pobliżu osobliwości |
| Kontrola przejść | Bezpieczne wycofanie, zmiana orientacji, stan mocowania i ciągłość baz odniesienia | Najazd, wyjazd, zmiana kierunku osi obrotowej, zachowanie posuwu i prześwit |
| Dowód z symulacji | Rzeczywisty wynik postprocesora dla każdego ruchu indeksowanego | Rzeczywisty wynik postprocesora dla całej skoordynowanej ścieżki |
| Dowód odbioru | Relacja między orientacjami powiązana z bazami odniesienia z rysunku technicznego | Wynik konturu lub orientacji powiązany z modelem i układem baz odniesienia |
Przy obróbce jednego detalu można wykorzystać oba tryby. Zwolnienie programu do produkcji powinno wskazywać tryb dla każdej operacji, zachowywać tę samą identyfikację maszyny i postprocesora oraz zapewniać możliwość pomiaru cechy wykonanej w każdej operacji.
Zbudowanie kompletnego modelu maszyny z zamocowanym detalem
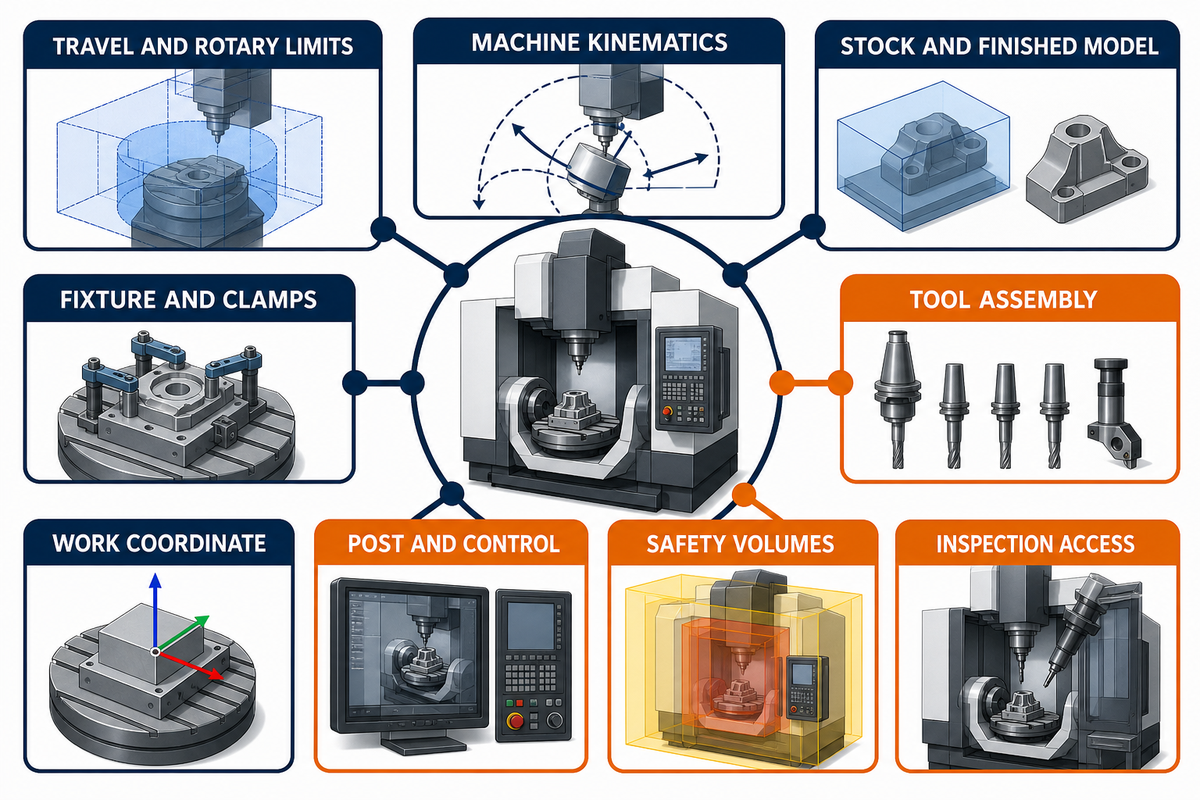
Kompletność symulacji 5-osiowej zależy od zawartych w niej elementów i ograniczeń. Zespół maszyny, środki obrotu, półfabrykat, przyrząd mocujący, zaciski, narzędzia, oprawki, przesunięcia, limity przesuwu i zachowanie układu sterowania muszą odpowiadać konfiguracji produkcyjnej zwolnionej do realizacji, a nie wygodnemu modelowi ogólnemu. Poniższa lista kontrolna to praktyczne zestawienie zależności między maszyną, sterowaniem i pomiarem opisanych w raporcie z programu metrologii 5-osiowej NIST.
Zamiast ogólnego przymiotnika „złożony” używaj wymiarów. Hipotetyczny wspornik Orion określa przestrzeń roboczą z zamocowanym detalem o wymiarze 160 mm, kieszeń o głębokości 85 mm, zespół narzędzia o długości 125 mm, minimalny prześwit oprawki wynoszący 12 mm, kanał przepływowy pod kątem 35°, półfabrykat o masie 20 kg, tolerancję położenia 0,05 mm i tolerancję profilu 0,02 mm. Takie dane pozwalają weryfikować kolizje i pomiary, nie zamieniając przykładu w zalecenie dotyczące przebiegu procesu technologicznego.
| Element modelu | Dane wymagane do zwolnienia | Skutek pominięcia | Dowód |
|---|---|---|---|
| Kinematyka maszyny | Kierunki osi, środki obrotu, punkty obrotu i zwroty | Zadane kąty lub ruch środka narzędzia nie odpowiadają rzeczywistej maszynie | Identyfikacja modelu maszyny i zapis weryfikacji |
| Limity przesuwu i osi obrotowych | Zakresy ruchu liniowego, zakresy kątowe, prędkość i granice przyspieszenia | Przekroczenie zakresu, zmiana kierunku lub nieosiągalna orientacja | Zgodność limitów układu sterowania i symulacji |
| Półfabrykat i model gotowego detalu | Zwolniona geometria, naddatek i rewizja | Pozorny prześwit lub nieusunięty materiał | Para: rewizja modelu i rysunku technicznego |
| Przyrząd mocujący i zaciski | Elementy korpusu, elementy złączne, położenie zacisków i dopuszczalne stany | Kolizja lub niedostępna orientacja | Zwolniony model ustawienia i kolejność mocowania |
| Zespół narzędzia | Narzędzie skrawające, przedłużka, oprawka, długość pomiarowa i bryła obrysu | Końcówka narzędzia ma prześwit, ale oprawka uderza w detal | Rewizja listy narzędzi i zmierzony zespół narzędzia |
| Układ współrzędnych przedmiotu obrabianego | Początek i orientacja bazy odniesienia, kolejność sondowania i przesunięcia | Prawidłowy ruch jest wykonywany względem niewłaściwej transformacji | Karta ustawienia i kwalifikacja sondy |
| Postprocesor i układ sterowania | Wskazana wersja postprocesora, opcje układu sterowania i tryb transformacji | Intencja w CAM przekłada się na inny ruch osi | Kwalifikacja postprocesora dla wskazanego układu sterowania |
| Strefy bezpieczeństwa | Wrzeciono, głowica, stół, sondy, drzwi i zespoły ruchome | Kolizje poza skrawaniem pozostają niewykryte | Kompletna symulacja maszyny |
| Dostęp podczas kontroli | Geometria sondy lub sprawdzianu oraz wyrównanie do baz odniesienia | Cechę można wykonać, ale nie można jej potwierdzić | Plan kontroli i zwrócony zapis wyników |
Nadaj modelowi wersję i powiąż ją z wygenerowanym programem. Brak kolizji w symulacji przeprowadzonej na podstawie starszego przyrządu mocującego, krótszej oprawki, innej kalibracji środka obrotu lub ogólnej konfiguracji układu sterowania nie stanowi dowodu zwolnienia aktualnego detalu do produkcji.
Konfiguracja maszyny zmienia przestrzeń roboczą z zamocowanym detalem
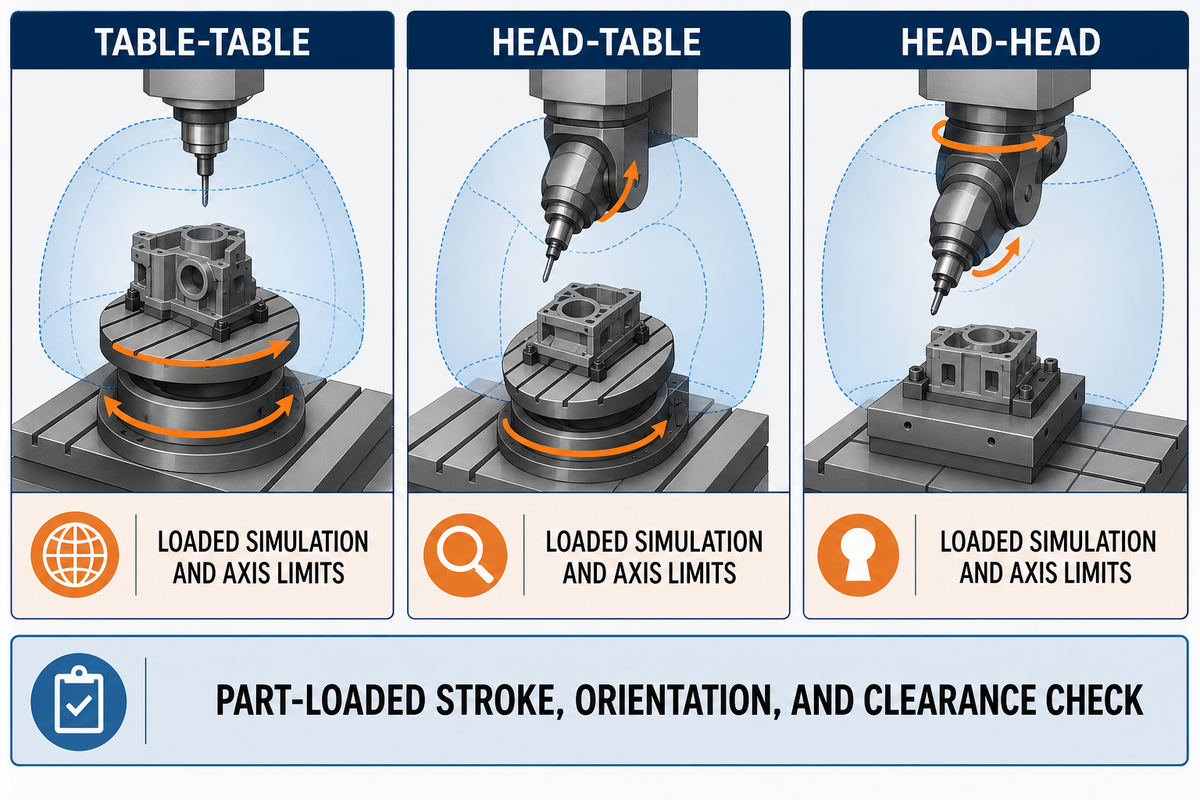
Maszyny z układem stół–stół, głowica–stół i głowica–głowica umieszczają dwie osie obrotowe w różnych częściach łańcucha kinematycznego. To położenie wpływa na to, co się obraca, gdzie znajduje się masa oraz jakie kombinacje detalu, przyrządu mocującego, oprawki i narzędzia mogą się poruszać bez przekroczenia zakresu lub kolizji.
Recenzowane badania położeń ustawienia wyznaczają odrębne transformacje kinematyczne dla wszystkich trzech rodzin konstrukcyjnych. Przykład fizyczny pokazuje również, dlaczego sama nazwa maszyny nie wystarcza: obszar możliwej obróbki trzeba było ograniczyć ze względu na przekroczenie zakresów osi i kolizje. Wyniki dotyczące ruchu i czasu odnoszą się wyłącznie do badanej maszyny i cechy kanału, dlatego nie przyjmuje się ich tutaj jako domyślnych dla klienta.
Badanie współtworzone przez Siemens z użyciem SinuTrain opisuje dane z „80.000” symulacji — 80 000 według angielskiego zapisu tysięcy — dla jednej rodziny przedmiotów obrabianych na jednej maszynie 5-osiowej. Przestrzeń wolna od kolizji zmieniała się zależnie od geometrii, położenia w osiach X/Y/Z i orientacji obrotowej. Wysoka ocena modelu potwierdziła przybliżenie zastosowane w tym badaniu, ale nie stworzyła uniwersalnej reguły określania przestrzeni roboczej.
W przykładowym przypadku wspornika Orion decyzja o konfiguracji powinna zatem uwzględniać przestrzeń roboczą z zamocowanym detalem o wymiarze 160 mm, półfabrykat o masie 20 kg, przyrząd mocujący, zespół narzędzia o długości 125 mm oraz kanał przepływowy pod kątem 35° w odniesieniu do rzeczywistych limitów osi obrotowych i modelu kolizji. Sama nazwa rodziny maszyn nie wystarczy do zatwierdzenia tej weryfikacji.
| Rodzina konstrukcyjna | Co się porusza | Pytanie dotyczące dostępu | Dowód |
|---|---|---|---|
| Układ stół–stół | Obie osie obrotowe poruszają przedmiotem obrabianym | Czy masa detalu, wysokość przyrządu mocującego i pochylenie ograniczą użyteczną przestrzeń roboczą? | Symulacja z zamocowanym detalem i limity osi |
| Układ głowica–stół | Jedna oś obrotowa porusza narzędziem, a druga przedmiotem obrabianym | Gdzie głowica, oprawka, przyrząd mocujący i stół mogą wejść w kolizję? | Kompletny model maszyny i zespołu narzędzia |
| Układ głowica–głowica | Obie osie obrotowe poruszają narzędziem | Czy głowica może sięgnąć za detal bez utraty zakresu przesuwu lub sztywności? | Weryfikacja zakresu przesuwu, orientacji i prześwitu przy zamocowanym detalu |
Nie zakładaj, że dwie maszyny o tej samej architekturze zapewniają taką samą przestrzeń roboczą po zamocowaniu detalu. Zweryfikuj rzeczywisty rysunek techniczny, półfabrykat, przyrząd mocujący, zespół narzędzia, limity osi obrotowych, przesunięcia i metodę odbioru dla wskazanej konfiguracji produkcyjnej. Zabezpieczenie maszyny, odłączenie energii, konserwacja i procedury operatora pozostają obowiązkiem właściciela maszyny i zakładu; model cyfrowy ich nie zastępuje.
Weryfikacja zgodności maszyny, postprocesora i programu
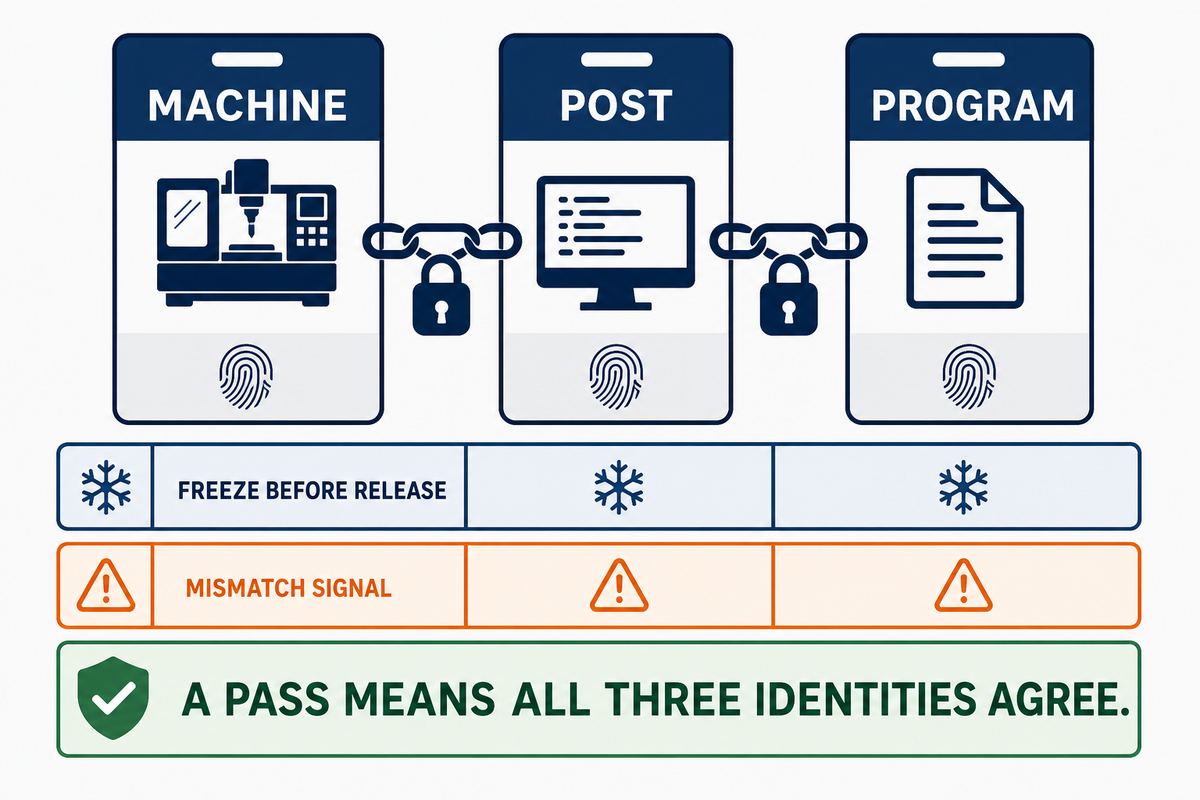
Weryfikacja zgodności maszyny, postprocesora i programu sprawdza, czy trzy identyfikatory używane przy zwolnieniu do produkcji opisują ten sam proces fizyczny. Identyfikacja maszyny określa kinematykę i opcje układu sterowania. Identyfikacja postprocesora określa, jak zamiar dotyczący środka narzędzia zostaje przekształcony w komendy osi. Identyfikacja programu wskazuje wykonywalny kod, który poddano symulacji, próbie i zatwierdzeniu. To rozróżnienie nawiązuje do analizy programu związanego z maszyną i programu opisanego względem środka narzędzia w wspólnej walidacji przenośności STEP-NC przeprowadzonej przez Boeing i NIST.
| Identyfikator | Dane do zamrożenia przed zwolnieniem | Oznaka niezgodności | Wymagany zapis |
|---|---|---|---|
| Maszyna | Model, numer seryjny lub identyfikator zasobu, układ sterowania, opcje, stan kalibracji i definicja środka obrotu | Symulacja wykorzystuje inne limity, zwroty, punkty obrotu lub sposób transformacji | Zatwierdzona wersja modelu maszyny i data weryfikacji |
| Postprocesor | Nazwa i wersja postprocesora, konfiguracja oraz docelowy układ sterowania | Ta sama ścieżka CAM generuje inne ruchy obrotowe lub przesunięcia robocze | Test kwalifikacyjny postprocesora i zatwierdzona suma kontrolna lub rewizja |
| Program | Zwolniony kod, lista narzędzi, ustawienie, przesunięcia robocze i powiązana rewizja rysunku technicznego | W produkcji uruchamiany jest inny kod niż plik poddany symulacji lub próbie | Zapis zwolnienia programu i historia zmian |
Wynik pozytywny oznacza zgodność wszystkich trzech identyfikatorów i aktualność dowodów. Aktualizacja postprocesora, zmiana kalibracji maszyny, zmiana opcji układu sterowania lub edycja programu przerywają ciągłość i wymagają odpowiedniej ponownej walidacji przed wznowieniem produkcji.
Najważniejszy wniosek
Program 5-osiowy jest gotowy do zwolnienia do produkcji wyłącznie wtedy, gdy jego model maszyny, postprocesor, wykonywalny kod i ścieżka kontroli odnoszą się do tej samej kontrolowanej konfiguracji.
Programowanie to łańcuch kontroli, a nie przycisk w CAM
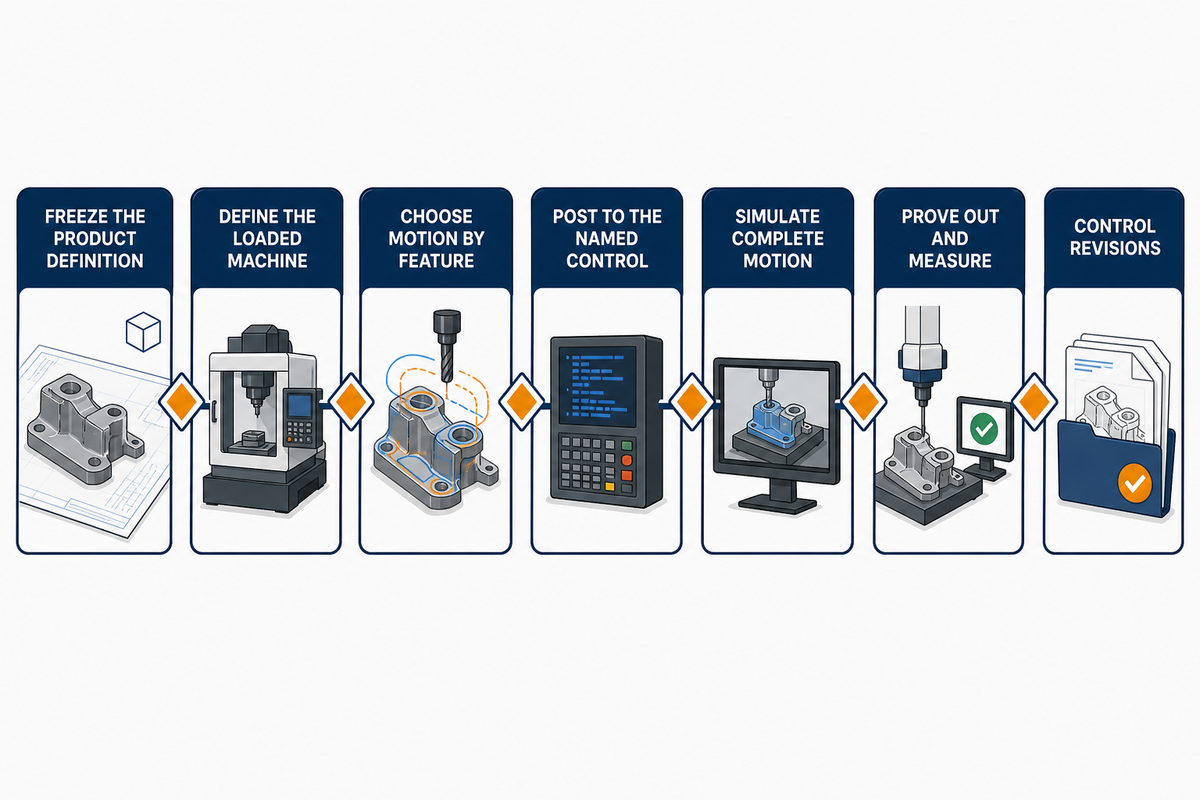
Prawidłowo wyglądające ścieżki narzędzia mogą mimo to nie sprawdzić się na maszynie. Zapisane wektory narzędzia muszą przejść przez transformację kinematyczną właściwą dla maszyny, zakwalifikowany postprocesor, zachowanie układu sterowania, rzeczywiste limity osi i kompletny model kolizji. Każde przekazanie danych może zmienić wynik.
Wspólna walidacja przenośności STEP-NC przeprowadzona przez Boeing i NIST rozróżnia programy ruchu osi związane z maszyną od informacji wyższego poziomu opisujących położenie środka narzędzia. To rozróżnienie wyjaśnia, dlaczego programu nie można ocenić wyłącznie na ekranie CAM: postprocesor i model maszyny przekształcają założenia w wykonywalny ruch osi.
US12001188B2, przyznany w 2024, stanowi dodatkowy przykład zastosowania kompensacji błędów objętościowych obróbki 5-osiowej w łańcuchu sterowania. Jako właściciel patentu widnieje Chengdu Aircraft Industrial Group Co., Ltd.; ten zapis jest przywołany jako dowód technologii przypisanej temu podmiotowi i nie oznacza, że Zhenling jest jej właścicielem, posiada licencję ani z niej korzysta.
- Zamroź definicję produktu — powiąż model, rewizję rysunku technicznego, stan materiału, bazy odniesienia i uwagi dotyczące odbioru.
- Zdefiniuj maszynę z zamocowanym detalem — uwzględnij kierunki osi, środki obrotu, zakresy przesuwu, limity stołu lub głowicy, przyrząd mocujący, półfabrykat, narzędzia i oprawki.
- Dobierz ruch do cechy — określ, gdzie wystarczy stałe indeksowanie, a gdzie wymagany jest zmieniający się wektor narzędzia.
- Wygeneruj kod dla wskazanego układu sterowania — zakwalifikuj postprocesor pod kątem konfiguracji maszyny i układu sterowania.
- Przeprowadź symulację pełnego ruchu — sprawdź półfabrykat, oprawkę, przyrząd mocujący, wrzeciono lub głowicę, ruchome części maszyny, przekroczenia zakresów i przejścia.
- Przeprowadź próbę i pomiar — korzystaj z kontrolowanego zwolnienia, zweryfikuj cechy krytyczne pod względem ryzyka i zapisz odchylenia przed produkcją.
- Kontroluj rewizje — powiąż program, postprocesor, listę narzędzi, ustawienie i dowody z kontroli z tą samą zatwierdzoną rewizją.
Ustal, jaki dowód zamyka każdy etap. Stwierdzenie „przeprowadziliśmy symulację” jest niepełne, jeśli symulacja nie wykorzystywała rzeczywistego kodu postprocesora i aktualnego modelu maszyny. „Sprawdziliśmy sondą” jest niepełne, jeśli strategia sondowania nie jest powiązana z bazą odniesienia z rysunku technicznego i zwróconym wynikiem.
Zaawansowane operacje obróbki CNC zależą również od ludzi i jasno określonych zakresów odpowiedzialności. Operatorzy muszą wiedzieć, które funkcje sterowania osiami są aktywne, programiści potrzebują w modelu aktualnych elementów i zdolności produkcyjnych maszyny, a produkcja musi mieć jasno określoną odpowiedzialność za rewizje. Dane maszyny w systemie CNC muszą odpowiadać zwolnionej konfiguracji. Automatyzacja i rozwiązania automatyzujące mogą przenosić dane między systemami, ale nie zapewniają bezpieczeństwa niezakwalifikowanemu rozwiązaniu 5-osiowemu. Ta zasada dotyczy deklaracji możliwości obróbki 5-osiowej, 5-osiowych frezarek CNC i każdej nowszej technologii obróbki: łańcuch należy potwierdzić na wskazanej konfiguracji.
Tolerancja to budżet błędów zależny od maszyny
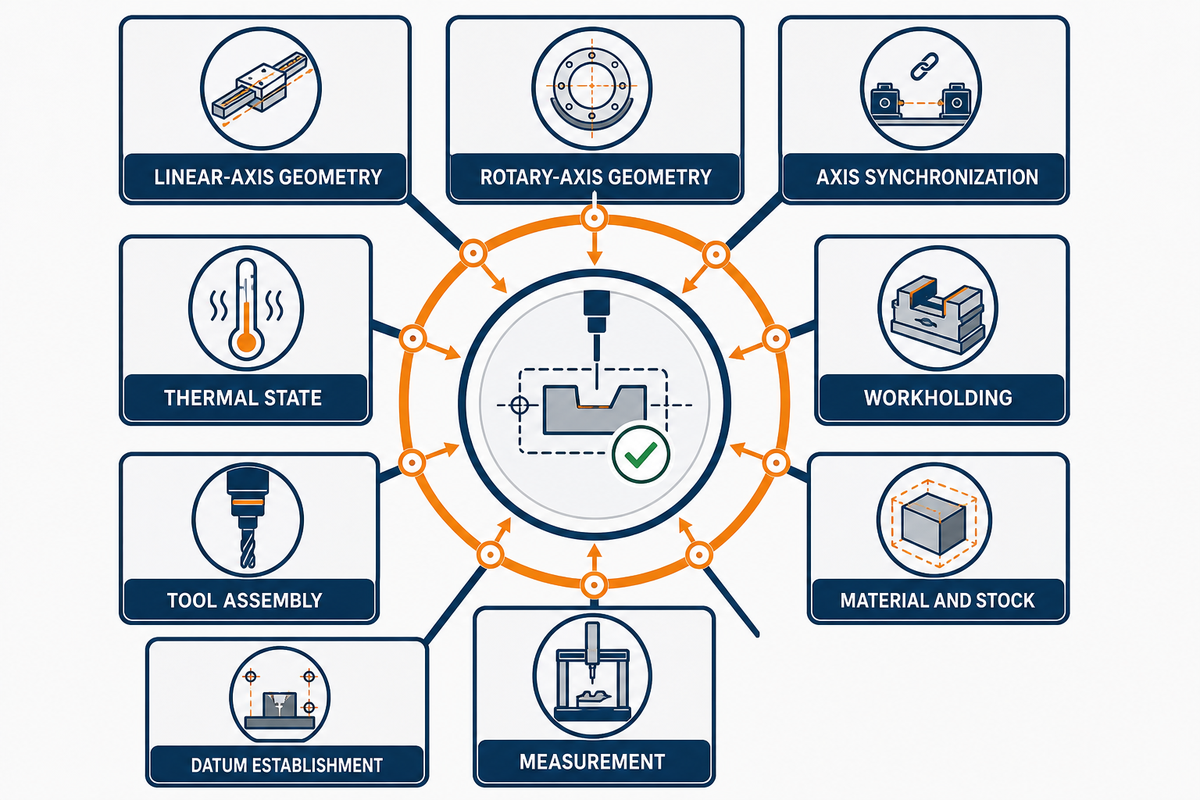
Ograniczenie liczby ponownych zamocowań może wyeliminować jeden błąd przeniesienia, ale ruch 5-osiowy nie daje ogólnej gwarancji dokładności. Geometria osi obrotowych, ruch zsynchronizowany, stan cieplny, zasięg narzędzia, mocowanie przedmiotu obrabianego, reakcja materiału, sondowanie i pomiar zewnętrzny mogą wpływać na wynik kontroli cechy.
ISO 230-12:2022 wskazuje błędy geometryczne osi liniowych i obrotowych, synchronizację, dynamiczne odwzorowanie konturu oraz zachowanie cieplne jako potencjalne źródła błędów wykrywanych na gotowych elementach testowych. Norma ISO 230-1 ma węższy zakres: dotyczy geometrii bez obciążenia i pomija kilka efektów związanych z pracą maszyny. Dlatego metoda testowa ma równie duże znaczenie co podany wynik.
Dowody obejmują trzy poziomy. Po pierwsze, testy kinematyczne lub bez obciążenia charakteryzują zachowanie maszyny. Po drugie, ISO 10791-7 wykorzystuje znormalizowane gotowe elementy testowe, w tym element testowy o powierzchni swobodnej obrabiany 5-osiowo, do oceny dokładności skrawania w określonych warunkach. Po trzecie, rzeczywisty detal klienta wymaga dowodów zgodności z konkretnym rysunkiem technicznym. Ten środkowy poziom dostarcza mocniejszych dowodów niż test bez obciążenia, ale nadal nie dotyczy detalu klienta.
| Źródło błędu | Mechanizm | Punkt kontroli | Dowód i ograniczenie |
|---|---|---|---|
| Geometria osi liniowych | Błędy pozycjonowania, prostoliniowości i prostopadłości | Kalibracja i stan maszyny | Test maszyny; wpływ na detal pozostaje warunkowy |
| Geometria osi obrotowych | Błędy położenia i orientacji osi | Pomiar kinematyczny i kompensacja | Test osi obrotowych lub ruchu skoordynowanego |
| Synchronizacja osi | Błąd nadążania i konturu podczas ruchu | Układ sterowania, ścieżka i strategia posuwu | Test dynamiczny lub wynik skrawania o określonych granicach |
| Stan cieplny | Zmiany położenia maszyny i przedmiotu obrabianego | Rozgrzewanie, otoczenie i czas procesu | Zapis warunków; brak uniwersalnej korekty |
| Mocowanie przedmiotu obrabianego | Odkształcenie lub przesunięcie wskutek mocowania | Podparcie przyrządu mocującego, kolejność mocowania i siła | Zapis ustawienia i kontrole cech |
| Zespół narzędzia | Ugięcie, bicie, zużycie i kolizja oprawki | Zasięg, oprawka, warunki skrawania i kontrola trwałości | Lista narzędzi, przesunięcia i monitorowany wynik |
| Materiał i półfabrykat | Naprężenia szczątkowe, twardość i kolejność usuwania materiału | Stan materiału i plan obróbki zgrubnej | Zapis materiału i kontrole pośrednie |
| Ustalenie baz odniesienia | Niespójność sondy, przesunięcia lub przeniesienia | Strategia baz odniesienia i kwalifikacja sondy | Zapis ustawienia i sondowania |
| Pomiar | Metoda, dostęp, wyrównanie i niepewność | Plan kontroli i reguła podejmowania decyzji | Wynik dla cechy uzyskany określoną metodą i w określonych granicach |
Odbiór cechy opiera się na przypisanym budżecie błędów i odpowiedniej decyzji pomiarowej. Test maszyny może scharakteryzować jeden ze składników błędu, ale bez pozostałych dowodów dotyczących procesu i pomiarów nie potwierdza zgodności części produkcyjnej.
Dopasowanie dowodów z kontroli do ryzyka związanego z osiami obrotowymi
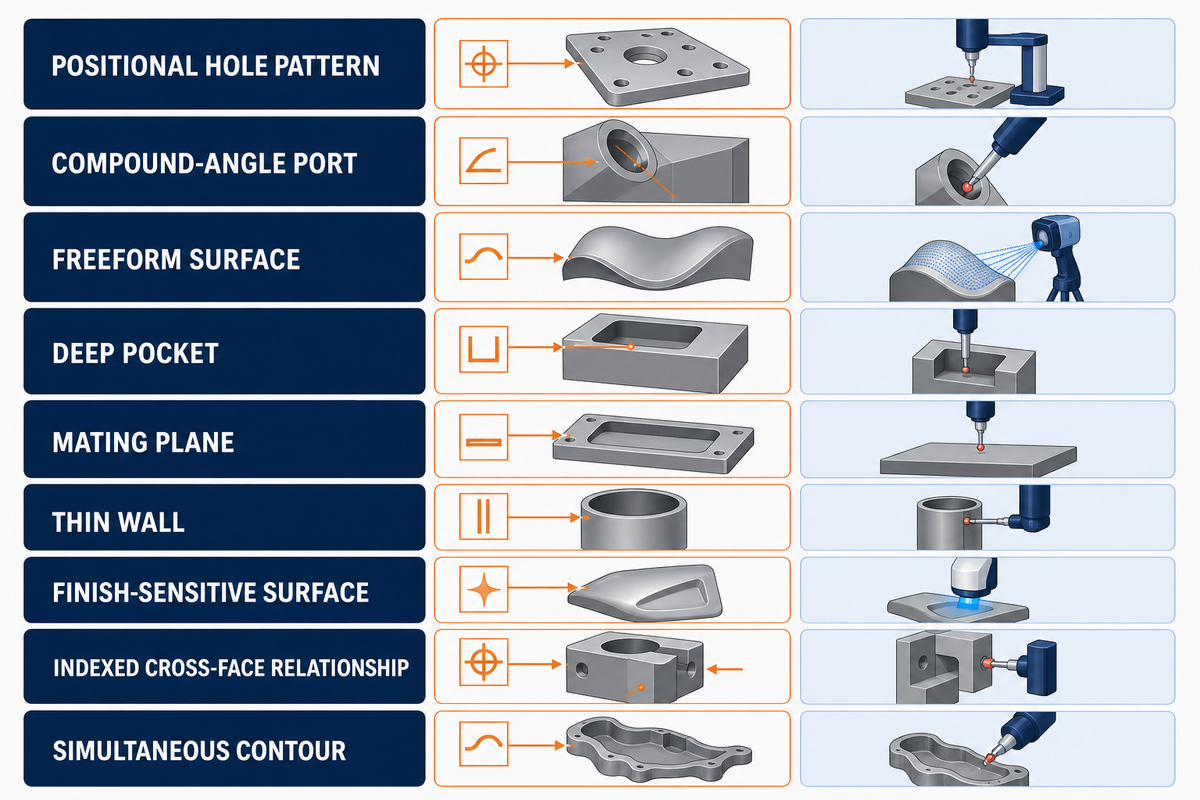
Plan kontroli należy opracować na podstawie relacji między cechami, która może przesądzić o odrzuceniu detalu. Ogólne raporty mogą wymieniać wymiary, ale pomijać wspólną bazę odniesienia, złożoną orientację, odchyłkę powierzchni swobodnej lub stan powierzchni decydujące o montażu. Metodę i zwracany zapis wyników należy określić przed rozpoczęciem produkcji. Poradnik weryfikacji cech dla przemysłu lotniczego pokazuje, jak zastosowanie wpływa na zakres wymaganych dowodów.
Aktualne prace NIST nad cyfrowym bliźniakiem współrzędnościowej maszyny pomiarowej traktują informacje o ruchu i kontroli jako ustrukturyzowane dane oparte na normach. To użyteczny kierunek, ale klient nadal potrzebuje metody odpowiedniej dla danej cechy. Sondowanie podczas procesu może wspierać kontrolę ustawienia, lecz nie zastępuje niezależnego pomiaru końcowego, jeśli wymaga go umowa.
| Cecha lub relacja | Baza odniesienia | Możliwa metoda | Zapis i ograniczenie |
|---|---|---|---|
| Wzór otworów z określonym położeniem | Układ baz odniesienia z rysunku technicznego | Pomiar współrzędnościowy lub odpowiednio skalibrowany sprawdzian | Wynik pomiaru położenia; należy potwierdzić dostęp sondy i wyrównanie |
| Kanał przepływowy pod złożonym kątem | Oś i przecięcie względem baz odniesienia | Pomiar współrzędnościowy lub dedykowany przyrząd | Orientacja i położenie; dostęp do wnętrza może ograniczyć kontrolę próbkowania |
| Powierzchnia swobodna | Układ baz odniesienia wyrównany do modelu | Skanowanie lub zdefiniowany zestaw punktów | Mapa odchyłek; znaczenie mają gęstość punktów i reguła wyrównania |
| Głęboka kieszeń | Relacja między dnem a ścianą | Pomiar współrzędnościowy długą końcówką pomiarową lub zakwalifikowany sprawdzian | Wynik pomiaru głębokości i ściany; dostęp końcówki może zwiększać niepewność |
| Płaszczyzna przylegania | Główna baza odniesienia i powierzchnie współpracujące | Płyta pomiarowa, pomiar współrzędnościowy lub system do pomiaru kształtu | Płaskość lub orientacja; warunki podparcia muszą odpowiadać planowi |
| Cienka ścianka | Stan swobodny lub ograniczony mocowaniem | Metoda z lekkim naciskiem lub optyczna, jeśli jest odpowiednia | Grubość i kształt; warunki mocowania mogą zmienić wynik |
| Powierzchnia wrażliwa na wykończenie | Określony kierunek i obszar próbkowania | Skalibrowany pomiar powierzchni | Parametr i zapis; należy określić odcięcie i miejsce pomiaru |
| Relacja między indeksowanymi powierzchniami czołowymi | Wspólna baza odniesienia dla różnych orientacji | Jeden wyrównany układ współrzędnościowy, jeśli to możliwe | Wynik relacji; należy unikać odrębnych kontroli, które pomijają powiązanie z bazą odniesienia |
| Kontur obrabiany ruchem jednoczesnym | Bazy odniesienia modelu i funkcjonalne | Skanowanie, kontrola przekrojów lub sprawdzian funkcjonalny | Dowód zgodności konturu; należy określić regułę wyrównania i odbioru |
Wyniki zbliżone do granicy specyfikacji wymagają uzgodnienia między klientem a dostawcą, w jaki sposób niepewność pomiaru wpływa na decyzję o zgodności. Same wartości pomiarowe nie zawsze wystarczają do podjęcia decyzji o akceptacji lub odrzuceniu. Gdy wymaga tego ryzyko, w planie kontroli należy określić metodę, oczekiwaną niepewność i regułę podejmowania decyzji. Narzędzie do przygotowania przekazania informacji o cechach krytycznych może pomóc wskazać relacje z rysunku technicznego wymagające przypisanego zapisu; jest narzędziem wejściowym, a nie dowodem zgodności cechy.
7-punktowa kontrola błędów osi obrotowych przed zwolnieniem
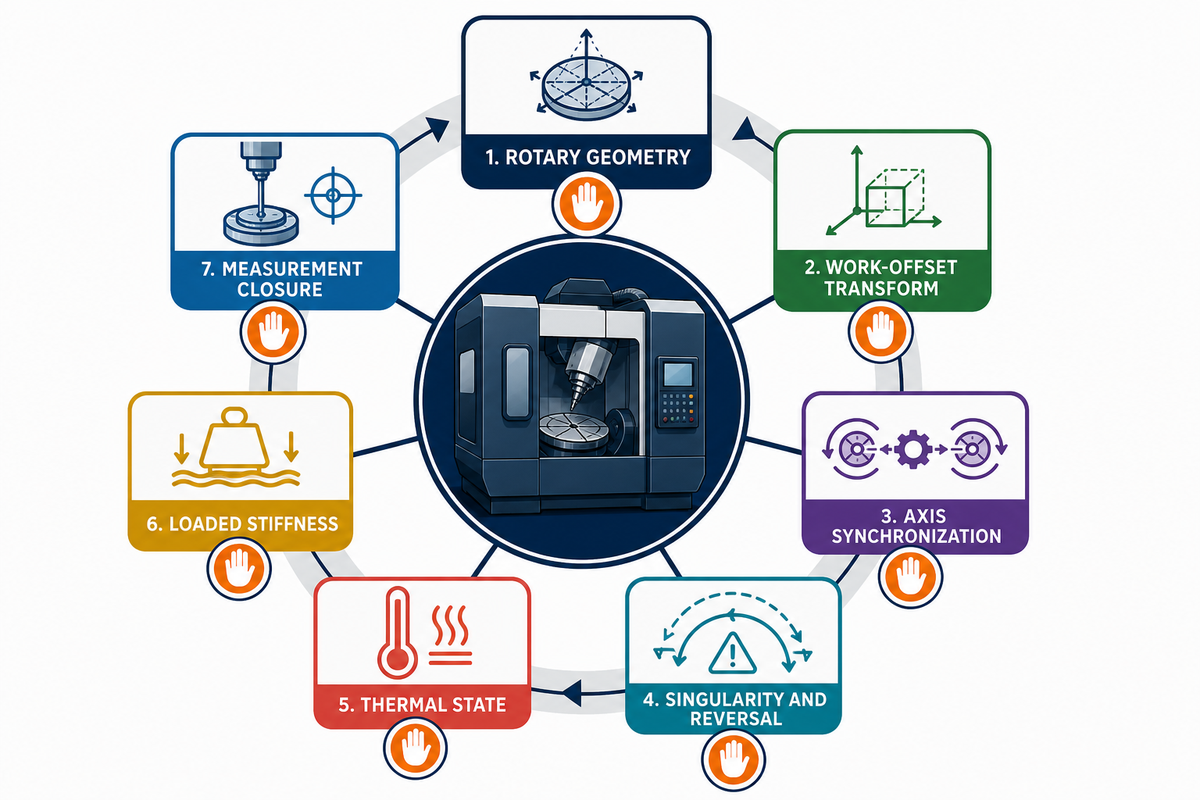
7-punktowa kontrola błędów osi obrotowych przed zatwierdzeniem przekłada ogólne deklaracje dotyczące dokładności na siedem pytań odnoszących się do konkretnej maszyny. Kontrolę przeprowadza się po określeniu procesu i maszyny, a przed zatwierdzeniem programu produkcyjnego. Zatwierdzenie wymaga dowodów dla każdego mającego zastosowanie punktu; pojedynczy prawidłowy wynik pomiaru nie zastępuje potwierdzenia całego łańcucha. Te siedem punktów to zestaw kryteriów ukierunkowanych na zatwierdzenie, opracowany na podstawie katalogu testów ruchu obrabiarek w normie ISO 10791-6 oraz zakresu badań elementów próbnych określonego w normie ISO 230-12.
| Punkt zatwierdzenia | Pytanie | Dowód | Przesłanka do ponownej walidacji |
|---|---|---|---|
| 1. Geometria osi obrotowych | Czy dla wskazanej maszyny określono błędy położenia i orientacji osi obrotowych? | Aktualne wyniki testów kinematycznych, kalibracja i stan kompensacji | Kalibracja, serwis, kolizja lub zmiana geometrii |
| 2. Transformacja układu współrzędnych przedmiotu | Czy baza zmierzona sondą daje taką samą transformację, jakiej używają postprocesor i układ sterowania? | Karta ustawienia, procedura pomiaru sondą, przesunięcia i element testowy | Zmiana przyrządu mocującego, bazy, sondy lub przesunięcia |
| 3. Synchronizacja osi | Czy podczas ruchu skoordynowanego błędy konturu i nadążania mieszczą się w akceptowalnych granicach? | Test dynamiczny lub ograniczona próba skrawania w warunkach zbliżonych do produkcyjnych | Zmiana nastaw układu sterowania, strategii posuwu lub profilu ruchu |
| 4. Osobliwość i zmiana kierunku ruchu | Czy zmiany orientacji powodują przyspieszenie lub zmianę kierunku osi obrotowych bądź wpływają na posuw w sposób zagrażający wykonaniu elementu? | Przegląd zaprogramowanej ścieżki, symulacja i kontrolowana próba na maszynie | Zmiana strategii osi narzędzia, postprocesora lub orientacji |
| 5. Stan cieplny | Czy stan maszyny i przedmiotu obrabianego odpowiada zakwalifikowanemu oknu procesu? | Rozgrzewanie, warunki otoczenia, czas i rejestr dryfu | Długi przestój, zmiana warunków otoczenia lub cyklu pracy |
| 6. Sztywność pod obciążeniem | Czy pochylenie przedmiotu, wysięg narzędzia, mocowanie i obciążenie podczas skrawania wpływają na wynik? | Rejestr przyrządu mocującego, zespół narzędziowy, warunki skrawania i wynik kontroli elementu krytycznego | Zmiana półfabrykatu, przyrządu mocującego, narzędzia, oprawki lub warunków skrawania |
| 7. Zamknięcie kontroli pomiarowej | Czy metoda kontroli pozwala wykryć błąd elementu przy zastosowaniu uzgodnionej reguły decyzyjnej? | Metoda, zakładana niepewność, wyrównanie baz i uzyskany wynik | Zmiana elementu, tolerancji, metody lub kryterium akceptacji |
Kontrola ta nie określa uniwersalnego odstępu między kalibracjami ani nie stanowi obietnicy dotrzymania tolerancji. Jej celem jest wskazanie, które dowody są aktualne, jakie warunki uległy zmianie i w którym miejscu przed zatwierdzeniem produkcji należy ją wstrzymać na czas ponownej walidacji.
Zamknij pętlę identyfikowalności od rewizji do części
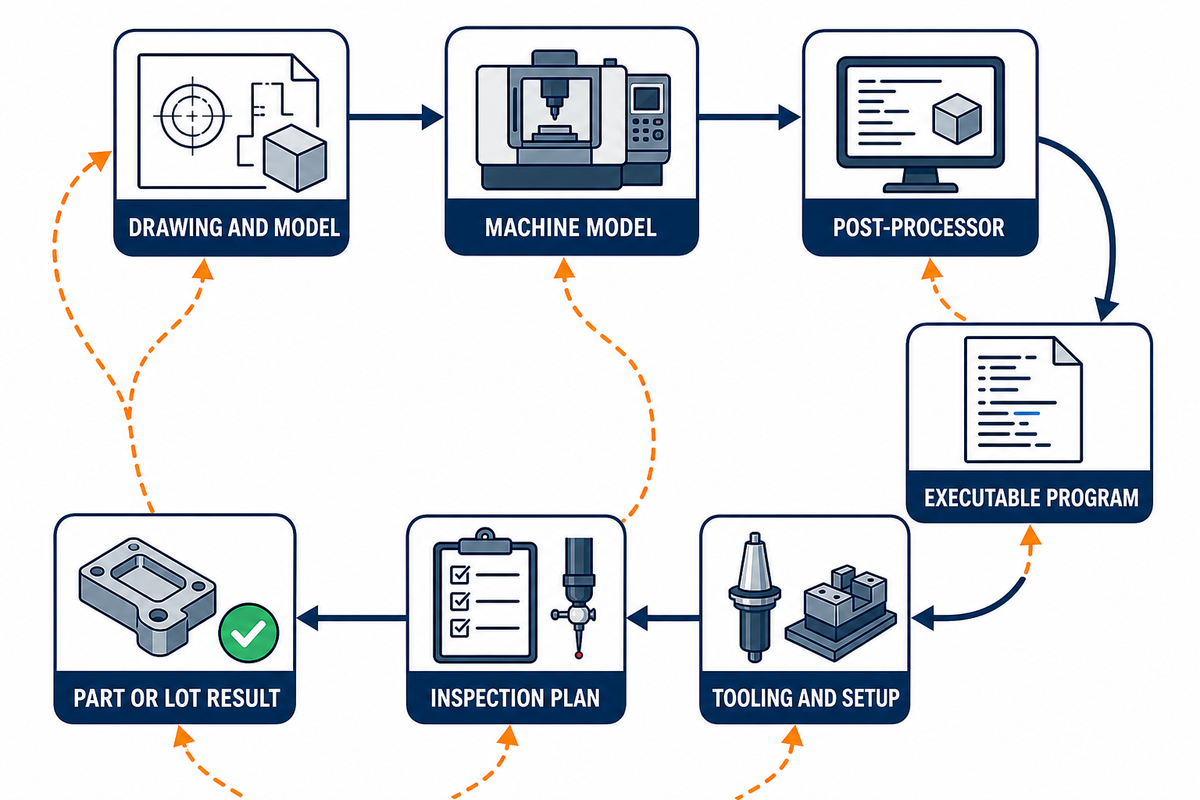
Pętla identyfikowalności od rewizji do części zapobiega zmianom zatwierdzonego procesu pięcioosiowego po próbie na maszynie. Zaczyna się od zatwierdzonej definicji wyrobu, obejmuje konkretną maszynę, postprocesor, program, narzędzia, ustawienie i plan kontroli, a kończy wynikiem, który można powiązać z wyprodukowaną częścią lub partią.
| Powiązanie podlegające kontroli | Dane identyfikacyjne do zachowania | Dowody zatwierdzenia | Reakcja na zmianę |
|---|---|---|---|
| Rysunek techniczny i model | Rewizja, stan materiału, bazy i uwagi dotyczące akceptacji | Zatwierdzona definicja wyrobu | Ponownie oceń zmienione operacje i kontrolę |
| Model maszyny | Maszyna, kinematyka, ograniczenia, układ sterowania i stan kalibracji | Zweryfikowana wersja modelu | Ponowna walidacja po zmianie konfiguracji lub geometrii |
| Postprocesor | Nazwa i wersja postprocesora, opcje oraz docelowy układ sterowania | Wynik kwalifikacji i zatwierdzona rewizja | Ponownie przetestuj zmienione transformacje i ruchy |
| Program wykonywalny | Rewizja pliku lub suma kontrolna i powiązany plan operacji | Zapis symulacji i próby na maszynie dla tego pliku | Unieważnij poprzednią symulację po zmianie kodu |
| Oprzyrządowanie i ustawienie | Rewizja przyrządu mocującego, zaciski, zespoły narzędziowe, przesunięcia i procedura pomiaru sondą | Zatwierdzona karta ustawienia i zmierzone dane narzędzi | Powtórz kontrolę prześwitów i elementów krytycznych |
| Plan kontroli | Metoda, wyrównanie baz, próbkowanie, zakładana niepewność i reguła decyzyjna | Zatwierdzony plan i zdolność metody | Ponownie potwierdź przydatność metody po zmianie elementu lub tolerancji |
| Wynik dotyczący części lub partii | Identyfikatory części, partii, programu, ustawienia, maszyny i kontroli | Identyfikowalny zapis akceptacji i odstępstw | Zabezpiecz zmieniony wynik produkcji i ponownie otwórz właściwe powiązanie |
Organizacje nie muszą używać tego samego oprogramowania, aby zamknąć tę pętlę. Dane identyfikacyjne i zmiany muszą jednak pozwalać na odtworzenie przebiegu procesu. Raport PDF bez powiązań z programem, ustawieniem, maszyną, częścią i metodą jest dokumentem z wynikiem, a nie pełnym zapisem przebiegu procesu. Na wczesnym etapie produkcji narzędzie do planowania dowodów dla prototypu oferuje osobny sposób porządkowania danych wejściowych do walidacji, bez zastępowania zapisów podlegających kontroli.
Spójne dowody z obróbki 5-osiowej to szansa w 2026 roku, a nie gotowy system
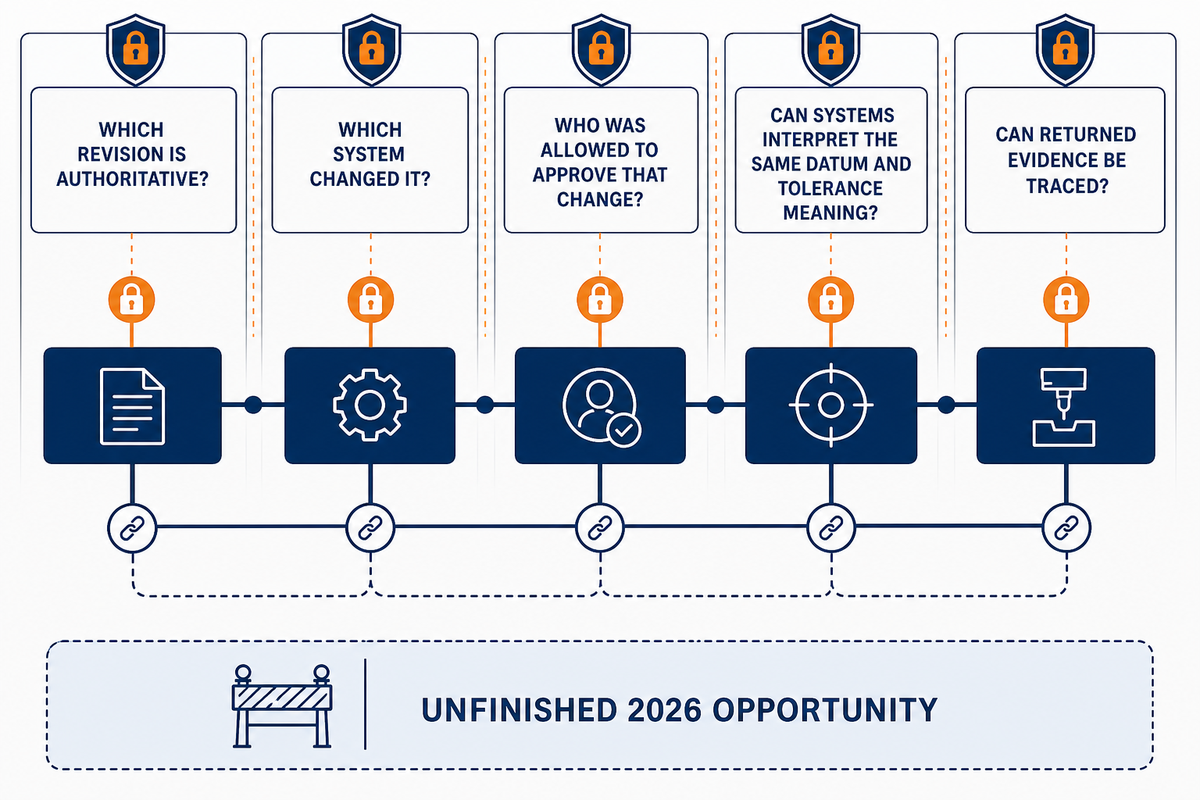
Obiecującym kierunkiem na 2026 rok jest lepsze powiązanie danych o procesie, ale system nie jest jeszcze gotowy. Układy sterowania, modele maszyn, systemy CAD/CAM, postprocesory, symulacje, telemetria, pomiary sondą i kontrola mogą współdzielić więcej informacji niż wcześniej. Kupujący powinni sprawdzić, czy powiązania te pozostają zrozumiałe, identyfikowalne i godne zaufania.
Model pięcioosiowego urządzenia MTConnect udostępnia położenia osi liniowych i obrotowych, a także informacje o obciążeniu, temperaturze, wrzecionie, ścieżce, narzędziu, chłodziwie i stanie produkcji. Prace NIST nad pomiarami współrzędnościowymi wskazują na możliwość tworzenia uporządkowanych powiązań między danymi o ruchu i kontroli. Razem wyznaczają kierunek techniczny, w którym zdarzenia procesowe można łączyć z dowodami.
NIST dokumentuje również drugą stronę tego zagadnienia. W normach i narzędziach wciąż występują braki w zakresie reprezentacji danych i zgodności semantycznej. Dane o wyrobie wymagają autoryzacji, uwierzytelniania, identyfikowalności i ochrony przed celową lub przypadkową ingerencją. Przy słabych zabezpieczeniach połączone łańcuchy mogą szybciej propagować nieprawidłowe rewizje.
Kupujący powinni więc zadać pięć pytań: Która rewizja jest obowiązująca? Który system ją zmienił? Kto miał uprawnienia do zatwierdzenia tej zmiany? Czy systemy produkcyjne i kontrolne mogą jednakowo interpretować znaczenie baz i tolerancji? Czy zwrócone dowody można powiązać z zatwierdzonym programem, ustawieniem i partią części?
Powiązane dane należy zatem traktować jako zagadnienie związane z kontrolowanym wdrożeniem, a nie jako deklarację gotowości produktu. Pożądanym rezultatem jest możliwe do odtworzenia powiązanie zatwierdzonej definicji, zaprogramowanego ruchu i zmierzonej części, a nie sama obecność pulpitu nawigacyjnego czy strumienia danych telemetrycznych.
Często zadawane pytania
Poniższe zwięzłe odpowiedzi stosują te same granice dowodowe odnoszące się do konkretnej maszyny, co wcześniejsze części tekstu. Zasadnicze rozróżnienie między zamierzoną ścieżką środka narzędzia a wykonaniem na konkretnej maszynie opisano w wspólnej walidacji przenośności STEP-NC prowadzonej przez Boeing i NIST.
Co powinien zawierać model maszyny pięcioosiowej?
Model powinien uwzględniać kierunki osi wskazanej maszyny, środki osi obrotowych, zakresy ruchu i ograniczenia kątowe, geometrię stołu lub głowicy, działanie układu sterowania, półfabrykat, przyrząd mocujący, zaciski, kompletne zespoły narzędziowe, przesunięcia układu współrzędnych przedmiotu, sondy i inne poruszające się elementy mogące powodować kolizję. Rewizję modelu należy powiązać z zatwierdzonym programem i ustawieniem. Ogólna geometria nie stanowi wystarczającego dowodu do zatwierdzenia.
Jak zwalidować postprocesor pięcioosiowy?
Zakwalifikuj postprocesor do pracy z konkretną maszyną i konfiguracją układu sterowania. Przetestuj reprezentatywne pozycje indeksowane, ścieżki z ruchem jednoczesnym, transformacje układu współrzędnych przedmiotu, ograniczenia osi obrotowych, zmiany kierunku ruchu, wycofania i obsługę błędów. Porównaj ruch osi w programie wynikowym z zamierzoną ścieżką środka narzędzia, a następnie zachowaj zatwierdzoną rewizję postprocesora wraz z zapisem zatwierdzenia programu. Kwalifikacja powinna obejmować również bezpieczne przejścia, transformacje układu sterowania, reakcje na osiągnięcie ograniczeń i oczekiwane alarmy. Pomyślny test na jednej parze maszyna–układ sterowania nie oznacza automatycznego zatwierdzenia innej konfiguracji. Po zmianie konfiguracji powtórz testy dotyczące zmienionych elementów.
Czym jest osobliwość osi obrotowych w obróbce pięcioosiowej?
Osobliwość to stan kinematyczny, w którym niewielkie zmiany orientacji narzędzia mogą wymagać dużych lub niestabilnych ruchów osi obrotowych. W pobliżu takiego stanu maszyna może zmienić kierunek ruchu, przyspieszyć, zmniejszyć posuw albo wybrać inną orientację. Nie ma uniwersalnego progu kątowego, ponieważ na zachowanie wpływają łącznie konstrukcja maszyny, ograniczenia osi, logika układu sterowania, ustawienia postprocesora i strategia osi narzędzia. W rzeczywistym programie wynikowym sprawdź prędkość osi obrotowych, zmiany kierunku ruchu, zachowanie posuwu, prześwity i alternatywne rozwiązania orientacji. Jeśli ścieżka zbliża się do problematycznego stanu, programista może zmienić strategię osi narzędzia, podzielić operację lub zakwalifikować kontrolowane przejście. Postprocesor, układ sterowania i próba na maszynie muszą uwzględniać zachowanie charakterystyczne dla danej maszyny.
Czy bezkolizyjna symulacja CAM potwierdza bezpieczeństwo programu wynikowego?
Nie. Dowody przed zatwierdzeniem powinny obejmować symulację rzeczywistego wyniku postprocesora z aktualnym modelem maszyny, ograniczeniami, przyrządem mocującym, półfabrykatem, narzędziami, oprawkami, przesunięciami i przejściami bez skrawania. Widok samej ścieżki narzędzia może nie uwzględnić przekroczenia zakresu osi obrotowych, kolizji głowicy lub oprawki, położenia zacisków, transformacji układu sterowania ani problemów z bezpiecznym wycofaniem. Przed rozpoczęciem produkcji nadal konieczne są kontrolowana próba na maszynie i zabezpieczenia samej maszyny.
Jakie zmiany w procesie pięcioosiowym wymagają ponownej walidacji?
Zakres ponownej walidacji powinien odpowiadać zakresowi zmian w danym powiązaniu. Zmiana rysunku technicznego, geometrii maszyny, kalibracji, opcji układu sterowania, wersji postprocesora, kodu programu, przyrządu mocującego, zespołu narzędziowego, przesunięć, pomiaru sondą, warunków skrawania lub metody kontroli może unieważnić wcześniejsze dowody. Zmiana rysunku może wymagać sprawdzenia tylko wybranych operacji i elementów, natomiast zmiana definicji położenia środka osi obrotowej lub transformacji postprocesora może wpłynąć na cały program. Zmiana przyrządu mocującego lub oprawki wymaga ponownego sprawdzenia obwiedni roboczej pod obciążeniem i ryzyka kolizji. Zmiana kalibracji lub układu sterowania wymaga ponownego sprawdzenia dowodów dotyczących kinematyki i ruchu zsynchronizowanego. Zmiana kontroli wymaga ponownego sprawdzenia wyrównania baz, przydatności metody i reguły akceptacji. Skorzystaj z pętli identyfikowalności od rewizji do części, aby ustalić, które symulacje, próby na maszynie lub pomiary należy powtórzyć, a następnie zapisz powód, zakres, wynik i zatwierdzenie nowego wydania.
Jaki zapis kontroli zamyka łańcuch dowodów dla obróbki pięcioosiowej?
Zapis kontroli powinien identyfikować część lub partię, rewizję rysunku technicznego i modelu, wyrównanie baz, metodę pomiaru, próbkowanie, istotną niepewność lub regułę decyzyjną, wynik, maszynę, ustawienie, program i wszelkie odstępstwa. W zależności od ryzyka konieczne mogą być również dane identyfikacyjne sondy lub sprawdzianu, stan kalibracji, reguła wyrównania, strategia rozmieszczenia punktów, warunki otoczenia i uprawnienia do podjęcia decyzji o dalszym postępowaniu. Dokładny zakres pól zależy od umowy, ale wynik musi pozostać identyfikowalny względem tego samego kontrolowanego procesu, w którym wyprodukowano część.
Źródła
Źródła i materiały wykorzystane w tym przewodniku wymieniono poniżej w kolejności pierwszego użycia.
- ISO 10791-6:2014, Dokładność prędkości i interpolacji.
- ISO 230-12:2022, Dokładność gotowych elementów próbnych.
- ISO 10791-7:2020, Dokładność gotowych elementów próbnych.
- Raport NIST z programu metrologii pięcioosiowej.
- Kanoniczne polecenia obróbki skrawaniem NIST.
- Badanie położenia przedmiotu obrabianego w ustawieniu pięcioosiowym.
- Badanie ustawienia przedmiotu obrabianego i przestrzeni kolizyjnej w obróbce pięcioosiowej.
- Wspólna walidacja przenośności STEP-NC prowadzona przez Boeing i NIST.
- Dokumentacja patentu US12001188B2 dotyczącego kompensacji błędów objętościowych w obróbce pięcioosiowej.
- Badania NIST nad cyfrowym bliźniakiem współrzędnościowej maszyny pomiarowej.
- Cyfrowy wątek produkcyjny NIST.
- Środowisko testowe modelu urządzenia pięcioosiowego MTConnect.
Zatwierdzaj wskazaną konfigurację, a nie samą nazwę osi
Powiąż model maszyny z zamontowanymi elementami, postprocesor, program wykonywalny, ustawienie, kontrole błędów osi obrotowych i zapis kontroli z tą samą rewizją. Po zakończeniu przygotowań technicznych, aby uzyskać ofertę handlową, skorzystaj z poniższego przekazania do działu handlowego.
Zleć przegląd planu procesu pięcioosiowego dla konkretnej maszyny