Entre em contato com a Zhenling

Atualizado em agosto de 2026
A usinagem CNC de 5 eixos consiste no controle coordenado de três direções lineares e dois graus de liberdade rotacionais do movimento relativo entre a ferramenta de corte e a peça. Mesmo depois de selecionado um processo de cinco eixos, essa classificação não comprova que o programa pós-processado corresponde à máquina, que o envelope de trabalho carregado está livre de colisões ou que a característica usinada atenderá aos requisitos. O controle de liberação precisa conectar o modelo da máquina, o pós-processador, o programa, a preparação e o registro de inspeção.
Este guia começa depois da seleção da família de processos.
Ele explica como validar movimentos indexados e simultâneos em uma máquina identificada, controlar erros dos eixos rotativos e de sincronização, qualificar a cadeia do pós-processador e da simulação e rastrear um desenho liberado até as evidências da peça. Ele não decide se peças complexas devem ser produzidas em equipamentos de 3 eixos, não compara tempos de ciclo automotivos, não estima economias de uma única preparação ou de tempo de preparação, não compara sequências de operações com menos eixos nem padroniza custos de cotação. Aqui, os cinco eixos já foram selecionados; a tarefa é comprovar o processo de produção liberado para a máquina específica.
O que a usinagem CNC de 5 eixos realmente controla
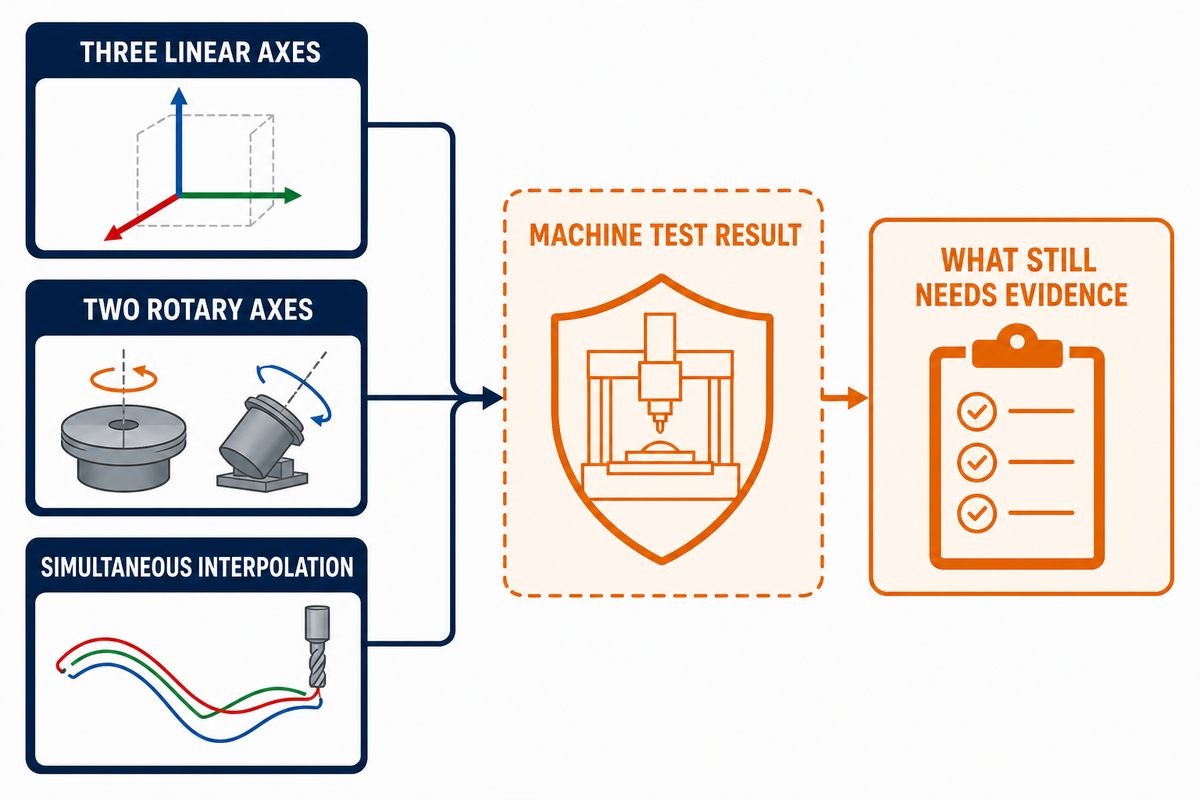
Cinco eixos descrevem um movimento relativo coordenado, não um formato fixo de máquina. Três eixos lineares posicionam o ponto de corte em X, Y e Z. Dois eixos rotativos alteram a orientação entre a ferramenta e a peça. Esses eixos rotativos podem estar na mesa, no cabeçote ou um em cada lado da cadeia cinemática.
A ISO 10791-6 se aplica a centros de usinagem com três eixos lineares e um ou dois eixos rotativos e trata da precisão cinemática do movimento simultâneo. Esse escopo é relevante: um ensaio de movimento coordenado informa algo sobre o desempenho da máquina em condições definidas. Por si só, porém, não comprova que todas as características da peça do comprador atenderão aos requisitos do desenho.
O trabalho do NIST sobre metrologia coordenada de cinco eixos também trata modelos cinemáticos, artefatos de ensaio e métodos de medição como componentes distintos das evidências de desempenho da máquina. Portanto, os compradores devem entender “cinco eixos” como uma capacidade de movimento que ainda requer um plano de processo específico para a peça.
A terminologia varia. Uma máquina CNC de cinco eixos, uma fresadora CNC de 5 eixos ou uma fresadora de 5 eixos também pode ser chamada de máquina de 5 eixos. Em materiais de marketing, às vezes se diz que essas máquinas movimentam ferramentas ao longo de cinco eixos diferentes ou simultaneamente em cinco eixos. A linguagem da engenharia é mais precisa: o controle numérico computadorizado coordena três eixos lineares e dois rotativos como movimento relativo da ferramenta de corte ou da peça. O comando da máquina pode incluir dois eixos rotativos adicionais em uma mesa rotativa; as designações podem incluir A e C ou B e C, e o eixo C costuma ser informalmente chamado de 5º eixo por corresponder à rotação da mesa.
Os termos usados em buscas e vendas são menos precisos. As descrições podem contrastar fresamento de 5 eixos, usinagem simultânea de 5 eixos ou usinagem de 5 faces com a usinagem tradicional, os processos de usinagem tradicionais e as máquinas de 3 eixos. Podem prometer a capacidade de usinar formas complexas, usinagem complexa, a usinagem de peças complexas ou de geometrias intrincadas, cinco lados de uma peça em uma única fixação, tolerâncias estreitas, usinagem precisa, eficiência de usinagem ou precisão e eficiência. Essas expressões não identificam o modelo da máquina, o envelope carregado, a revisão do pós-processador nem o método de aceitação. Todo centro de usinagem ainda precisa de evidências de uma configuração identificada.
| Declaração | O que ela comprova | O que ainda precisa de evidências |
|---|---|---|
| Três graus de movimento linear e dois rotativos | A máquina pode comandar o posicionamento relativo em cinco eixos | Acesso com a peça carregada, interferências e limites rotativos utilizáveis |
| Interpolação simultânea | Movimentos lineares e rotativos podem ocorrer durante o corte | Precisão do pós-processador, tratamento de singularidades e resultado superficial |
| Proposta de preparação única | O fornecedor pretende reduzir as transferências | Recuperação das referências geométricas, estabilidade da fixação e acesso para inspeção |
| Resultado do ensaio da máquina | Desempenho segundo o método de ensaio declarado | Conformidade das características e do material da peça real do comprador |
Por isso, um plano de processo de cinco eixos precisa de uma cadeia de evidências específica para a máquina, não de uma declaração genérica sobre a quantidade de eixos. Para conhecer o contexto anterior, o fluxo mais amplo de fresamento, do desenho à peça inspecionada explica o caminho da definição à inspeção sem substituir os controles de cinco eixos apresentados a seguir.
Valide movimentos indexados e simultâneos no modelo da máquina
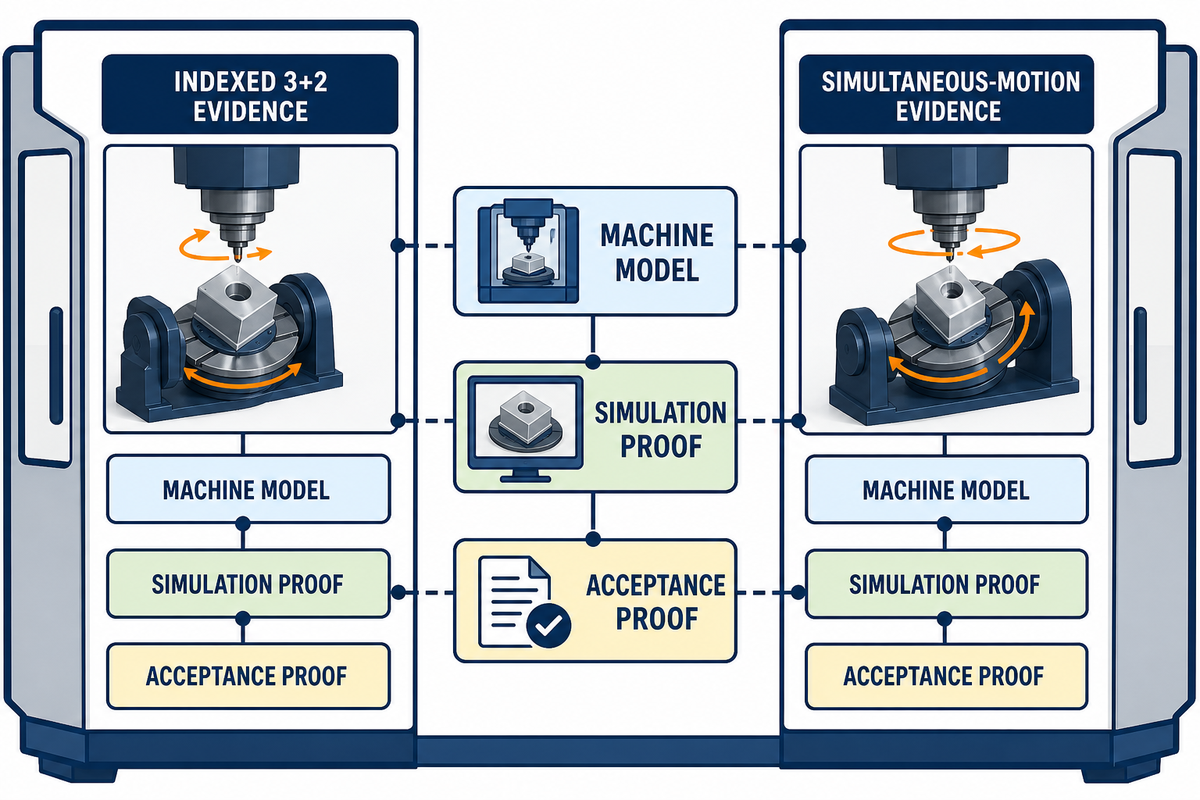
O trabalho indexado 3+2 e o movimento simultâneo de cinco eixos são dois modos de operação dentro de um processo de cinco eixos já selecionado. No trabalho 3+2, os eixos rotativos orientam a peça ou a ferramenta, param e mantêm esse ângulo enquanto os eixos lineares cortam. No trabalho simultâneo, os eixos lineares e rotativos se movem juntos durante o corte para manter um vetor de ferramenta variável.
A liberação não depende de qual modo parece mais avançado. É preciso verificar se o movimento pós-processado é válido na máquina identificada e se o plano de aceitação consegue detectar os erros que esse modo pode gerar.
| Ponto de controle | Evidências do modo indexado 3+2 | Evidências do movimento simultâneo |
|---|---|---|
| Estado dos eixos rotativos durante o corte | Ângulo comandado, estado de travamento e leitura da orientação | Trajetória linear e rotativa coordenada a partir do código pós-processado |
| Modelo da máquina | Centro rotativo, limites, dispositivo de fixação, material bruto, ferramenta e suporte | O mesmo modelo completo, incluindo o comportamento cinemático e as singularidades |
| Controle das transições | Retração segura, reorientação, estado de fixação e continuidade das referências geométricas | Aproximação, afastamento, inversão do eixo rotativo, comportamento do avanço e folga |
| Comprovação por simulação | Saída real do pós-processador em cada movimento indexado | Saída real do pós-processador ao longo de toda a trajetória coordenada |
| Comprovação para aceitação | Relação entre orientações vinculada às referências geométricas do desenho | Resultado do contorno ou da orientação vinculado ao modelo e ao sistema de referências |
Uma peça pode usar os dois modos. A liberação do programa deve identificar o modo de cada operação, manter a mesma identidade de máquina e pós-processador e preservar um método de medição para cada característica criada pela operação.
Crie um modelo completo da máquina com a peça carregada
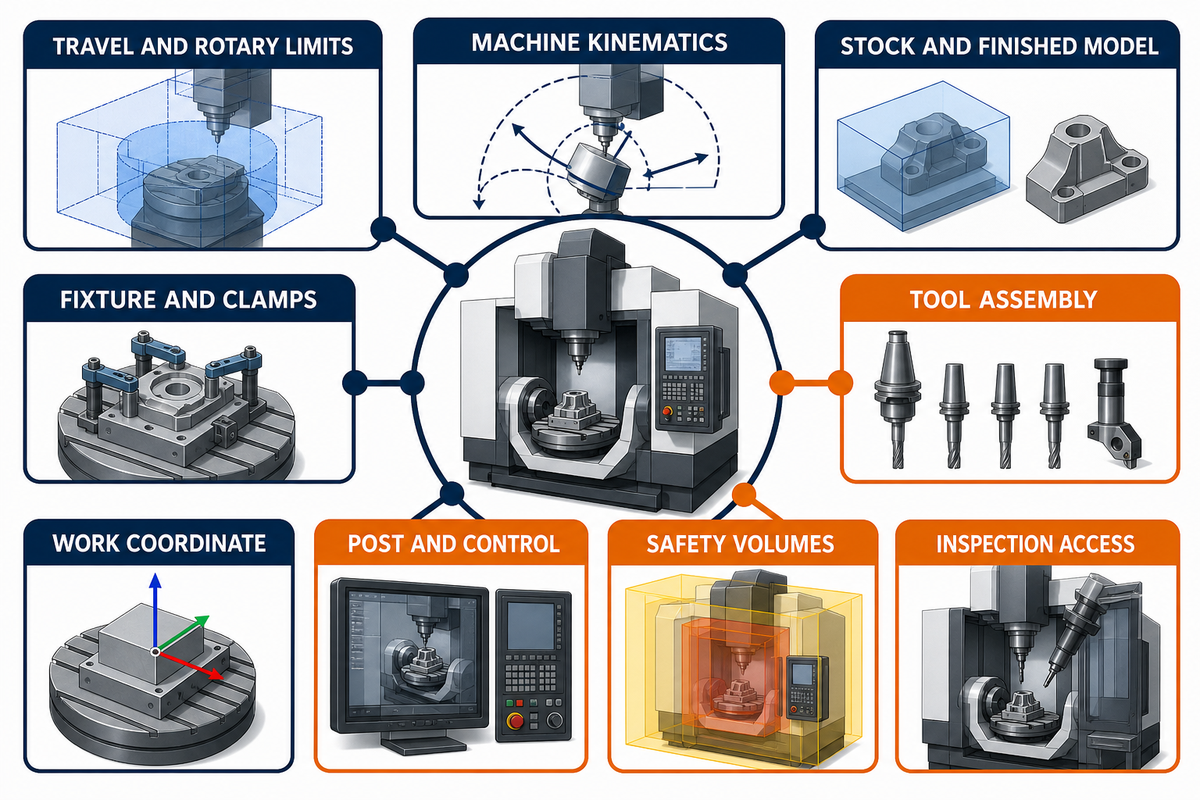
Uma simulação de cinco eixos só é tão completa quanto os objetos e limites que contém. O conjunto da máquina, os centros rotativos, o material bruto, o dispositivo de fixação, as garras, as ferramentas, os suportes, os deslocamentos, os limites de curso e o comportamento do comando devem descrever a configuração de produção liberada, e não um modelo genérico conveniente. A lista de verificação de liberação abaixo sintetiza, na prática, as relações entre máquina, comando e medição documentadas no relatório do programa de metrologia de cinco eixos do NIST.
Use dimensões em vez do adjetivo “complexo”. O exemplo hipotético do suporte Orion especifica um envelope carregado de 160 mm, um rebaixo de 85 mm, um conjunto de ferramenta de 125 mm, uma folga mínima de 12 mm em relação ao suporte, um orifício com ângulo de 35°, uma peça bruta de 20 kg, uma tolerância de posição de 0,05 mm e uma tolerância de perfil de 0,02 mm. Esses dados permitem testar questões de colisão e medição sem transformar o exemplo em uma recomendação de sequência de operações.
| Elemento do modelo | Dado de entrada necessário para a liberação | Falha se omitido | Evidência |
|---|---|---|---|
| Cinemática da máquina | Direções dos eixos, centros rotativos, pivôs e sinais | Os ângulos pós-processados ou o movimento do centro da ferramenta não correspondem à máquina real | Identidade do modelo da máquina e registro de verificação |
| Limites de curso e dos eixos rotativos | Cursos lineares, faixas angulares e limites de velocidade e aceleração | Excesso de curso, inversão ou orientação inacessível | Correspondência entre os limites do comando e os da simulação |
| Material bruto e modelo acabado | Geometria liberada, sobremetal e revisão | Folga aparente ou material que não foi usinado | Par de revisões do modelo e do desenho |
| Dispositivo de fixação e garras | Corpos, elementos de fixação, posições das garras e estados permitidos | Colisão ou orientação inacessível | Modelo de preparação liberado e sequência de fixação |
| Conjunto de ferramenta | Ferramenta de corte, extensão, suporte, comprimento de calibração e corpo de folga | A ponta da ferramenta passa livre, mas o suporte colide | Revisão da lista de ferramentas e conjunto medido |
| Coordenada de trabalho | Origem e orientação das referências geométricas, sequência de apalpamento e deslocamentos | O movimento válido é executado com a transformação errada | Folha de preparação e qualificação do apalpador |
| Pós-processador e comando | Versão identificada do pós-processador, opções do comando e modo de transformação | A intenção do CAM se converte em um movimento diferente dos eixos | Qualificação do pós-processador para o comando identificado |
| Volumes de segurança | Eixo-árvore, cabeçote, mesa, apalpadores, portas e conjuntos móveis | Colisões sem corte permanecem invisíveis | Simulação completa da máquina |
| Acesso para inspeção | Geometria do apalpador ou calibre e alinhamento das referências geométricas | É possível usinar a característica, mas não comprová-la | Plano de inspeção e registro de resultados |
Controle a versão do modelo junto com a do programa pós-processado. Um resultado sem colisões obtido com um dispositivo de fixação antigo, um suporte mais curto, outra calibração do centro rotativo ou uma configuração genérica do comando não serve como evidência de liberação para a peça atual.
A configuração da máquina altera o envelope de trabalho carregado
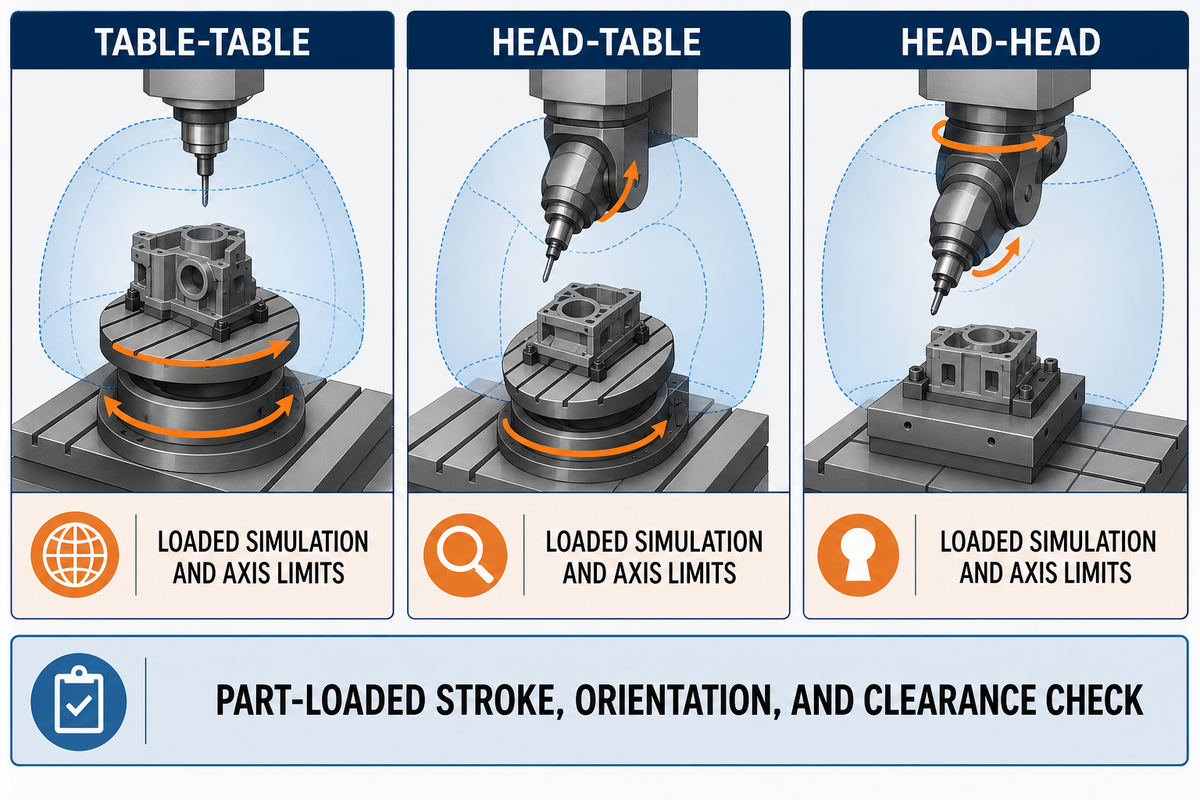
Máquinas mesa-mesa, cabeçote-mesa e cabeçote-cabeçote posicionam os dois eixos rotativos em partes diferentes da cadeia cinemática. Essa disposição altera o que gira, onde fica a massa e quais combinações de peça, dispositivo de fixação, suporte e ferramenta podem se mover sem ultrapassar o curso ou causar interferência.
Uma pesquisa revisada por pares sobre posições de preparação deriva transformações cinemáticas separadas para as três famílias de arquitetura. O estudo físico também mostra por que o rótulo da máquina não basta: foi necessário excluir do domínio usinável as áreas com excesso de curso dos eixos e interferências. Os resultados de movimento e tempo se aplicam somente à máquina e à característica de canal ensaiadas, por isso não são usados aqui como valores padrão para compradores.
Um estudo coassinado pela Siemens, que usou o SinuTrain, relata dados de “80.000” simulações — 80.000, com ponto como separador de milhar em inglês — para uma família de peças em uma única máquina de cinco eixos. O espaço livre de colisões variou conforme a geometria, a posição em X/Y/Z e a orientação rotativa. A alta pontuação do modelo validou a aproximação daquele estudo; não estabeleceu uma regra universal para o envelope.
No exemplo do suporte Orion, a decisão de configuração compararia, portanto, o envelope carregado de 160 mm, a peça bruta de 20 kg, o dispositivo de fixação, o conjunto de ferramenta de 125 mm e o orifício com ângulo de 35° com os limites rotativos reais e o modelo de colisão. O nome da família da máquina não basta para concluir essa verificação.
| Família de arquitetura | O que se move | Questão de acesso | Evidência |
|---|---|---|---|
| Mesa-mesa | Os dois eixos rotativos movimentam a peça | A massa da peça, a altura do dispositivo de fixação e a inclinação reduzem o envelope utilizável? | Simulação com a peça carregada e limites dos eixos |
| Cabeçote-mesa | Um eixo rotativo movimenta a ferramenta; o outro, a peça | Onde o cabeçote, o suporte, o dispositivo de fixação e a mesa podem interferir? | Modelo completo da máquina e do conjunto de ferramenta |
| Cabeçote-cabeçote | Os dois eixos rotativos movimentam a ferramenta | O cabeçote consegue alcançar a área ao redor da peça sem perder curso ou rigidez? | Verificação do curso, da orientação e das folgas com a peça carregada |
Não presuma que duas máquinas com a mesma arquitetura oferecem o mesmo envelope de trabalho carregado. Verifique o desenho, o material bruto, o dispositivo de fixação, o conjunto de ferramenta, os limites rotativos, os deslocamentos e o método de aceitação na configuração de produção identificada. A proteção da máquina, o isolamento de energia, a manutenção e os procedimentos do operador continuam sob responsabilidade do proprietário da máquina e da instalação; um modelo digital não os substitui.
Verificação de consistência entre máquina, pós-processador e programa
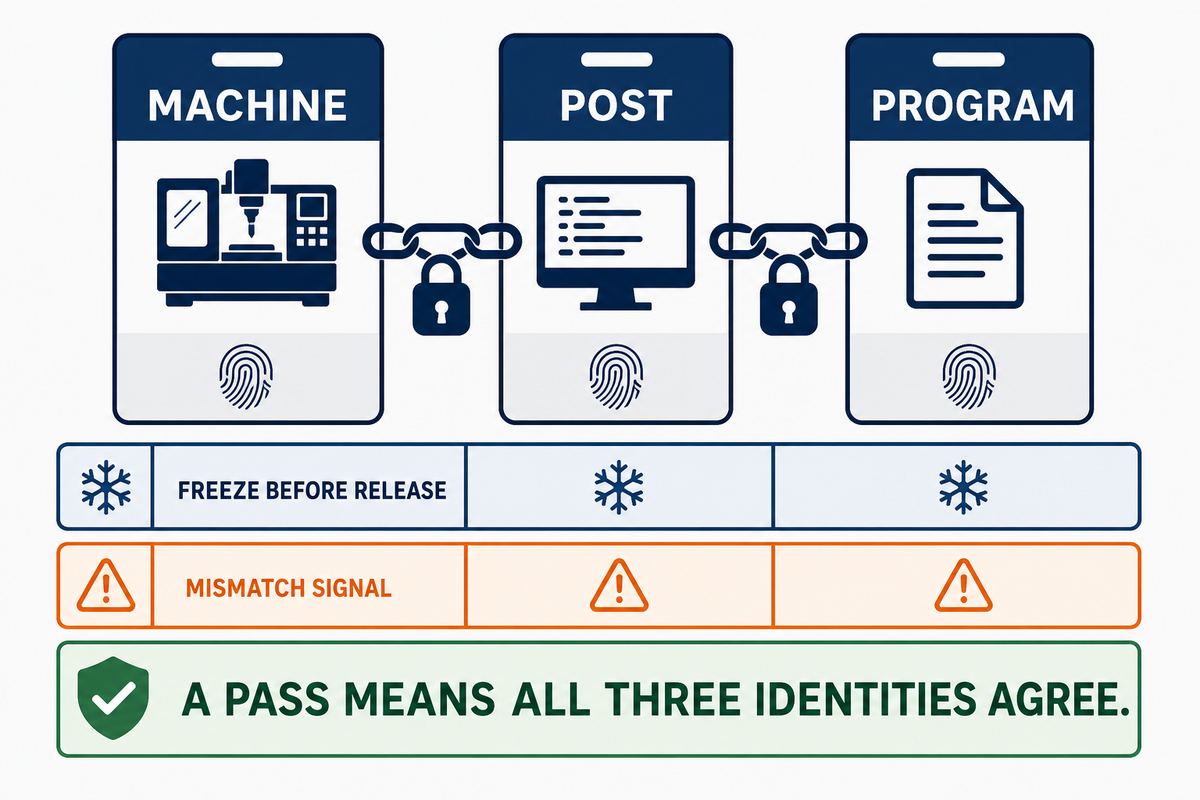
A Verificação de consistência entre máquina, pós-processador e programa avalia se as três identidades de liberação descrevem o mesmo processo físico. A identidade da máquina define a cinemática e as opções do comando. A identidade do pós-processador define como a intenção para o centro da ferramenta se transforma em comandos para os eixos. A identidade do programa define o código executável que foi simulado, testado e aprovado. Essa distinção acompanha a análise de programas vinculados à máquina e de programas baseados no centro da ferramenta feita na validação conjunta Boeing–NIST da portabilidade STEP-NC.
| Identidade | Fixar antes da liberação | Sinal de incompatibilidade | Registro necessário |
|---|---|---|---|
| Máquina | Modelo, número de série ou identificação do ativo, comando, opções, estado de calibração e definição do centro rotativo | A simulação usa limites, sinais, pivôs ou comportamento de transformação diferentes | Versão aprovada do modelo da máquina e data de verificação |
| Pós-processador | Nome, versão e configuração do pós-processador, além do comando de destino | O mesmo percurso do CAM gera movimentos rotativos ou deslocamentos de trabalho diferentes | Ensaio de qualificação do pós-processador e soma de verificação ou revisão aprovada |
| Programa | Código liberado, lista de ferramentas, preparação, deslocamentos de trabalho e revisão do desenho vinculada | A produção executa um código diferente do arquivo simulado ou testado | Registro de liberação do programa e histórico de alterações |
Um resultado APROVADO significa que as três identidades correspondem entre si e suas evidências estão atualizadas. Uma atualização do pós-processador, alteração na calibração da máquina, mudança nas opções do comando ou edição do programa interrompe a cadeia e exige uma revalidação proporcional antes da retomada da produção.
Conclusão principal
Um programa de cinco eixos só está pronto para liberação quando o modelo da máquina, o pós-processador, o código executável e o método de inspeção correspondem à mesma configuração controlada.
A programação é uma cadeia de controle, não um botão do CAM
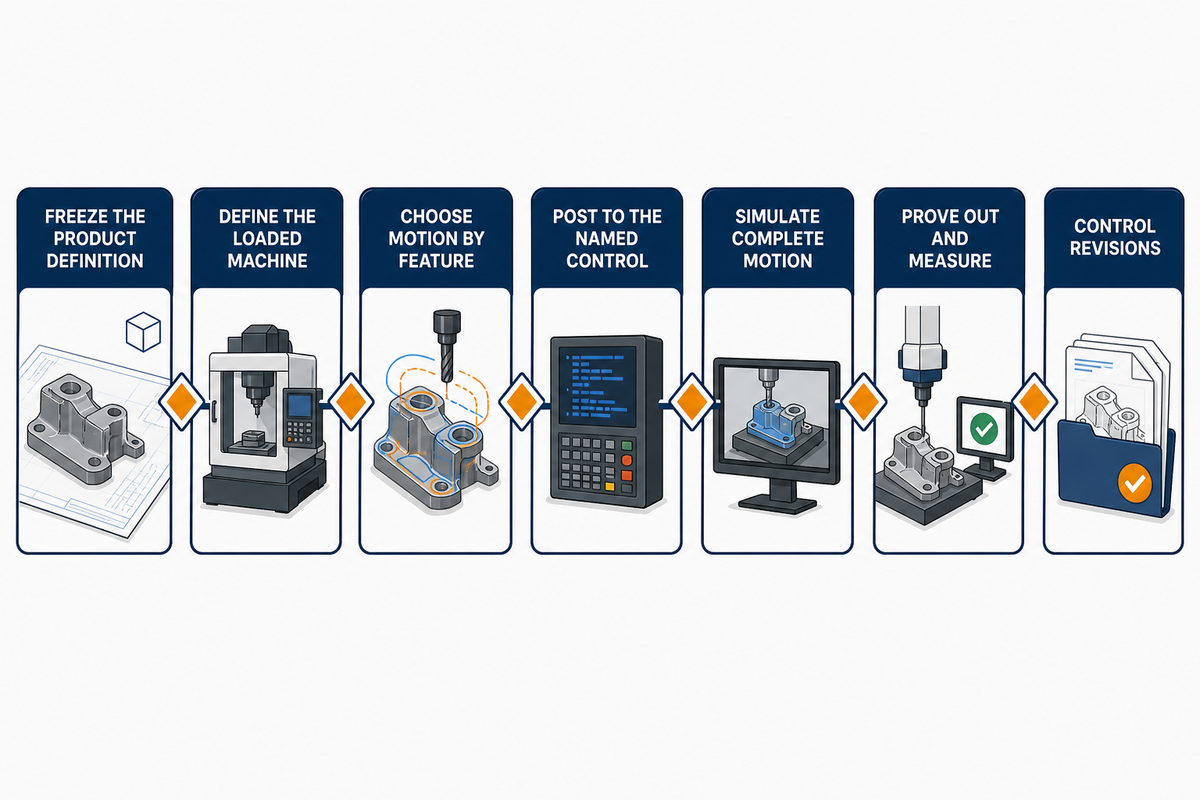
Percursos de ferramenta que parecem válidos ainda podem falhar na máquina. Os vetores de ferramenta programados precisam passar por uma transformação cinemática específica para a máquina, um pós-processador qualificado, o comportamento do comando, os limites reais dos eixos e o modelo completo de colisão. Cada etapa dessa cadeia pode alterar o resultado.
A validação conjunta Boeing–NIST da portabilidade STEP-NC diferencia programas de movimento de eixos vinculados à máquina de informações de nível superior sobre o centro da ferramenta. Essa distinção explica por que não se pode avaliar um programa apenas pela tela do CAM: o pós-processador e o modelo da máquina convertem a intenção em movimentos executáveis dos eixos.
A patente US12001188B2, concedida em 2024, também mostra que a compensação de erros volumétricos de cinco eixos pode fazer parte da cadeia de controle. O cessionário indicado é Chengdu Aircraft Industrial Group Co., Ltd.; o registro é citado como evidência de tecnologia atribuída e não implica propriedade, licença ou uso pela Zhenling.
- Fixe a definição do produto — vincule o modelo, a revisão do desenho, a condição do material, as referências geométricas e as notas de aceitação.
- Defina a máquina carregada — inclua as direções dos eixos, os centros rotativos, os cursos, os limites da mesa ou do cabeçote, o dispositivo de fixação, o material bruto, as ferramentas e os suportes.
- Escolha o movimento conforme a característica — especifique onde a indexação fixa é suficiente e onde é necessário um vetor de ferramenta variável.
- Pós-processe para o comando identificado — qualifique o pós-processador conforme a configuração da máquina e do comando.
- Simule o movimento completo — verifique o material bruto, o suporte, o dispositivo de fixação, o eixo-árvore ou o cabeçote, as partes móveis da máquina, o excesso de curso e as transições.
- Faça um teste e meça — use uma liberação controlada, verifique as características de risco e registre os desvios antes da produção.
- Controle as revisões — vincule o programa, o pós-processador, a lista de ferramentas, a preparação e as evidências de inspeção à mesma revisão aprovada.
Pergunte quais evidências encerram cada etapa. “Fizemos a simulação” é uma resposta incompleta se ela não usou a saída real do pós-processador e um modelo atualizado da máquina. “Usamos o apalpador” também é incompleto se a estratégia de apalpamento não estiver vinculada à referência geométrica do desenho e ao resultado registrado.
As operações avançadas de usinagem CNC também dependem das pessoas e dos limites definidos. Os operadores de máquinas precisam saber quais controles dos eixos estão ativos, os programadores precisam incluir no modelo os componentes e a capacidade atuais da máquina, e a produção precisa definir quem é responsável por cada revisão. Os dados da máquina no sistema CNC devem corresponder à configuração aprovada. A automação ou as soluções de automação podem transferir dados entre sistemas, mas não tornam segura uma solução de 5 eixos sem qualificação. Essa regra se aplica às alegações de capacidade de 5 eixos, às fresadoras CNC de 5 eixos e a qualquer tecnologia de usinagem mais recente: comprove a cadeia na configuração especificada.
A tolerância é um orçamento de erros específico para cada máquina
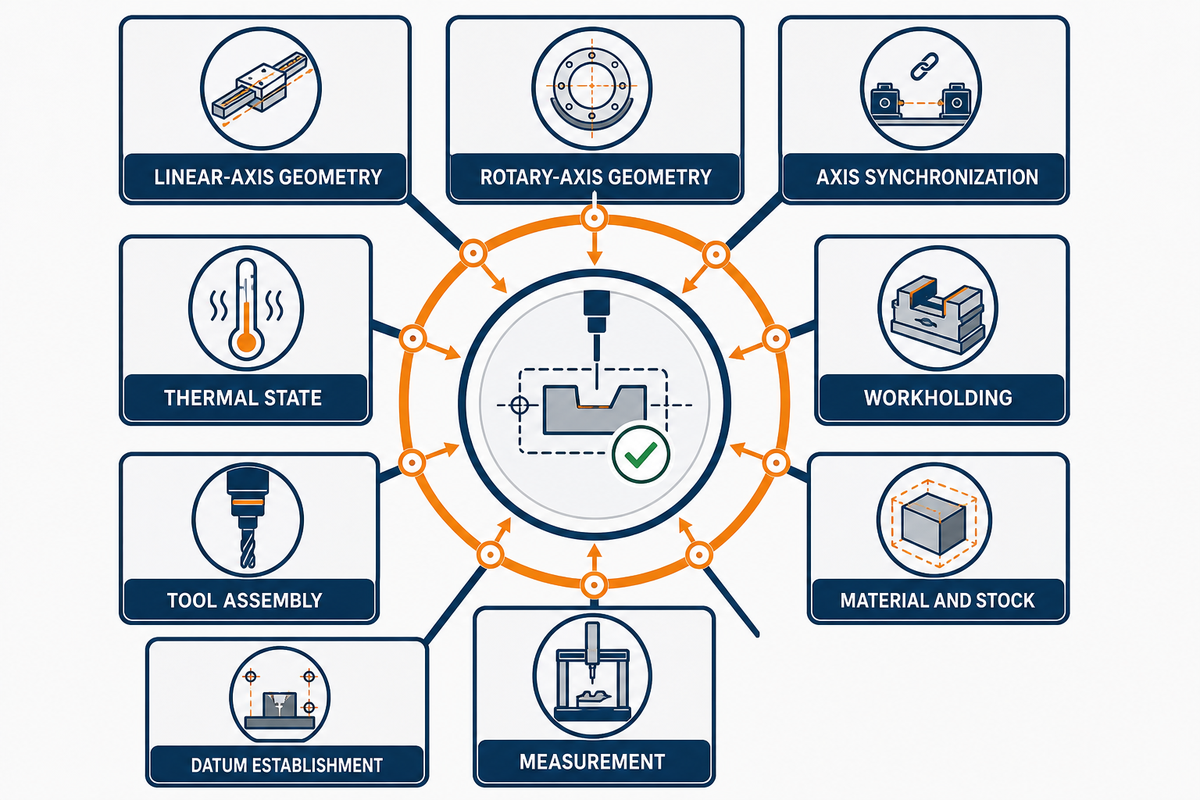
Reduzir as refixações pode eliminar um erro de transferência, mas o movimento em cinco eixos não oferece uma garantia geral de precisão. A geometria dos eixos rotativos, o movimento sincronizado, o estado térmico, o alcance da ferramenta, a fixação da peça, a resposta do material, o apalpamento e a medição externa podem contribuir para o resultado da característica aceita.
A ISO 230-12:2022 identifica erros geométricos dos eixos lineares e rotativos, sincronização, contorno dinâmico e comportamento térmico como possíveis causas de erros em peças de ensaio acabadas. A ISO 230-1 tem escopo geométrico mais restrito, sem carga, e exclui vários efeitos operacionais. Esses limites tornam o método de ensaio tão importante quanto o valor informado.
As evidências se dividem em três níveis. Primeiro, ensaios cinemáticos ou sem carga caracterizam o comportamento da máquina. Segundo, a ISO 10791-7 usa peças de ensaio acabadas padronizadas, incluindo uma peça de ensaio de forma livre para cinco eixos, para avaliar a precisão de corte nas condições especificadas. Terceiro, a peça real do comprador precisa de evidências de conformidade específicas para o desenho. Esse nível intermediário é mais robusto do que um ensaio sem carga, mas ainda não avalia a peça do comprador.
| Fator contribuinte | Mecanismo | Ponto de controle | Evidência e limite |
|---|---|---|---|
| Geometria dos eixos lineares | Erros de posicionamento, retilineidade e esquadro | Calibração e condição da máquina | Ensaio da máquina; a transferência para a peça continua condicionada |
| Geometria dos eixos rotativos | Erro de localização e orientação dos eixos | Medição cinemática e compensação | Ensaio rotativo ou de movimento coordenado |
| Sincronização dos eixos | Erro de acompanhamento e de contorno durante o movimento | Comando, trajetória e estratégia de avanço | Ensaio dinâmico ou resultado de corte com limites definidos |
| Estado térmico | Variação dimensional da máquina e da peça | Aquecimento inicial, ambiente e momento do processo | Condição registrada; não há correção universal |
| Fixação da peça | Deformação ou movimento devido à fixação | Apoio do dispositivo de fixação, sequência de aperto e força | Registro da preparação e verificações das características |
| Conjunto de ferramenta | Deflexão, batimento, desgaste e interferência do suporte | Alcance, suporte, condições de corte e controle da vida útil | Lista de ferramentas, deslocamentos e resultado monitorado |
| Material e material bruto | Tensões residuais, dureza e sequência de remoção | Condição do material e plano de desbaste | Registro do material e verificações intermediárias |
| Estabelecimento das referências geométricas | Inconsistência no apalpador, deslocamento ou transferência | Estratégia de referências geométricas e qualificação do apalpador | Registro da preparação e do apalpamento |
| Medição | Método, acesso, alinhamento e incerteza | Plano de inspeção e regra de decisão | Resultado da característica com método e limites declarados |
A aceitação da característica depende de um orçamento de erros definido e de uma decisão de medição adequada. O ensaio da máquina pode caracterizar um dos fatores contribuintes, mas não transfere a conformidade para uma peça de produção sem as demais evidências do processo e da medição.
Associe as evidências de inspeção aos riscos dos eixos rotativos
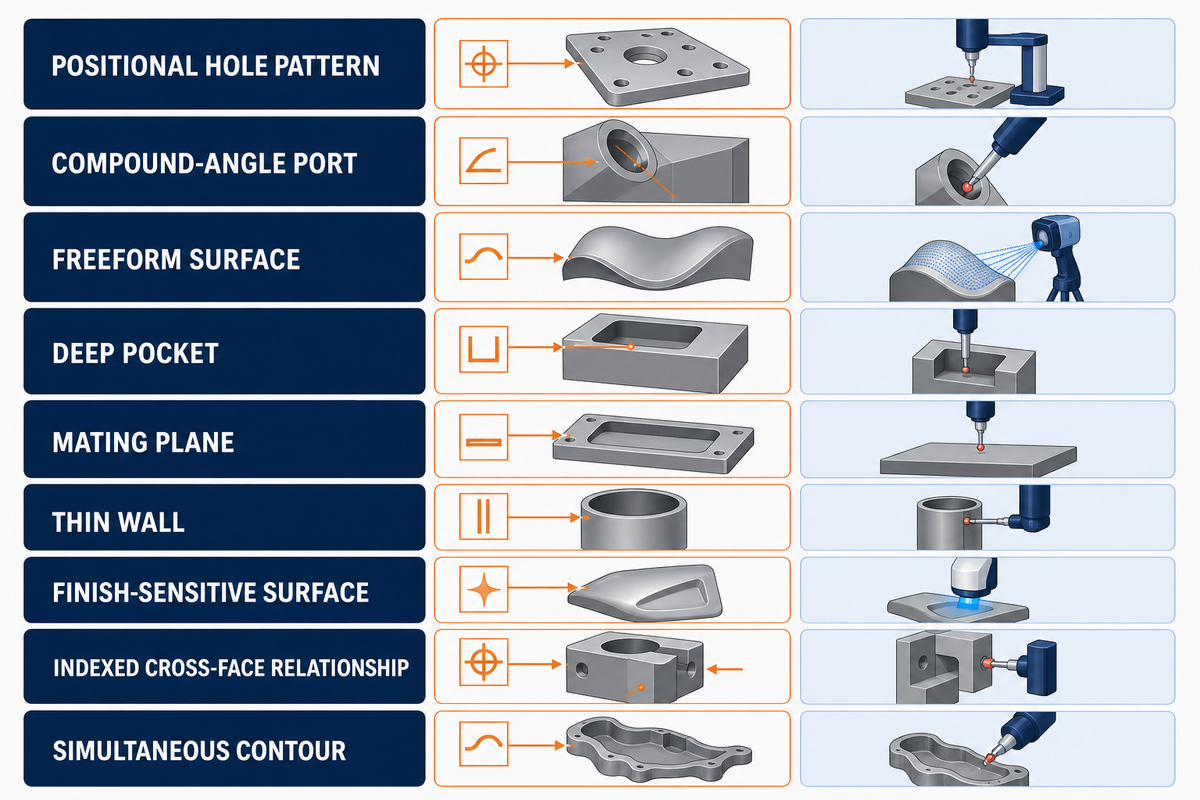
O planejamento da inspeção deve partir da relação entre características que pode levar à rejeição da peça. Relatórios genéricos podem listar dimensões e, ainda assim, deixar de fora a referência geométrica compartilhada, a orientação composta, o desvio de forma livre ou a condição superficial que determina a montagem. Defina o método e o registro de resultados antes de iniciar a produção. O guia de comprovação de características aeroespaciais mostra como os riscos da aplicação alteram o nível de detalhamento dessas evidências.
O trabalho atual do NIST sobre gêmeos digitais de máquinas de medição por coordenadas trata as informações de movimento e inspeção como dados estruturados e baseados em normas. Essa abordagem é útil, mas o comprador ainda precisa do método certo para cada característica. O apalpamento durante o processo pode ajudar a controlar a preparação sem substituir uma medição final independente quando exigida pelo contrato.
| Característica ou relação | Referência geométrica principal | Método possível | Registro e limitação |
|---|---|---|---|
| Padrão de furos com posição especificada | Sistema de referências geométricas do desenho | Medição por coordenadas ou uso de calibre calibrado adequado | Resultado de posição; confirme o acesso do apalpador e o alinhamento |
| Orifício com ângulos compostos | Eixo e interseção em relação às referências geométricas | Medição por coordenadas ou dispositivo dedicado | Orientação e localização; o acesso interno pode limitar a amostragem |
| Superfície de forma livre | Sistema de referências geométricas alinhado ao modelo | Varredura ou conjunto de pontos definido | Mapa de desvios; a densidade de pontos e a regra de alinhamento são relevantes |
| Rebaixo profundo | Relação entre o fundo e a parede | Medição por coordenadas com apalpador de haste longa ou calibre qualificado | Resultado da profundidade e da parede; o acesso da haste pode aumentar a incerteza |
| Plano de contato | Referência geométrica primária e características de contato | Mesa de desempeno, medição por coordenadas ou sistema de forma | Planicidade ou orientação; a condição de apoio deve corresponder ao plano |
| Parede fina | Condição livre ou restringida | Contato de baixa força ou método óptico, quando adequado | Espessura e forma; a condição de restrição pode alterar o resultado |
| Superfície sensível ao acabamento | Direção e área de amostragem especificadas | Medição superficial calibrada | Parâmetro e registro; defina o comprimento de amostragem e a localização |
| Relação entre faces usinadas por indexação | Referência geométrica compartilhada entre orientações | Uma única preparação de medição alinhada, quando possível | Resultado da relação; evite verificações isoladas que percam o vínculo com a referência geométrica |
| Contorno simultâneo | Referências geométricas do modelo e funcionais | Varredura, verificações de seção ou calibre funcional | Evidência do contorno; defina o alinhamento e a regra de aceitação |
Para resultados próximos ao limite da especificação, o comprador e o fornecedor também devem acordar como a incerteza de medição será considerada na decisão de conformidade. Os valores medidos, por si só, nem sempre bastam para decidir pela aceitação ou rejeição. Quando o risco justificar, inclua no plano de inspeção o método, a expectativa de incerteza e a regra de decisão. Para estruturar a transferência das informações, o gerador de transferência de características críticas pode ajudar a identificar quais relações do desenho precisam de um registro definido; é uma ferramenta de apoio, não uma evidência de conformidade da característica.
Verificação de liberação em 7 pontos para erros rotativos
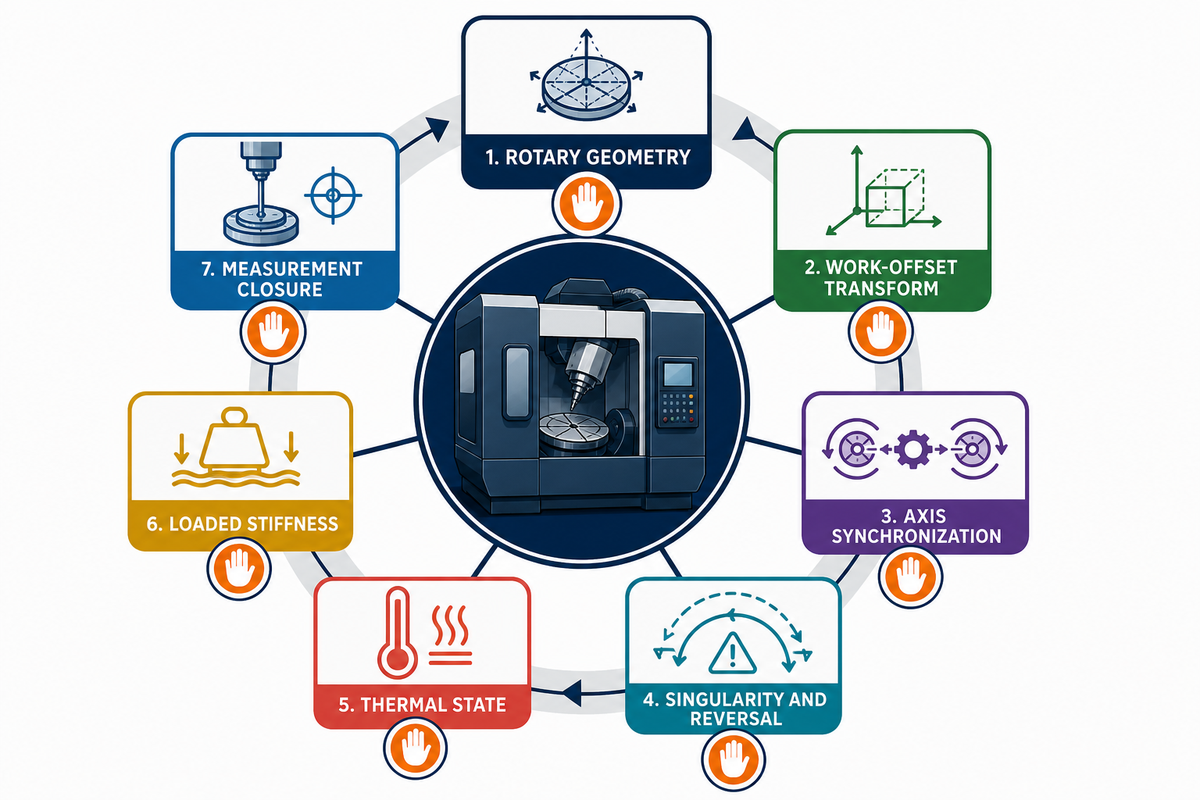
A verificação de liberação de erros rotativos em 7 pontos transforma uma alegação ampla de precisão em 7 perguntas específicas sobre a máquina. Ela é usada depois que o processo e a máquina são definidos e antes da liberação do programa de produção. A aprovação exige evidências para cada ponto aplicável; um único resultado de teste satisfatório não substitui a cadeia completa. Os 7 pontos são uma síntese voltada à liberação, baseada nos ensaios de movimento de máquinas-ferramenta catalogados na ISO 10791-6 e no escopo de evidências de peças de teste da ISO 230-12.
| Ponto de liberação | Pergunta | Evidência | Gatilho para revalidação |
|---|---|---|---|
| 1. Geometria dos eixos rotativos | Os erros de posição e orientação dos eixos rotativos foram caracterizados para a máquina especificada? | Estado atual do ensaio cinemático, da calibração e da compensação | Calibração, manutenção, colisão ou desvio geométrico |
| 2. Transformação do offset de trabalho | O datum apalpado produz a mesma transformação usada pelo pós-processador e pelo comando? | Folha de preparação da máquina, rotina de apalpamento, offsets e característica de teste | Mudança de dispositivo de fixação, referência, apalpador ou offset |
| 3. Sincronização dos eixos | Os erros de contorno e de seguimento são aceitáveis durante o movimento coordenado? | Ensaio dinâmico ou corte controlado semelhante à produção | Mudança no ajuste do comando, na estratégia de avanço ou no perfil de movimento |
| 4. Singularidade e reversão | As mudanças de orientação provocam aceleração ou reversão dos eixos rotativos, ou alteram o avanço de forma que comprometa a característica geométrica? | Revisão da trajetória gerada pelo pós-processador, simulação e validação controlada | Mudança na estratégia do eixo da ferramenta, no pós-processador ou na orientação |
| 5. Estado térmico | As condições da máquina e da peça são compatíveis com a janela de processo qualificada? | Aquecimento inicial, ambiente, horário e registro de deriva | Longo período sem operação, mudança ambiental ou alteração do ciclo de trabalho |
| 6. Rigidez sob carga | A inclinação da peça, o alcance da ferramenta, a fixação e a carga de corte alteram o resultado? | Registro do dispositivo de fixação, conjunto da ferramenta, condições de corte e resultado da característica geométrica crítica | Mudança no material bruto, dispositivo de fixação, ferramenta, porta-ferramenta ou condição de corte |
| 7. Fechamento da medição | O método de inspeção consegue detectar o erro da característica geométrica segundo uma regra de decisão acordada? | Método, expectativa de incerteza, alinhamento das referências geométricas e resultado obtido | Mudança na característica geométrica, tolerância, método ou regra de aceitação |
Esta verificação não define um intervalo universal de calibração nem promete tolerâncias. Seu objetivo é identificar quais evidências estão atualizadas, quais condições mudaram e em que ponto a liberação para produção deve ser interrompida para revalidação.
Feche o ciclo de comprovação entre revisão e peça
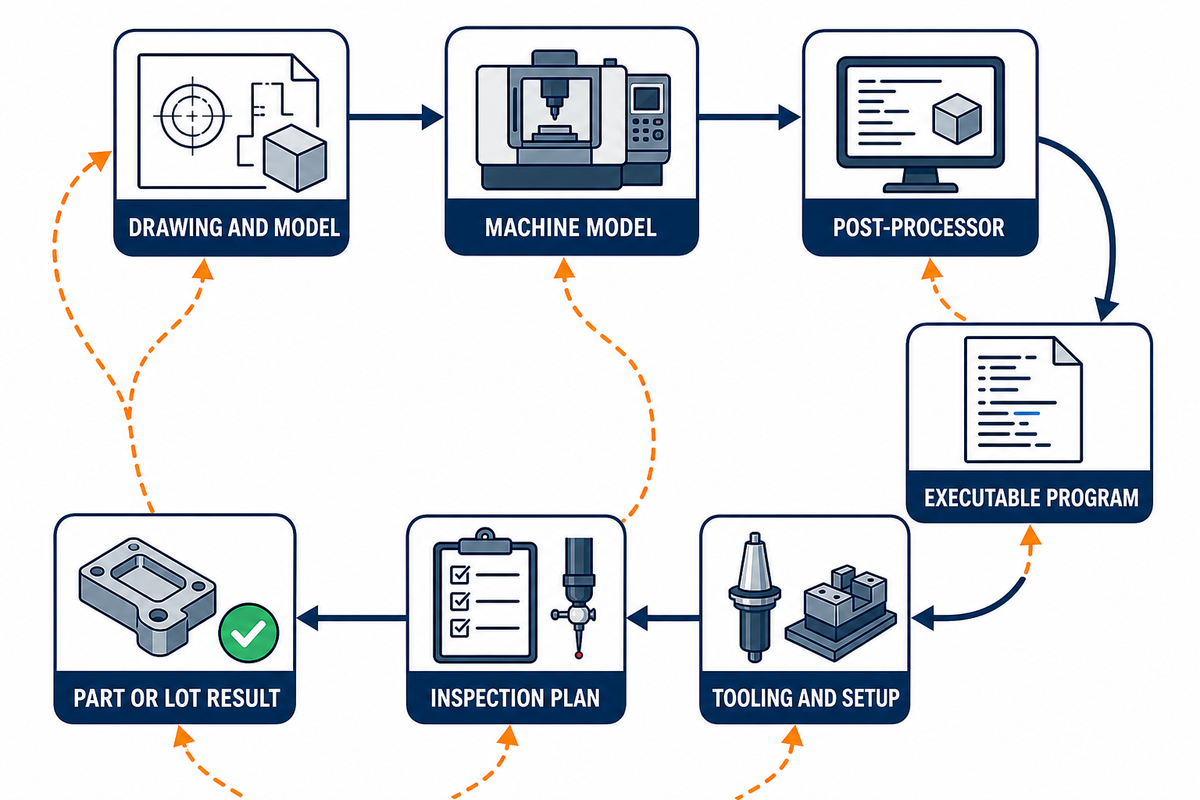
O ciclo de comprovação entre revisão e peça impede que um processo de usinagem de 5 eixos aprovado sofra desvios após a validação inicial. Ele começa com a definição aprovada do produto, passa pela máquina, pelo pós-processador, pelo programa, pelas ferramentas, pela preparação e pelo plano de inspeção exatos, e termina com um resultado rastreável à peça ou ao lote produzido.
| Vínculo controlado | Identificação a manter | Evidência para liberação | Resposta a mudanças |
|---|---|---|---|
| Desenho técnico e modelo | Revisão, condição do material, referências geométricas e notas de aceitação | Definição aprovada do produto | Reavaliar as operações e a inspeção afetadas |
| Modelo da máquina | Ativo da máquina, cinemática, limites, comando e estado da calibração | Versão verificada do modelo | Revalidar após mudanças de configuração ou geometria |
| Pós-processador | Nome e versão do pós-processador, opções e comando de destino | Resultado da qualificação e revisão aprovada | Repetir os ensaios das transformações e dos movimentos afetados |
| Programa executável | Revisão ou checksum do arquivo e plano de operações vinculado | Registro da simulação e da validação inicial desse arquivo | Invalidar a simulação anterior quando o código mudar |
| Ferramental e preparação | Revisão do dispositivo de fixação, grampos, conjuntos de ferramentas, offsets e rotina de apalpamento | Folha de preparação liberada e dados medidos das ferramentas | Repetir as verificações de folga e das características geométricas críticas |
| Plano de inspeção | Método, alinhamento das referências geométricas, amostragem, expectativa de incerteza e regra de decisão | Plano aprovado e capacidade do método | Confirmar novamente a adequação do método após mudanças na característica geométrica ou na tolerância |
| Resultado da peça ou do lote | Identificadores da peça, do lote, do programa, da preparação, da máquina e da inspeção | Registro rastreável de aceitação e desvios | Conter a produção afetada e reabrir o vínculo pertinente |
As organizações não precisam usar o mesmo software para fechar o ciclo. Ainda assim, as identificações e mudanças precisam ser reconstruíveis. Um relatório em PDF sem vínculos com o programa, a preparação, a máquina, a peça e o método é um documento de resultados, não um rastreamento completo do processo. Para as primeiras produções, a ferramenta de planejamento de evidências para protótipos oferece uma forma separada de organizar os dados de validação, sem substituir os registros controlados.
Evidências conectadas na usinagem de 5 eixos são uma oportunidade para 2026, não um sistema concluído
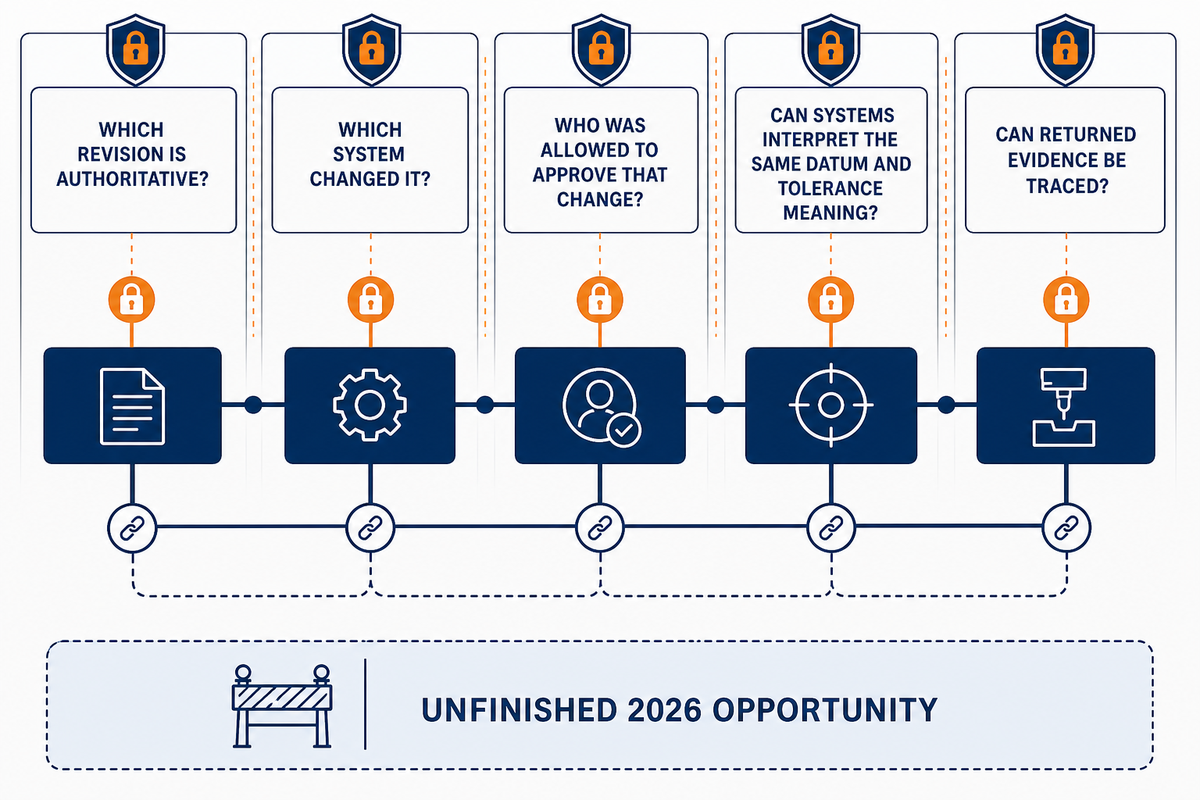
Uma mudança promissora para 2026 é avançar para evidências de processo conectadas, mas o sistema ainda não está concluído. Comandos, modelos de máquina, CAD/CAM, pós-processadores, simulação, telemetria, apalpamento e inspeção podem compartilhar mais contexto do que antes. Os compradores devem verificar se esses vínculos continuam interpretáveis, rastreáveis e confiáveis.
O modelo de 5 eixos do MTConnect apresenta posições lineares e rotativas junto com carga, temperatura, spindle, trajetória, ferramenta, refrigeração e estados da produção. O trabalho metrológico do NIST aponta para vínculos estruturados entre dados de movimento e inspeção. Em conjunto, eles indicam uma direção técnica em que eventos do processo podem ser conectados às evidências.
O NIST também documenta o contraponto. Ainda há lacunas nas normas e ferramentas quanto à representação e à conformidade semântica. Os dados do produto precisam de autorização, autenticação, rastreabilidade e proteção contra adulteração intencional ou acidental. Cadeias conectadas podem propagar revisões incorretas com mais rapidez quando os controles de confiança são fracos.
Por isso, o comprador deve fazer 5 perguntas: qual revisão é a oficial? Qual sistema a alterou? Quem tinha autorização para aprovar essa mudança? Os sistemas de fabricação e inspeção conseguem interpretar da mesma forma o significado das referências geométricas e das tolerâncias? As evidências retornadas podem ser rastreadas até o programa, a preparação e o lote da peça liberados?
Portanto, as evidências conectadas devem ser tratadas como um problema de implementação controlada, não como uma alegação de produto concluído. Um resultado útil é um vínculo reconstruível entre a definição aprovada, os movimentos gerados pelo pós-processador e a peça medida — não a mera presença de um painel ou fluxo de telemetria.
Perguntas frequentes
Estas respostas concisas seguem o mesmo limite de evidências específicas da máquina apresentado acima; a distinção fundamental entre a intenção relativa ao centro da ferramenta e a execução vinculada à máquina está documentada na validação de portabilidade STEP-NC conjunta da Boeing e do NIST.
O que um modelo de máquina de 5 eixos precisa incluir?
Inclua as direções dos eixos, os centros rotativos, os cursos e limites angulares, a geometria da mesa ou do cabeçote, o comportamento do comando, o material bruto, o dispositivo de fixação, os grampos, os conjuntos completos de ferramentas, os offsets de trabalho, os apalpadores e outros componentes móveis com risco de colisão da máquina especificada. A revisão do modelo deve estar vinculada ao programa gerado pelo pós-processador e à preparação liberada. Uma geometria genérica não é evidência suficiente para a liberação.
Como validar um pós-processador de 5 eixos?
Qualifique o pós-processador para a máquina especificada e a configuração do comando. Teste posições indexadas representativas, trajetórias simultâneas, transformações de offsets de trabalho, limites rotativos, reversões, retrações e tratamento de erros. Compare o movimento dos eixos gerado pelo pós-processador com a trajetória pretendida do centro da ferramenta e mantenha a revisão aprovada do pós-processador junto ao registro de liberação do programa. A qualificação também deve abranger transições seguras, transformações do comando, comportamento nos limites e alarmes esperados. A aprovação de uma amostra para uma combinação de máquina e comando não se aplica automaticamente a outra configuração. Repita os ensaios afetados após uma mudança de configuração.
O que é uma singularidade de eixo rotativo na usinagem de 5 eixos?
Uma singularidade é uma condição cinemática em que pequenas mudanças na orientação da ferramenta podem exigir movimentos amplos ou instáveis dos eixos rotativos. Perto dessa condição, a máquina pode inverter o sentido do movimento, acelerar, reduzir o avanço ou escolher outra solução de orientação. Não há um limite angular universal, pois a arquitetura, os limites dos eixos, a lógica do comando, os ajustes do pós-processador e a estratégia do eixo da ferramenta interagem. Analise a velocidade rotativa, a reversão, o comportamento do avanço, as folgas e as soluções alternativas de orientação no código efetivamente gerado pelo pós-processador. Se uma trajetória se aproximar de uma condição problemática, o programador talvez precise mudar a estratégia do eixo da ferramenta, dividir a operação ou qualificar uma transição controlada. O pós-processador, o comando e a validação inicial precisam lidar com o comportamento específico da máquina.
Uma simulação CAM sem colisões comprova que o programa gerado pelo pós-processador é seguro?
Não. As evidências para liberação devem incluir a simulação da saída real do pós-processador, com o modelo atual da máquina, os limites, o dispositivo de fixação, o material bruto, as ferramentas, os porta-ferramentas, os offsets e as transições sem corte. Uma visualização apenas da trajetória da ferramenta pode não detectar excesso de curso rotativo, colisões do cabeçote ou do porta-ferramenta, estados dos grampos, transformações do comando e problemas de retração segura. A validação controlada e as proteções da máquina continuam necessárias antes da produção.
Quais mudanças no processo de 5 eixos exigem revalidação?
A revalidação deve ser proporcional ao vínculo afetado. Mudanças no desenho técnico, na geometria da máquina, na calibração, nas opções do comando, na versão do pós-processador, no código do programa, no dispositivo de fixação, no conjunto da ferramenta, nos offsets, no apalpamento, nas condições de corte ou no método de inspeção podem invalidar evidências anteriores. Uma mudança no desenho pode exigir a revisão apenas das operações e características geométricas afetadas, enquanto uma mudança na definição do centro rotativo ou na transformação do pós-processador pode afetar o programa inteiro. Mudanças no dispositivo de fixação ou no porta-ferramenta exigem novas verificações do envelope sob carga e de colisão. Mudanças na calibração ou no comando exigem novas evidências cinemáticas e de movimento sincronizado. Mudanças na inspeção exigem uma nova avaliação do alinhamento das referências geométricas, da adequação do método e da regra de aceitação. Use o ciclo de comprovação entre revisão e peça para identificar quais verificações de simulação, validação inicial ou medição precisam ser repetidas; em seguida, registre o motivo, o escopo, o resultado e a aprovação da nova liberação.
Que registro de inspeção fecha a cadeia de evidências de 5 eixos?
O registro de inspeção deve identificar a peça ou o lote, a revisão do desenho técnico e do modelo, o alinhamento das referências geométricas, o método de medição, a amostragem, a incerteza pertinente ou a regra de decisão, o resultado, a máquina, a preparação, o programa e eventuais desvios. Dependendo do risco, também pode ser necessário registrar a identificação do apalpador ou instrumento de medição, o estado da calibração, a regra de alinhamento, a estratégia de medição dos pontos, as condições ambientais e a autoridade responsável pela decisão. Os campos exatos dependem do contrato, mas o resultado precisa continuar rastreável ao mesmo processo controlado que produziu a peça.
Referências
As referências e fontes usadas neste guia estão listadas abaixo na ordem em que aparecem pela primeira vez.
- ISO 10791-6:2014, precisão de velocidades e interpolações.
- ISO 230-12:2022, precisão de peças de teste acabadas.
- ISO 10791-7:2020, precisão de peças de teste acabadas.
- Relatório do programa de metrologia de 5 eixos do NIST.
- Comandos canônicos de usinagem do NIST.
- Estudo sobre o posicionamento da peça na preparação para usinagem de 5 eixos.
- Estudo sobre a preparação da peça e o espaço de colisão na usinagem de 5 eixos.
- Validação de portabilidade STEP-NC conjunta da Boeing e do NIST.
- Registro da patente US12001188B2 sobre compensação de erros volumétricos em 5 eixos.
- Pesquisa do NIST sobre gêmeos digitais de máquinas de medição por coordenadas.
- Digital Thread for Manufacturing do NIST.
- Ambiente interativo do modelo de dispositivo de 5 eixos do MTConnect.
Libere uma configuração especificada, não apenas um eixo
Vincule o modelo da máquina carregada, o pós-processador, o programa executável, a preparação, as verificações de erros rotativos e o registro de inspeção à mesma revisão. Se precisar de uma análise comercial após essa preparação técnica, use o encaminhamento para atendimento abaixo.
Solicite uma análise de um plano de processo de 5 eixos específico para a máquina